












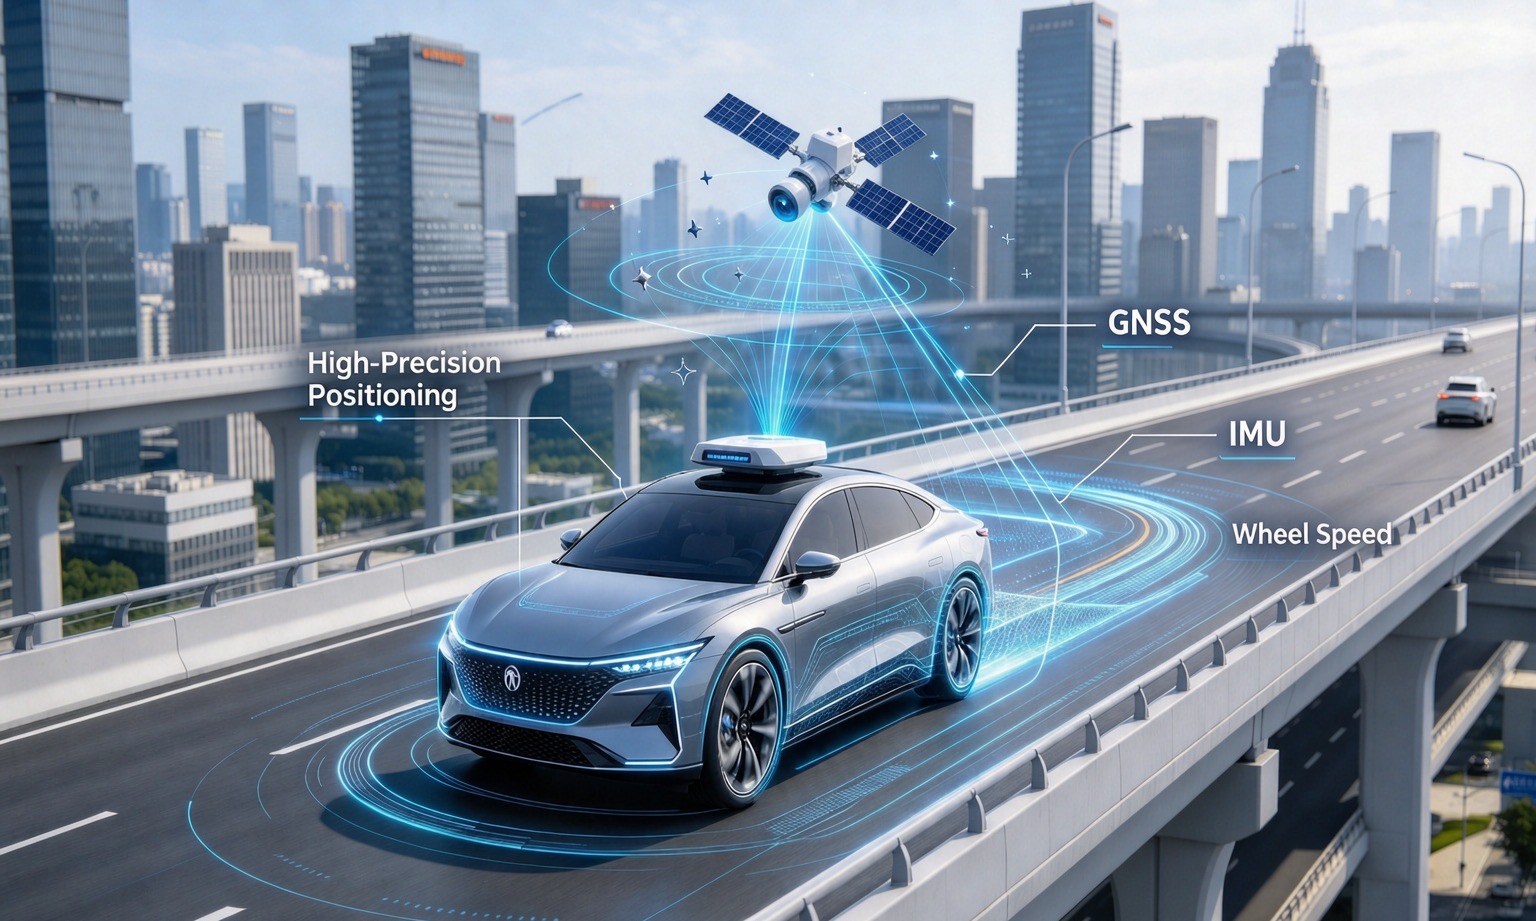
Kamera dan lidar menjawab satu pertanyaan dengan sangat baik: apa yang ada di sekitar saya. Mereka masih belum menjawab tiga pertanyaan yang harus dijawab kendaraan sebelum bergerak — di mana posisi saya di peta, ke mana bodi mengarah, dan seberapa cepat saya sebenarnya bergerak.
Itulah tugas fusi kecepatan roda GNSS IMU, dan bagian dari tumpukan yang mendapat perhatian paling sedikit sampai sesuatu terjadi masalah di bawah terowongan. Ini ditulis dari sisi integrasi: apa yang menjadi otoritas setiap sensor, di mana masing-masing gagal diam-diam, dan pengujian yang menyelesaikan argumen sebelum sebuah program berkomitmen.
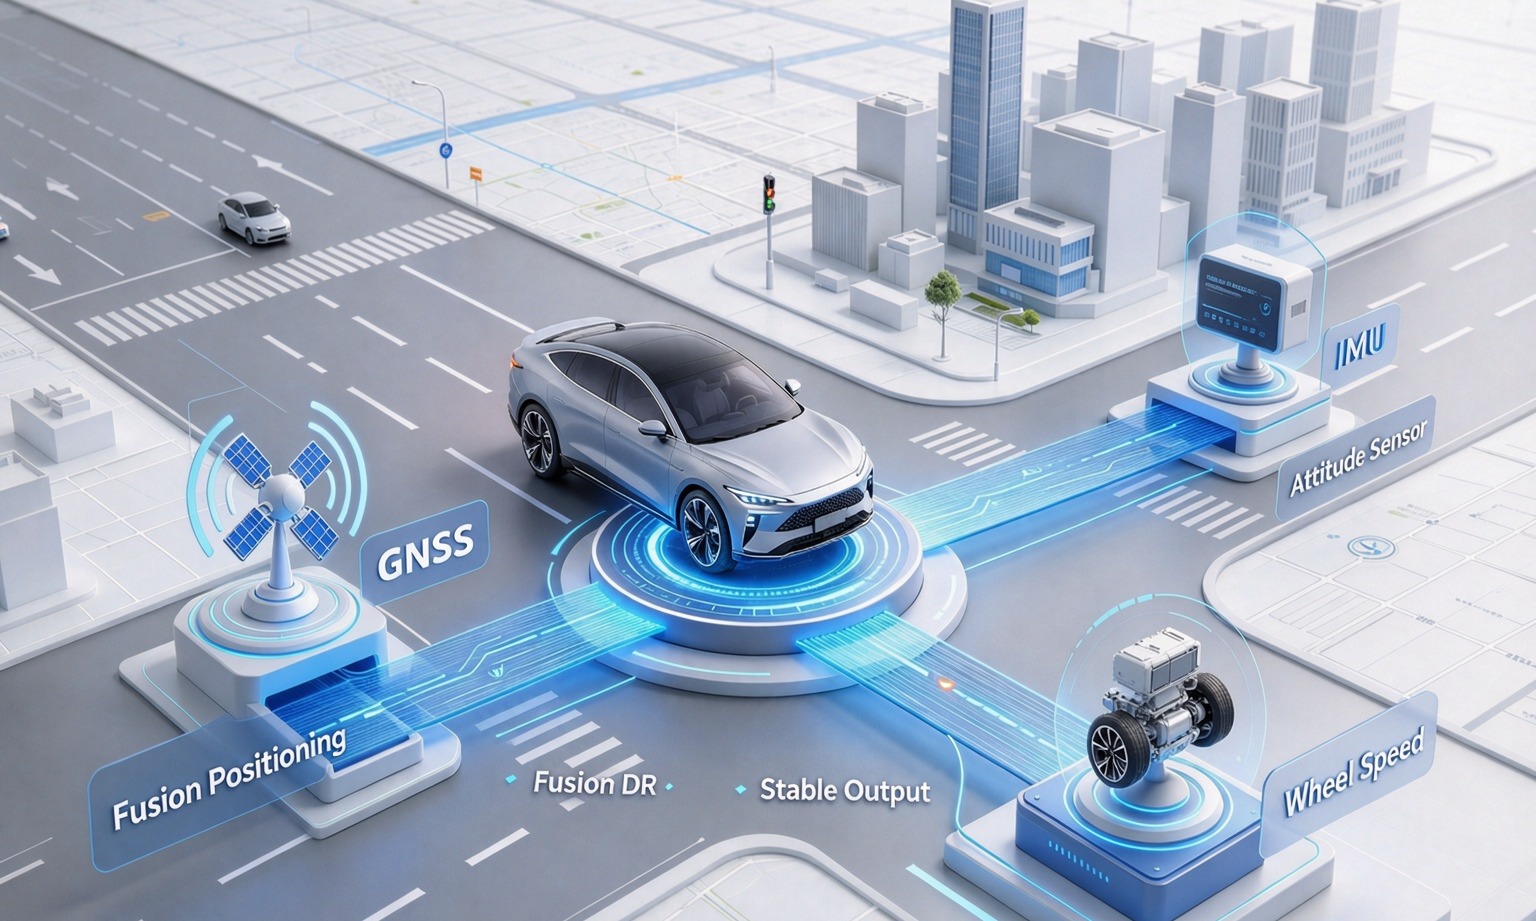
GNSS IMU Wheel Speed Fusion: Tiga Sensor, Tiga Jenis Kebenaran
Sebagian besar tim dapat mendeskripsikan ketiga sensor tersebut. Lebih sedikit yang bisa mengatakan apa yang masing-masing menjadi otoritas, dan perbedaan itulah antara desain fusi dan tiga perangkat yang terhubung ke dalam satu enclosure.
| Sensor | Otoritatif untuk | Tarif | Gagal dengan |
|---|---|---|---|
| GNSS / RTK | Posisi absolut di Bumi | 1–10 Hz | Kehilangan langit, atau menerima pantulan |
| IMU | Laju rotasi dan gaya spesifik | 100–200 Hz | Mengintegrasikan bias sendiri ke dalam drift |
| Kecepatan roda | Jarak yang ditempuh melalui ban | 20–100 Hz pada CAN | Melaporkan rotasi saat ban tergelincir |
Baca kolom demi kolom dan arsitekturnya menulis sendiri: satu sensor tidak memiliki drift tapi juga tidak ada kontinuitas, satu sensor memiliki kontinuitas tapi tidak ada referensi, satu belum mengukur tanah secara langsung dan hampir tidak memerlukan biaya.
GNSS: Satu-satunya Sensor yang Tahu Di Mana "Sini" Berada
GNSS adalah satu-satunya sensor yang bisa memberi tahu Anda berada di mana Anda berada tanpa pernah ke sana sebelumnya. Segala hal lain dimulai dari asumsi; GNSS dimulai dari planet.
Dengan koreksi RTK, ia memberikan posisi absolut tingkat sentimeter, dan mekanisme ini layak dinyatakan secara gamblang karena kemudian menjelaskan mode kegagalan: stasiun referensi pada koordinat yang diketahui mengukur kesalahan atmosfer dan orbit saat ini, mengirimkannya sebagai koreksi, dan penerima menguranginya. Koreksi hanya sebaik tautan yang membawanya dan pandangan langit di antena — itulah sebabnyaRTK melawan PPKPenting untuk proses pasca, tapi tidak membantu kendaraan yang sedang bergerak.
Dua sifat sering salah baca. Yang pertama adalah laju: 1–10 Hz adalah normal, jadi antara dua perbaikan kendaraan bisa melaju setengah meter dengan kecepatan 50 km/jam, dan sesuatu harus mengisi celah itu. Yang kedua adalah bahwa angka akurasi menggambarkan distribusi di bawah kondisi yang dinyatakan, bukan janji di setiap saat. Di ngarai perkotaan, posisi yang Anda dapatkan sering kali adalah solusi yang tampak bersih yang dihitung dari sinyal yang dipantulkan, yang lebih buruk daripada kehilangan fix yang jelas karena tidak ada yang memperingatkan pada output. Mekanisme dari itu dibahas dalamMengurangi Multipath dalam Penempatan Posisi Perkotaan.
IMU: Cepat, Halus, dan Salah Dalam Beberapa Detik
IMU adalah satu-satunya sensor yang tahu apa yang dilakukan tubuh dalam sepuluh milidetik terakhir. Giroskop mengukur laju rotasi, akselerometer mengukur gaya spesifik, dan menggabungkan keduanya memberikan sikap, lalu kecepatan, lalu posisi jangka pendek yang cukup halus untuk diarahkan.
Ini juga sensor yang paling sering dipercaya: outputnya tidak pernah terlihat rusak. Tidak ada dropout, tidak ada tanda peringatan, tidak ada lompatan. Jalur hanya berbelok perlahan menjauh dari jalan, dan semakin jauh jalan itu semakin masuk akal kelihatannya.
Aritmatika tidak rumit. Giroskop dengan bias residual 0,5°/s menghasilkan kesalahan arah sebesar 5° setelah sepuluh detik jika tidak ada yang mengoreksinya, dan setiap meter yang ditempuh setelah itu ditempatkan ke arah yang salah. Akselerometer memiliki masalah yang sama dalam bentuk yang lebih halus: ia tidak dapat membedakan akselerasi berkelanjutan dari kemiringan, sehingga filter membutuhkan GNSS atau kecepatan roda untuk mengetahui mana yang mana.
Datasheet mengundang kebingungan karena spesifikasi inersia tersedia dalam tiga unit. "Tingkat sentimeter selama 3 detik, tingkat meter selama 10 detik" adalah pernyataan posisi dan dapat diartikan secara harfiah. "Kesalahan dalam 5% setelah 120 detik kehilangan satelit" biasanya adalah persentase dari jarak yang ditempuh — 5% dari dua kilometer adalah seratus meter. Keduanya bisa berlaku untuk bagian yang sama; Mereka menjawab pertanyaan yang berbeda.
Kecepatan Roda: Pengamat Termurah yang Tidak Dimiliki Siapa Pun
Kecepatan roda adalah satu-satunya sensor yang mengukur jarak melalui kontak dengan jalan — sepele dibandingkan dengan RTK satu sentimeter, itulah sebabnya sensor ini sering diabaikan.
Resolusinya lebih baik dari yang kebanyakan orang kira. Dengan cincin 48 gigi dan lingkar penggulungan 2 m, satu denyut sekitar 4 cm perjalanan, dikirimkan puluhan kali per detik dengan kecepatan berjalan kaki — tepat di mana GNSS Doppler paling lemah. Filter ini juga memberikan referensi skala: tanpa pengukuran jarak independen, kesalahan skala dalam larutan inersia hanya dapat diperbaiki ketika GNSS kembali.
Kelemahannya sama sederhananya. Sensor kecepatan roda melaporkan rotasi, bukan gerakan. Saat pengereman, di atas es, di kerikil, atau dengan roda terkunci, rotasi dan perjalanan berhenti selaras, dan kesalahan ini tidak kecil — bisa saja karena kecepatan penuh kendaraan. Inilah sebabnya sinyal yang berguna adalah kecepatan empat roda, bukan satu kecepatan kendaraan rata-rata: perbedaan antara kiri dan kanan adalah yang memberi tahu filter bahwa ada sesuatu yang tergelincir.
Lalu ada realitas integrasi yang menentukan sebagian besar proyek. Pada kendaraan produksi, kecepatan empat roda sudah ada pada bus sasis, yang dipublikasikan oleh pengendali ABS atau ESC. Mereka tidak berada di penerima GNSS, dan modul GNSS+INS — termasuk milik kami — tidak membacanya. Roda-speed leg disambungkan di layer fusion atau domain controller, melalui CAN, dengan latensi dan skala sendiri. Jika pemasok mengatakan modulnya "menggabungkan kecepatan roda", pertanyaan yang wajar adalah konektor mana modul itu tiba.
Bagaimana Ketiganya Cocok Dalam Kendaraan Nyata
Fusi itu sendiri tidak glamor: filter yang memprediksi dengan IMU dengan kecepatan tinggi, memperbaiki dengan GNSS saat perbaikan yang dapat diandalkan tiba, dan membatasi dengan kecepatan roda di antaranya. Yang berubah antara kendaraan adalah sensor mana yang membawa solusi pada setiap saat.
| Kondisi | Membawa solusi | Apa yang harus ditonton |
|---|---|---|
| Jalan raya terbuka | GNSS, dikoreksi oleh RTK | Tidak banyak; Ini kasus yang mudah |
| Ngarai perkotaan | IMU, dengan GNSS yang kembali secara berkala | Perbaikan yang dipantulkan dan tampak valid |
| Terowongan pendek | IMU ditambah kecepatan roda | Kesalahan masuk ulang di portal |
| Terowongan panjang atau bawah tanah | Kecepatan roda, IMU menurun | Faktor skala dan drift heading |
| Manuver kecepatan rendah | Kecepatan roda plus sumber heading | Apakah arah ada pada 0 km/jam |
| Permukaan gesekan rendah | IMU, kecepatan roda dikurangi bobot | Deteksi slip, bukan asumsi slip |
Apa yang Patah Saat Satu Kaki Hilang
Melepas sensor adalah cara tercepat untuk melihat apa yang sedang dilakukannya; Ketiga tanda tangan ini cukup berbeda untuk didiagnosis dari sebuah log.
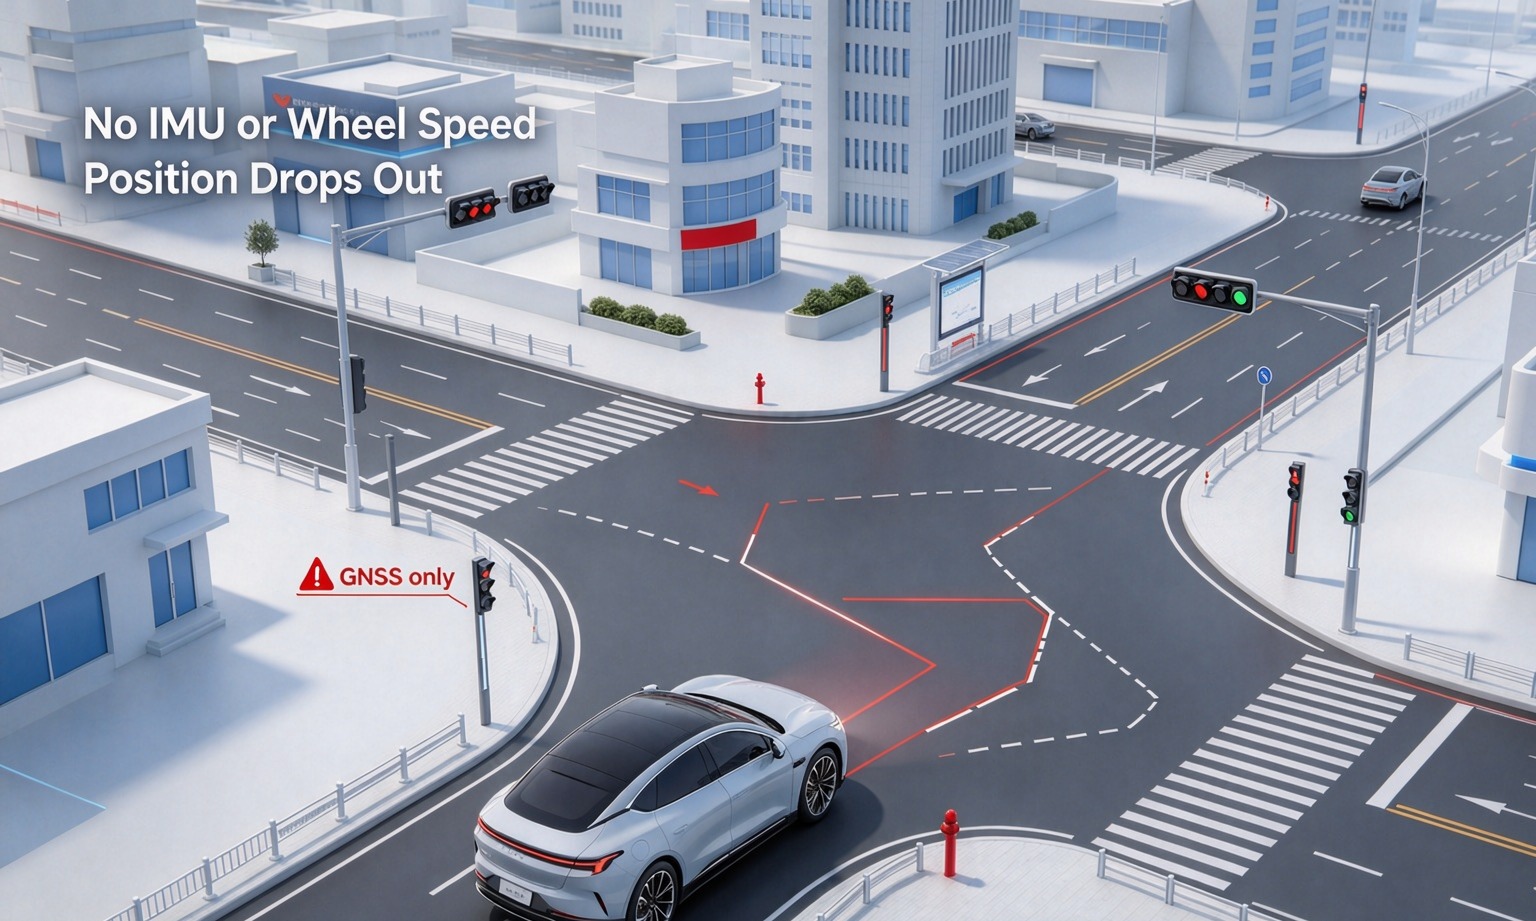
Hanya GNSS: sebuah lintasan yang terbuat dari titik-titik
Pada 5–10 Hz, outputnya adalah serangkaian posisi tanpa ada di antaranya. Dalam kurva dengan kecepatan, celah antara epoch adalah sebuah kord sementara sasis bergerak melengkung. Masuk ke terowongan dan tidak ada output sama sekali, jadi kontroler berhenti atau menyerahkan kembali — perilaku yang benar, dan alasan konfigurasi ini tidak pernah dikirim tanpa pengemudi.
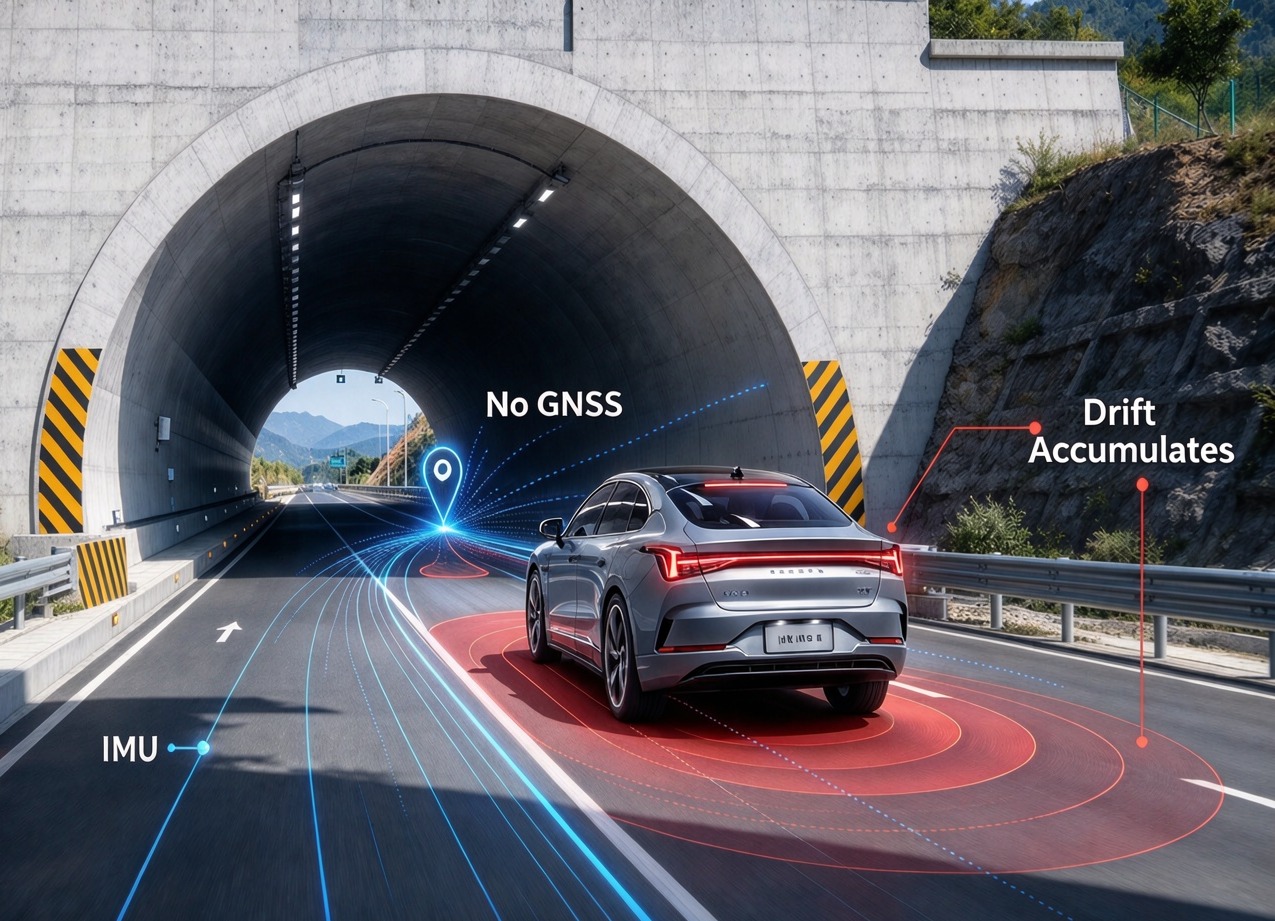
Hanya IMU: sebuah lagu yang melengkung dengan sopan
Ini yang berbahaya, karena terlihat seperti sistem yang berfungsi. Posisi tetap halus, sikap masuk akal, dan kesalahan bertambah tanpa satu pun tanda peringatan. Seratus meter ke dalam terowongan, kendaraan mungkin hanya satu jalur dari tempat sistem mengira berada, dan perkiraan kepercayaan masih terlihat dapat diterima.
Hanya kecepatan roda: jarak tanpa arah
Kamu tahu seberapa jauh roda berputar dan tidak ada yang lain. Tidak ada arah, tidak ada referensi mutlak, dan saat ban putus traksi, jaraknya salah seberapa banyak roda berputar lebih cepat dari tanah. Ia adalah pengamat yang baik dan navigator yang buruk.
Lima Kesalahan Integrasi yang Paling Sering Kami Lihat
Tidak ada yang merupakan masalah algoritma; Semua lolos dari tinjauan datasheet dan muncul di kendaraan.
- Lengan tuas hidup di atas gambar, bukan di mobil.Jika antena berada 1,2 m di depan poros belakang, sistem melaporkan posisi antena, bukan poros, dan setiap pengendali di hilir mewarisi offset sampai seseorang mengukurnya pada rakitan asli.
- Lingkar gulung berasal dari lembar data ban.Angka itu untuk ban tanpa muatan pada tekanan nominal. Radius muatan, keausan, dan tekanan mengubahnya sekitar satu persen, yaitu 10 m per kilometer — cukup untuk membuat kendaraan keluar jalurnya di terowongan panjang. Ukur: putar kendaraan sepuluh putaran roda pada garis yang disurvei.
- Satu kecepatan kendaraan rata-rata dibandingkan empat roda.Rata-rata menghilangkan perbedaan kiri-kanan, yang merupakan satu-satunya indikator slip murah yang Anda miliki.
- Penyelarasan waktu diasumsikan, bukan diberi cap.GNSS hadir pada 1 Hz dengan keunggulan PPS; kecepatan roda datang pada CAN dengan latensi 10–40 ms. Pada kecepatan 20 m/s, 20 ms adalah 40 cm kesalahan tanpa penyetelan filter yang dihapus.
- IMU dipasang pada sesuatu yang fleksibel.Braket yang beresonansi, atau posisi dekat speaker atau kompresor, mengubah getaran menjadi percepatan palsu yang terintegrasi ke dalam posisi tersebut. Kaku, logam-ke-logam, sedekat mungkin dengan poros roda yang memungkinkan oleh harness.
Dua modul yang mencakup dua dari tiga bagian
Ketika sebuah program kendaraan meminta GNSS dan setengah inersia dari tumpukan ini, pilihan biasanya bergantung pada seberapa akurat seberapa akurat kotak terowongan tersebut. Kedua bagian di bawah ini memiliki dua fungsi: RTK saat langit terbuka, inersia saat tidak. Keduanya tidak mengklaim kaki ketiga — yang milik rangka.
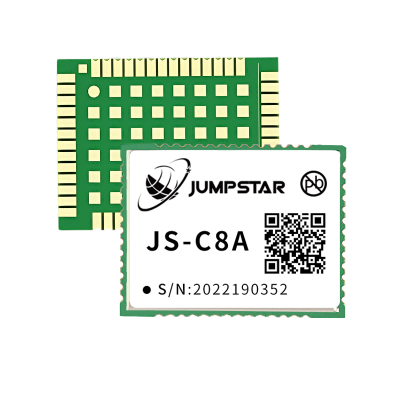
JS-C8A — Multi-Band GNSS + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- Kehilangan sinyal 3 detik: tingkat cm; 10 detik: tingkat meter
- Giroskop 250°/s, bias 0,5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2,8 mm, BDS/GPS/GLONASS/Galileo
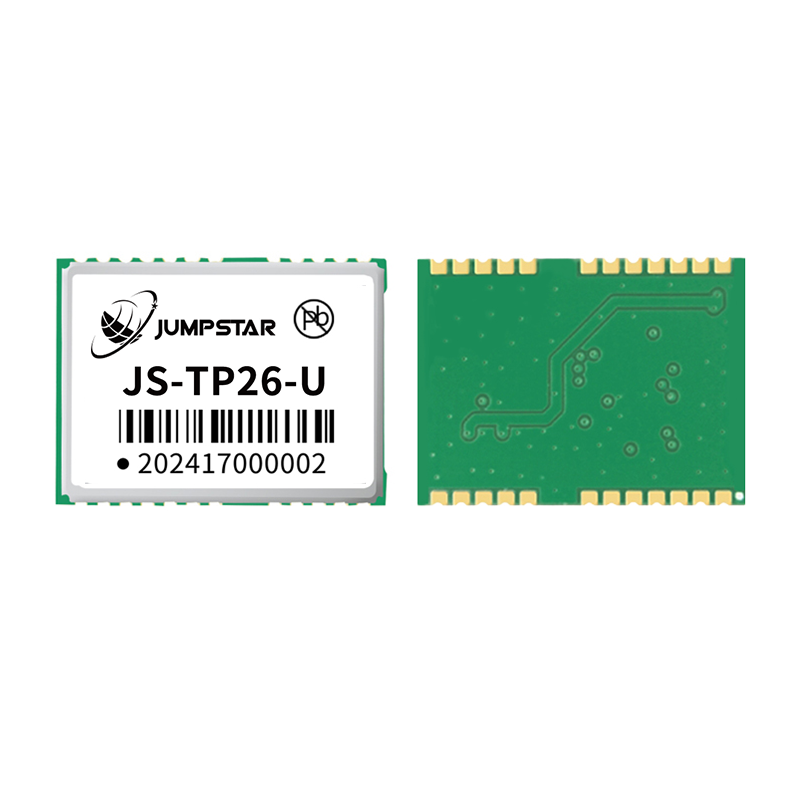
JS-TP26-U — L1+L5 GNSS + INS
- 135 saluran (L1: 75 + L5: 60)
- Titik tunggal H 1,0 m (L1+L5) / 2,5 m (L1)
- MEMS enam sumbu; Tidak ada pembatasan orientasi instalasi
- 16,0 × 12,2 × 2,4 mm, 3 × UART
Dua lagi berada dalam keluarga yang sama dan ditentukan saat daya atau kecepatan pembaruan mendominasi:JS-RK26-Upada 18–32 mA dengan output 10 Hz, dan pita tunggalJS-RP26-Upada 20 Hz. Keempatnya tercantum di bawahmodul penentuan posisi dead reckoning.
Cara Menguji Fusi Sebelum Anda Melakukan Komitmen
Tes laboratorium membuktikan modul ini berfungsi. Ini tidak membuktikan ketiga sensor bekerja bersama pada kendaraan Anda. Tiga ukuran yang memadai.
- Kesalahan masuk kembali portal.Lewati terowongan yang benar-benar digunakan rute Anda dan bandingkan perbaikan pertama setelah keluar dengan titik survei. Catat offset dalam meter dan arahnya, bukan "tetap terkunci". Jalankan ke dua arah: kesalahan tergantung heading mengarah pada mounting atau gyro.
- Faktor skala pada loop yang disurvei.Waktukan lurus 200 m dengan kecepatan konstan dan bandingkan jarak yang dilaporkan output fusi Anda dengan survei. Kemudian ulangi di permukaan basah atau kerikil. Jika kesalahan berubah sesuai peran, pembobotan kecepatan roda Anda terlalu agresif.
- Kayu mentah, statis dua puluh empat jam, dan satu perjalanan kota.Plot scatter posisi dari tes statis, lalu overlay kecepatan roda dan status GNSS pada jalur perkotaan. Hampir setiap lompatan "misterius" yang ditanyakan muncul sebagai perbaikan yang seharusnya ditolak, atau saluran roda yang tidak setuju dengan sisi sebaliknya.
Pertanyaan yang Paling Sering Diajukan Pembeli
Apakah satu modul bisa menangani ketiga sensor tersebut?
Tidak di kendaraan jalan. Modul GNSS+INS mencakup dua kaki; Kecepatan roda diumumkan oleh sasis. Modul yang mempromosikan ketiganya mengundang satu pertanyaan: konektor mana yang menerima input kecepatan roda?
Berapa lama IMU sebenarnya bisa menahan sentimeter?
Sekitar tiga detik untuk unit MEMS di tingkat sentimeter, lalu meter selama beberapa detik lagi. Apa pun yang dikutip dalam menit menggambarkan jumlah yang berbeda — biasanya persentase dari jarak yang ditempuh.
Apakah kita membutuhkan sumber heading dua antena?
Jika cerobong membutuhkan arah yang benar saat berhenti, mundur, atau saat parkir lambat, ya. Satu antena memberikan jalur di atas tanah, hanya ditentukan saat bergerak, dan tidak pernah memberi tahu ke mana arah tubuh mengarah. Komprominya adalah antena kedua, baseline, dan pekerjaan pemasangan — yang ditutupi olehheading RTK dua antena.
Apakah kecepatan roda sepadan jika IMU bagus?
Ya, dengan harga yang ditawarkan: ini adalah cara termurah untuk menghitung kesalahan jarak dalam perlindungan panjang, dan satu-satunya input yang bekerja dengan kecepatan berjalan kaki. Hanya layak untuk setiap roda dan dengan cap waktu; kecepatan rata-rata pada bus lambat hanya menambah sedikit dari apa yang sudah diketahui IMU.
Semua ini tidak menggantikan desain fusi kecepatan roda GNSS IMU yang hati-hati, tapi hal ini membuat percakapan antar pemasok menjadi spesifik. Untuk pandangan sistem yang lebih luas,GNSS untuk kendaraan otonommencakup arsitektur sekitar, danFusi IMU di lingkungan yang ditolak GNSSMembahas filter lebih dalam.
Membangun tumpukan posisi untuk kendaraan?
Ceritakan rutenya, panjang terowongan, bus sasis, dan akurasi yang dibutuhkan pengendali. Kami akan memberitahu Anda dua kaki mana yang dapat dibawa modul, dan dari mana kaki ketiga harus berasal.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


