












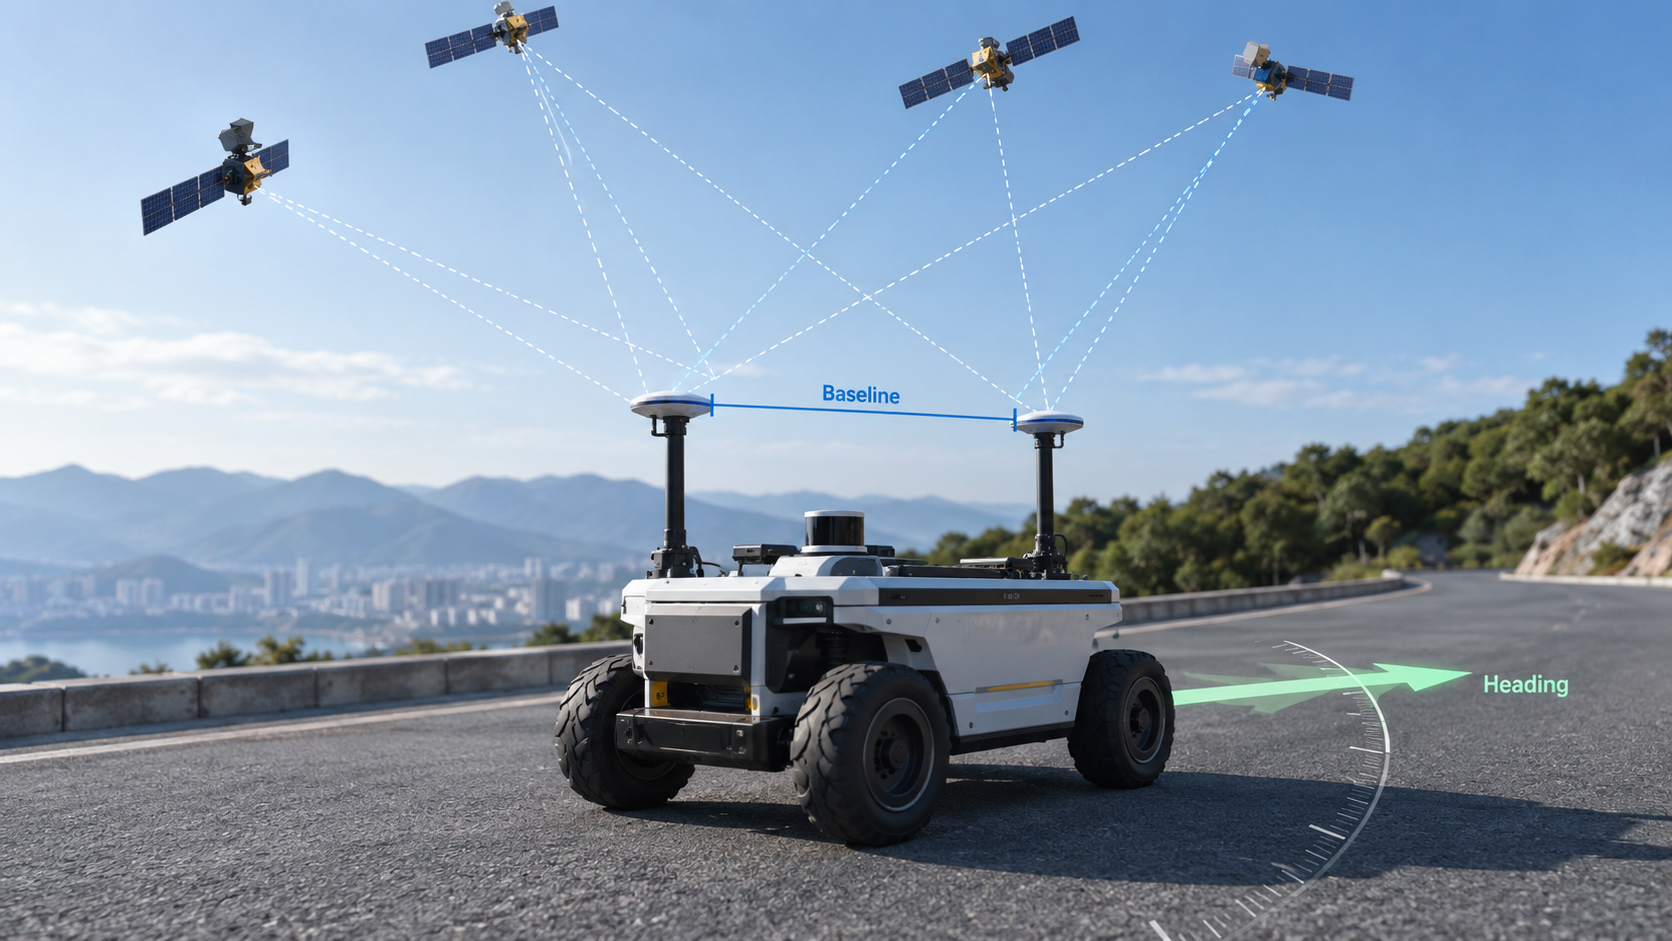
Posisi standar GNSS memberi tahu perangkat di mana posisi tersebut. Sebagian besar platform otonom juga perlu tahu arah mana mereka menghadap. UAV, kendaraan otonom, robot, dan mesin pertanian semuanya mengandalkan data orientasi untuk menavigasi, mengendalikan gerakan, dan menyelaraskan sensor. Artikel ini menjelaskan apa itu heading GNSS, bagaimana GNSS dual-antenna menentukan arah, dan peran RTK dalam memberikan solusi heading yang andal.
Apa arah GNSS itu?
Sebuah posisi memberi tahu Anda di mana sebuah objek berada. Sebuah judul menunjukkan arah mana arahnya menghadap. Keduanya berbeda: kendaraan dapat duduk pada koordinat yang sama sambil menghadap utara, selatan, timur, atau barat, dan sistem yang hanya tahu koordinat tidak dapat mengetahui ke mana arahnya.
Heading GNSS menggabungkan posisi dan orientasi menjadi satu output navigasi. Sistem otonom menggunakan keduanya untuk merencanakan jalur, mengontrol gerakan, dan menyelaraskan sensor onboard. Tanpa arah utama, sebuah platform dapat menemukan dirinya sendiri tetapi tidak dapat mengarahkan, menambat, atau mengarahkan muatan dengan andal.
Bagaimana GNSS Dual-Antenna Menentukan Arah?
GNSS dual-antenna menggunakan dua antena yang dipasang pada jarak yang diketahui terpisah di platform yang sama. Kedua antena menerima sinyal dari satelit yang sama pada waktu yang sama, dan penerima membandingkan pembacaan fase pembawa di antara keduanya.
Garis antara kedua antena membentuk garis dasar. Dengan mengukur bagaimana setiap sinyal satelit tiba di setiap ujung garis dasar, penerima menghitung arah garis dasar di ruang dan mengubah arah tersebut menjadi arah.
Dua antena → Baseline → Arah → Arah
Karena heading berasal dari geometri, bukan gerak, pendekatan dual-antenna bekerja saat platform diam dan tidak bergeser seiring waktu. Penempatan antena, panjang baseline, dan kekakuan mekanis semuanya memengaruhi performa.
Apa peran RTK dalam heading GNSS?
RTK menyediakan posisi presisi tinggi melalui koreksi fase pembawa dari stasiun dasar atau layanan koreksi. RTK saja tidak menghasilkan heading, tetapi mempertajam pengukuran fase pembawa yang menjadi dasar mesin heading antena ganda.
Pengukuran fase yang lebih bersih berarti resolusi ambiguitas bilangan bulat yang lebih cepat dan andal, yang meningkatkan stabilitas keluaran pos ruang. Penerimaan frekuensi ganda memperkuat hal ini dengan pengamatan yang lebih independen.
Singkatnya, GNSS dual-antenna menyediakan dasar untuk penentuan arah, sementara RTK mendukung penentuan posisi presisi tinggi dan pengukuran fase pembawa yang presisi. Keduanya bergabung menjadi satu aliran navigasi.
GNSS Antena Ganda vs. GNSS Antena Tunggal
| Fitur | GNSS Antena Tunggal | GNSS Antena Ganda |
|---|---|---|
| Posisi | Ya | Ya |
| Penentuan heading langsung | terbatas | Ya |
| Heading statis | Umumnya terbatas | Didukung |
| Kompleksitas perangkat keras | Lower | Lebih tinggi |
| Aplikasi khas | Posisi | Posisi + heading |
Sistem antena tunggal biasanya memperkirakan arah dari gerakan, IMU, atau sensor lain, sementara sistem antena ganda dapat menentukan arah dari arah relatif kedua antena secara langsung.
Mengapa heading GNSS penting untuk sistem otonom?
UAV dan Drone
Drone menggunakan heading untuk penerbangan otonom, navigasi waypoint, pemetaan, dan penyelarasan muatan. Heading yang akurat meningkatkan stabilitas penerbangan dan kualitas data survei.
Kendaraan Otonom
Platform swakemudi menggunakan heading untuk orientasi kendaraan, navigasi di tingkat jalur, dan kontrol gerak. Data arah mendukung perencanaan lintasan dan fusi sensor.
Robotika
Robot mobile dan AMR menggunakan heading untuk mengikuti jalur, docking, dan navigasi luar ruangan. Heading memungkinkan robot menyelaraskan dengan rute yang direncanakan daripada hanya mengandalkan odometri roda.
Pertanian Presisi
Mesin pertanian menggunakan heading untuk panduan, pengendalian jalur, dan operasi lapangan. Data heading memungkinkan traktor dan alat untuk menyelaraskan secara presisi dengan baris tanaman dan jalur yang direncanakan.
Pos GNSS dengan IMU
GNSS menyediakan posisi dan arah. IMU menambahkan informasi gerak dan sikap selama gangguan GNSS sementara, seperti di bawah jembatan atau dekat struktur tinggi.
Integrasi GNSS + IMU membantu menjaga kontinuitas navigasi, meningkatkan estimasi gerak dinamis, dan mengurangi drift arah saat gangguan sinyal. IMU bukanlah pengganti GNSS yang tak terbatas, melainkan sensor pelengkap untuk menjembatani celah pendek.
Apa yang Harus Dipertimbangkan Insinyur Saat Memilih Solusi Heading GNSS?
- Konfigurasi antena:Antena tunggal vs. antena ganda, tergantung apakah aplikasi membutuhkan heading langsung.
- Dasar:Jarak antar antena dan kekakuan pemasangan memengaruhi kinerja arah arah.
- Konstelasi dan frekuensi GNSS:GPS, BeiDou, GLONASS, Galileo, dan dukungan dual-frekuensi memengaruhi ketahanan.
- Koreksi RTK:Apakah proyek memiliki akses ke stasiun basis yang sesuai atau layanan RTK jaringan.
- Integrasi IMU:Berguna untuk platform dinamis atau lingkungan di mana sinyal GNSS mudah diblokir.
- Integrasi sistem:Antarmuka, kecepatan pembaruan, penempatan antena, daya dan komunikasi.
Solusi Heading GNSS JUMPSTAR
JUMPSTAR menyediakan solusi GNSS untuk aplikasi yang membutuhkan posisi presisi tinggi dan informasi arah. Portofolio kami mencakupsolusi heading GNSS dual-antenna, papan penentuan posisi RTK dan modul GNSS + IMU terintegrasi yang dirancang untuk integrasi OEM dan ODM.
Untuk tim yang membangun di atas inti penentuan posisi RTK presisi tinggi, JUMPSTAR juga menawarkan berbagaimodul RTK presisi tinggiyang mendukung arsitektur heading melalui konfigurasi antena ganda.
Kesimpulan
Posisi GNSS memberi tahu objek di mana ia berada. Arah GNSS menunjukkan arah yang dihadapinya. GNSS dual-antena menentukan arah menggunakan posisi relatif dua antena. RTK dan IMU juga mendukung navigasi presisi tinggi dan berkelanjutan.
Untuk OEM dan integrator sistem, pemilihan arsitektur heading GNSS yang tepat bergantung pada akurasi posisi, konfigurasi antena, ketersediaan koreksi, dan kebutuhan aplikasi.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


