












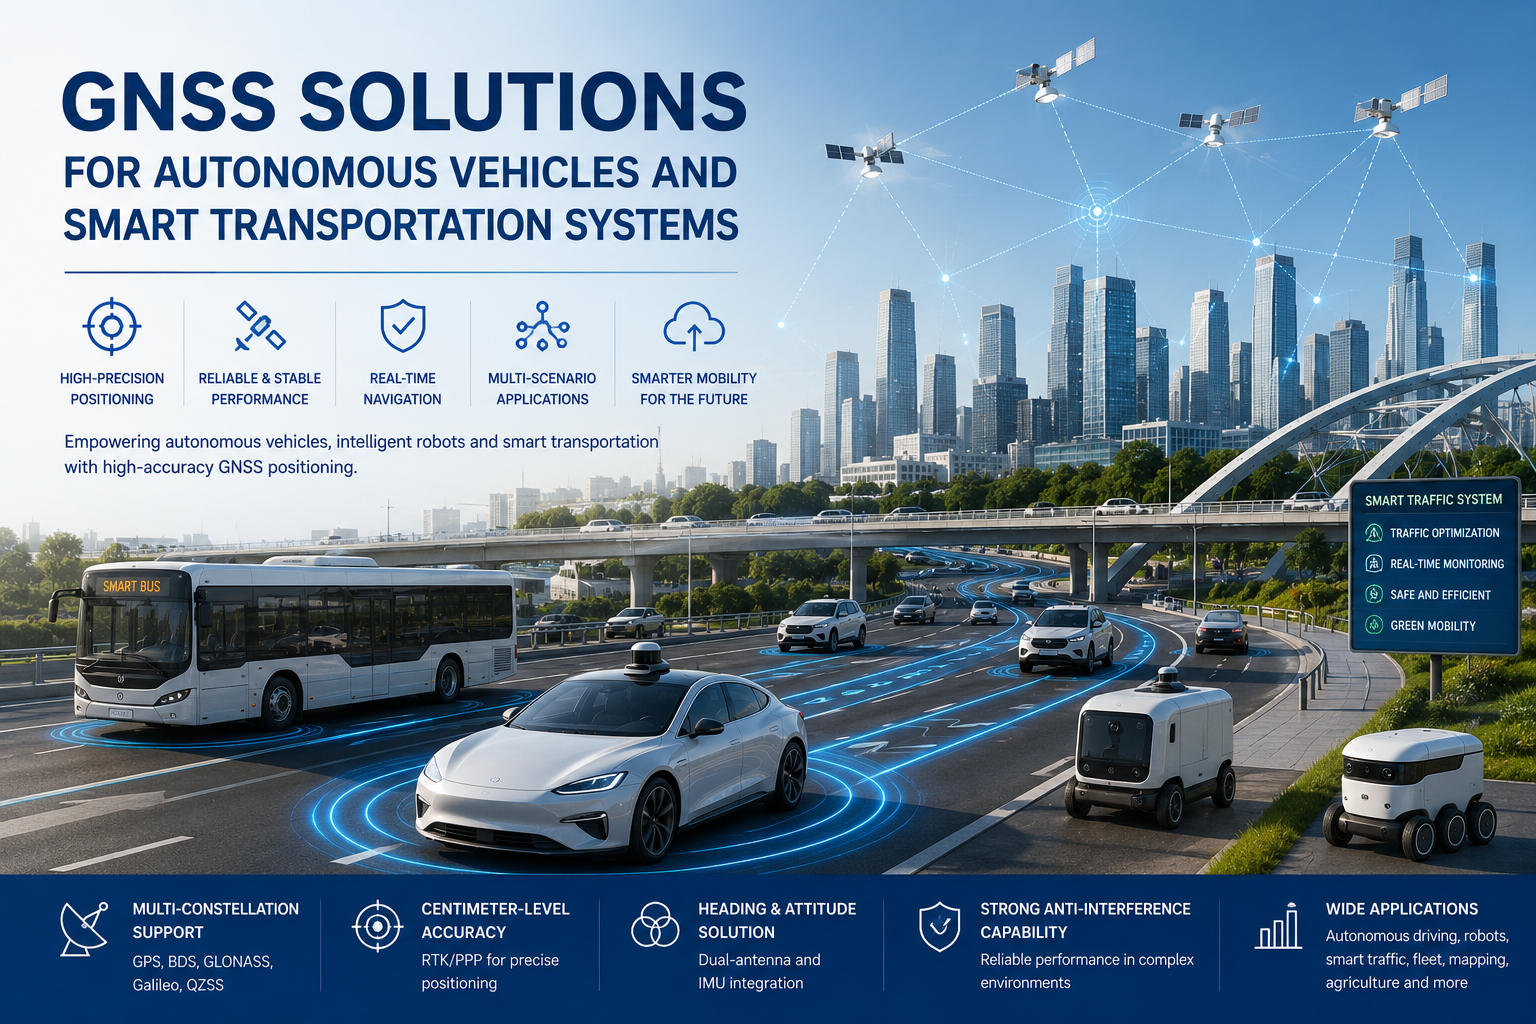
Kendaraan otonom, robot bergerak otonom (AMR), mesin pemotong rumput otonom, sistem transportasi cerdas, dan kendaraan logistik otomatis beralih dari proyek percontohan ke penerapan komersial. Platform-platform ini harus tahu di mana mereka berada, ke arah mana mereka menghadap, dan bagaimana mereka bergerak — secara andal dan secara real time. Koordinat GPS perkiraan tidak cukup untuk robot mengikuti rute, traktor untuk menahan baris di ladang, atau kendaraan untuk tetap di jalur di jalan umum.
Inilah sebabnya teknologi penentuan posisi presisi tinggi — RTK, penerimaan multi-konstelasi dan multi-frekuensi, heading antena ganda, dan navigasi berbantuan IMU — menjadi blok bangunan standar untuk platform otonom.Solusi GNSS untuk kendaraan otonomGabungkan teknologi ini menjadi sistem penentuan posisi yang memberikan informasi posisi, arah, kecepatan, dan gerakan dengan kecepatan pembaruan yang dapat ditindaklanjuti oleh sistem kontrol. Bagi OEM dan integrator sistem, memahami bagaimana teknologi ini bekerja bersama adalah langkah pertama dalam memilih perangkat keras yang tepat.
Mengapa Kendaraan Otonom Membutuhkan Lebih Dari GPS Standar
GNSS standar konsumen melaporkan posisi dengan akurasi tingkat meter. Untuk platform otonom, itu jarang cukup. Keterbatasan ini muncul dengan cepat di lingkungan nyata:
- Bangunan memantulkan sinyal satelit dan menciptakankesalahan multipathyang menggeser posisi yang dilaporkan beberapa meter.
- Pohon, jembatan, dan rintangan lain menghalangi sinyal satelit dan merusak perbaikan tersebut.
- Terowongan dan struktur parkir menyebabkan gangguan GNSS total, meskipun hanya sebentar.
- Ngarai perkotaan dapat menghasilkan posisi melompat yang tidak stabil bahkan ketika langit secara nominal terlihat.
- Kebutuhan kendaraan otonominformasi judul, bukan hanya lintang dan bujur — mengetahui di mana Anda berada tidak sama dengan mengetahui ke mana Anda menunjuk.
Tingkat keparahan efek ini berbeda-beda tergantung lingkungan. Di daerah perkotaan padat, multipath dan penyumbatan dapat mendominasi anggaran kesalahan, seperti yang diilustrasikan dalam studi kasusNavigasi kendaraan otonom di ngarai perkotaan. Itulah sebabnya platform otonom menggabungkan GNSS presisi tinggi dengan sensor arah dan navigasi inersia, bukan hanya mengandalkan satu sumber penentuan posisi.
RTK GNSS untuk Penempatan Kendaraan Setingkat Sentimeter
Posisi Real-Time Kinematic (RTK) menggunakan data koreksi dari stasiun basis atau jaringan koreksi untuk menghilangkan kesalahan bersama dalam pengukuran satelit. Hasilnya adalah akurasi posisi setingkat sentimeter, yang mengubah apa yang dapat dilakukan kendaraan:
- Mengikuti jalur dengan presisi tinggi.Sebuah kendaraan dapat melacak rute yang telah ditentukan sebelumnya dengan pengulangan setingkat desimeter atau sentimeter.
- Posisi yang bisa diulang.Operasi yang harus kembali ke jalur atau titik yang sama — seperti traktor yang bekerja di ladang — dapat direproduksi secara berulang demi run.
- Operasi tingkat jalur.Kendaraan otomatis dapat membedakan antar jalur dan mempertahankan posisi lateral yang konsisten.
RTK sangat berharga untuk traktor otonom, robot bergerak, dan kendaraan otomatis yang mengikuti rute yang telah ditentukan. Mesin koreksi dan front end RF biasanya disediakan oleh perangkat keras seperti JUMPSTARmodul RTK presisi tinggi, sementara pilihan sumber koreksi — stasiun dasar, jaringan RTK atau PPK — tergantung pada area penyebaran, seperti yang dibahas dalamMetode koreksi RTK versus PPK. Perlu dinyatakan dengan jelas keterbatasannya: RTK membutuhkan tautan koreksi yang andal dan visibilitas langit yang wajar, sehingga RTK tidak dapat menjamin akurasi tingkat sentimeter secara terus-menerus di setiap lingkungan secara sendirian.
GNSS Dual-Antenna untuk Heading yang Akurat
Kendaraan otonom perlu menjawab dua pertanyaan secara bersamaan:di mana akudanke arah mana saya menghadap. Posisi menjawab yang pertama; Judul menjawab yang kedua. Satu antena GNSS menentukan posisi, tetapi sebuahGNSS dengan antena gandakonfigurasi mengukur garis dasar antara dua antena dan menurunkan arah langsung dari pengamatan fase pembawa.
Heading antena ganda menawarkan keuntungan praktis untuk platform otonom:
- Arah yang akurat bahkan saat berhenti atau kecepatan sangat rendah, di mana perkiraan berbasis roda dan giroskop menggeser.
- Ketergantungan pada sensor magnetik yang terganggu oleh motor, baterai, dan struktur baja berkurang.
- Orientasi kendaraan yang lebih andal untuk kemudi, perencanaan jalur, dan penghindaran rintangan.
- Referensi stabil yang mendukung fusi sensor dengan data inersia.
Untuk kemudi dan navigasi otonom, GNSS dual-antenna merupakan pelengkap kuat untuk penempatan RTK. Penawaran JUMPSTARpapan GNSS dengan antena gandauntuk peran ini; Jika platform membutuhkan heading yang dapat diandalkan, antena kedua biasanya merupakan investasi yang lebih baik daripada magnetometer.
GNSS + IMU untuk Kontinuitas Navigasi
Sebaik apapun GNSS beroperasi di langit terbuka, sinyal menjadi lemah atau tidak tersedia dalam situasi tertentu: terowongan, struktur parkir, area perkotaan padat, jalan yang tertutup pohon, bangunan, dan lingkungan industri. Untuk kendaraan otonom, pemadaman selama dua detik bisa cukup untuk kehilangan posisi jalur; Gangguan selama sepuluh detik bisa menghentikan misi.
Menggabungkan GNSS dengan satuan pengukuran inersia (IMU) — kadang disebutGNSS/INSatauperhitungan mati— memungkinkan sistem untuk terus menghasilkan estimasi posisi, arah, dan kecepatan selama gangguan GNSS yang singkat. IMU mengukur percepatan dan laju sudut; Mesin fusi menyebarkan perbaikan terakhir ke depan sampai satelit kembali. Situs web JUMPSTAR secara khusus menjelaskan penggunaan data koreksi RTK yang dikombinasikan dengan data IMU untuk kendaraan otonom dan platform mobile, serta topik yang lebih luasFusi sensor IMU di lingkungan yang ditolak GNSSmenjelaskan pertukarannya secara rinci.
Satu hal yang perlu diperjelas: jembatan dead reckoningpendekgangguan tetapi tidak dapat menghilangkan kesalahan yang menumpuk selama gangguan berkepanjangan. Harapan yang tepat adalah kontinuitas melalui terowongan atau garis pohon — bukan kekebalan dalam skenario yang sepenuhnya ditolak GNSS.
Solusi GNSS untuk Kendaraan Otonom dan Transportasi Cerdas
Teknologi dasar yang sama diterapkan secara berbeda di berbagai area aplikasi. Beberapa skenario menggambarkan bagaimana persyaratan diterjemahkan ke dalam pilihan sistem:
Robot Bergerak Otonom.AMR gudang dan luar ruangan membutuhkan penentuan posisi yang akurat, mengikuti rute, informasi arah, dan navigasi secara real-time. Dalam gudang yang terstruktur namun padat, RTK dengan dead reckoning membuat robot bergerak melalui lorong rak di mana satelit sebagian terhalang. GNSS untuk robot otonom biasanya memasangkan modul kompak dengan IMU dan odometri.
Mesin Pemotong Rumput Otonom.Mesin pemotong rumput harus memiliki batas yang tepat, mengikuti rute yang dapat diulang, dan menavigasi melewati rintangan. Penempatan di tingkat sub-meter hingga sentimeter, dikombinasikan dengan penghindaran arah dan rintangan, memungkinkan pekerjaan batas yang aman dan cakupan yang efisien di area yang luas.
Kendaraan Pertanian Otonom.Kemudi otomatis, pengikutan baris, dan operasi lapangan yang dapat diulang bergantung pada akurasi tingkat RTK. Hasilnya dapat diukur: tumpang tindih antar lintasan yang berkurang, jarak baris yang konsisten, dan kemampuan untuk kembali ke garis yang sama dalam operasi berikutnya.
Sistem Transportasi Cerdas.Sistem transportasi pintar menggunakan posisi untuk pelacakan kendaraan, manajemen armada, navigasi, koordinasi kendaraan, dan layanan infrastruktur. Persyaratan di sini seringkali kurang menuntut dibandingkan robotika lapangan — akurasi sub-meter dan pembaruan yang andal lebih penting daripada repeatabilitas tingkat sentimeter — tetapi kontinuitas dan antarmuka komunikasi sangat penting.
Apa yang Perlu Anda Pertimbangkan Saat Memilih Solusi GNSS?
Memilih sistem penentuan posisi GNSS untuk platform otonom bergantung pada daftar periksa praktis berisi delapan poin:
- Akurasi penempatan.Tentukan apakah aplikasi membutuhkan akurasi tingkat meter, sub-meter, atau sentimeter — keputusan tunggal ini mendorong seluruh arsitektur.
- Akurasi arah.Diperlukan untuk kemudi otonom dan orientasi kendaraan. Pertimbangkan apakah satu antena plus magnetometer sudah cukup, atau apakah GNSS dual-antena memang dibenarkan.
- Dukungan konstelasi dan frekuensi.Penerimaan multi-konstelasi dan multi-frekuensi meningkatkan ketersediaan dan ketahanan, terutama diPita frekuensi L1/L2/L5dan lingkungan yang terhambat.
- Dukungan koreksi RTK.Periksa apakah penerima dapat memproses format koreksi yang digunakan di wilayah dan aplikasi Anda — RTCM, RTK jaringan, atau PPP-RTK.
- Menurut saya / dead reckoning.Penting kapan pun terjadi penyumbatan sementara GNSS — terowongan, garasi parkir, tutupan pohon, atau aula industri.
- Kemampuan anti-gangguan.Pertimbangkan lingkungan dengan interferensi elektromagnetik dan efek multipath, di mana ketahanan penerima menentukan kinerja dunia nyata.
- Antarmuka komunikasi.Opsi CAN, UART, RS232, RS485, Ethernet, atau nirkabel harus sesuai dengan sistem kontrol kendaraan dan arsitektur integrasi.
- Persyaratan mekanis dan lingkungan.Ukuran, konsumsi daya, suhu operasi, tahan air, dan ketahanan getaran semuanya memengaruhi perangkat keras mana yang dapat digunakan.
Bagaimana JUMPSTAR Mendukung Aplikasi Navigasi Otonom
JUMPSTAR adalah produsen teknologi GNSS yang menyediakan perangkat keras penentuan posisi untuk sistem otonom dan robotika. Portofolio sistem otonomnya mencakup papan GNSS dual-antenna, modul dead-reckoning, solusi penentuan posisi RTK,Solusi navigasi GNSS/INSserta terminal penentuan posisi kendaraan dan armada, yang mencakupModul GNSS, papan OEM, dan penerima RTKdalam rangkaian produk. Halaman aplikasi perusahaan mengidentifikasi robot bergerak otonom, mesin pemotong rumput, dan sistem transportasi cerdas sebagai skenario yang didukung.
Sebagai salah satu referensi teknis,X27tercantum di halaman produk resminya sebagai hal yang berlaku untuk sistem kontrol mengemudi otonom, kendaraan tanpa awak, dan robot. Intinya bukanlah perbandingan spesifikasi, melainkan pola: pemasok yang menamai aplikasi-aplikasi ini harus dapat membahas seluruh rantai, mulai dari penempatan antena dan baseline heading hingga sumber koreksi dan antarmuka integrasi.
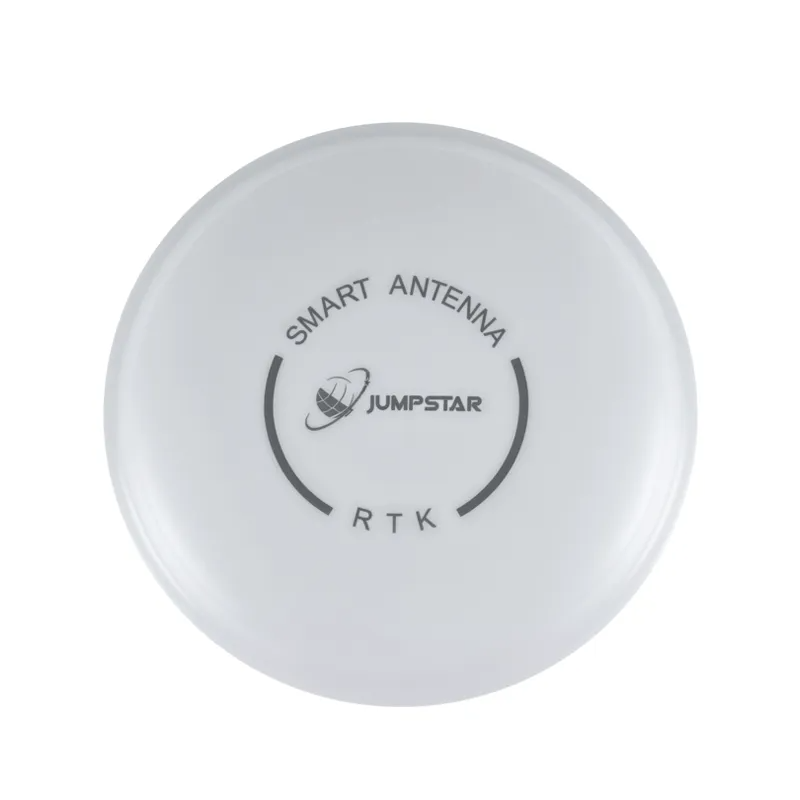
Antena JGNSS X27 GNSS untuk mengemudi otonom, kendaraan tanpa awak, dan aplikasi robotik.
Membangun Sistem Penentuan Posisi untuk Pergerakan Otonom
Kendaraan otonom membutuhkan sistem penentuan posisi yang menyediakan lebih dari sekadar koordinat GPS dasar. PraktisSolusi GNSS untuk kendaraan otonommenggabungkan GNSS multi-konstelasi, RTK, heading antena ganda, IMU/dead reckoning, dan komunikasi yang andal — dan konfigurasi yang sesuai tergantung pada tipe kendaraan, akurasi yang dibutuhkan, lingkungan operasi, perkiraan blokade GNSS, dan persyaratan integrasi. AMR gudang, robot lapangan, dan kendaraan jalan raya akan menghasilkan kombinasi teknologi yang sama.
Jika Anda mengembangkan kendaraan otonom, robot bergerak, atau sistem transportasi pintar, hubungi JUMPSTAR untuk mendiskusikan kebutuhan penentuan posisi dan integrasi GNSS Anda.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


