












Baru
Tetap mengikuti terobosan teknologi terbaru, tren industri, dan pengumuman Jumpstar yang mendorong masa depan posisi presisi.

Praktik Terbaik RTK GNSS: Tips Praktis untuk Meningkatkan Akurasi dan Keandalan Posisi
Praktik terbaik RTK GNSS mencakup pencocokan penerima-antena, sumber koreksi, manajemen baseline, pemecahan masalah di lapangan, dan hasil presisi tinggi yang stabil.
GNSS RTK untuk Robot AI Terwujud: Pertimbangan Positioning, Sensor Fusion, dan Integrasi
Pelajari bagaimana GNSS RTK mendukung lokalisasi robot, fusi sensor, dan integrasi sistem otonom, dengan pertimbangan integrasi utama bagi insinyur robotika.
GNSS RTK untuk Kendaraan Dukungan Darat Bandara: Posisi Presisi dan Koordinasi Armada
Jelajahi bagaimana GNSS RTK mendukung pelacakan kendaraan dukungan darat bandara, koordinasi armada, dan geofencing, serta apa yang harus diverifikasi saat memilih terminal.
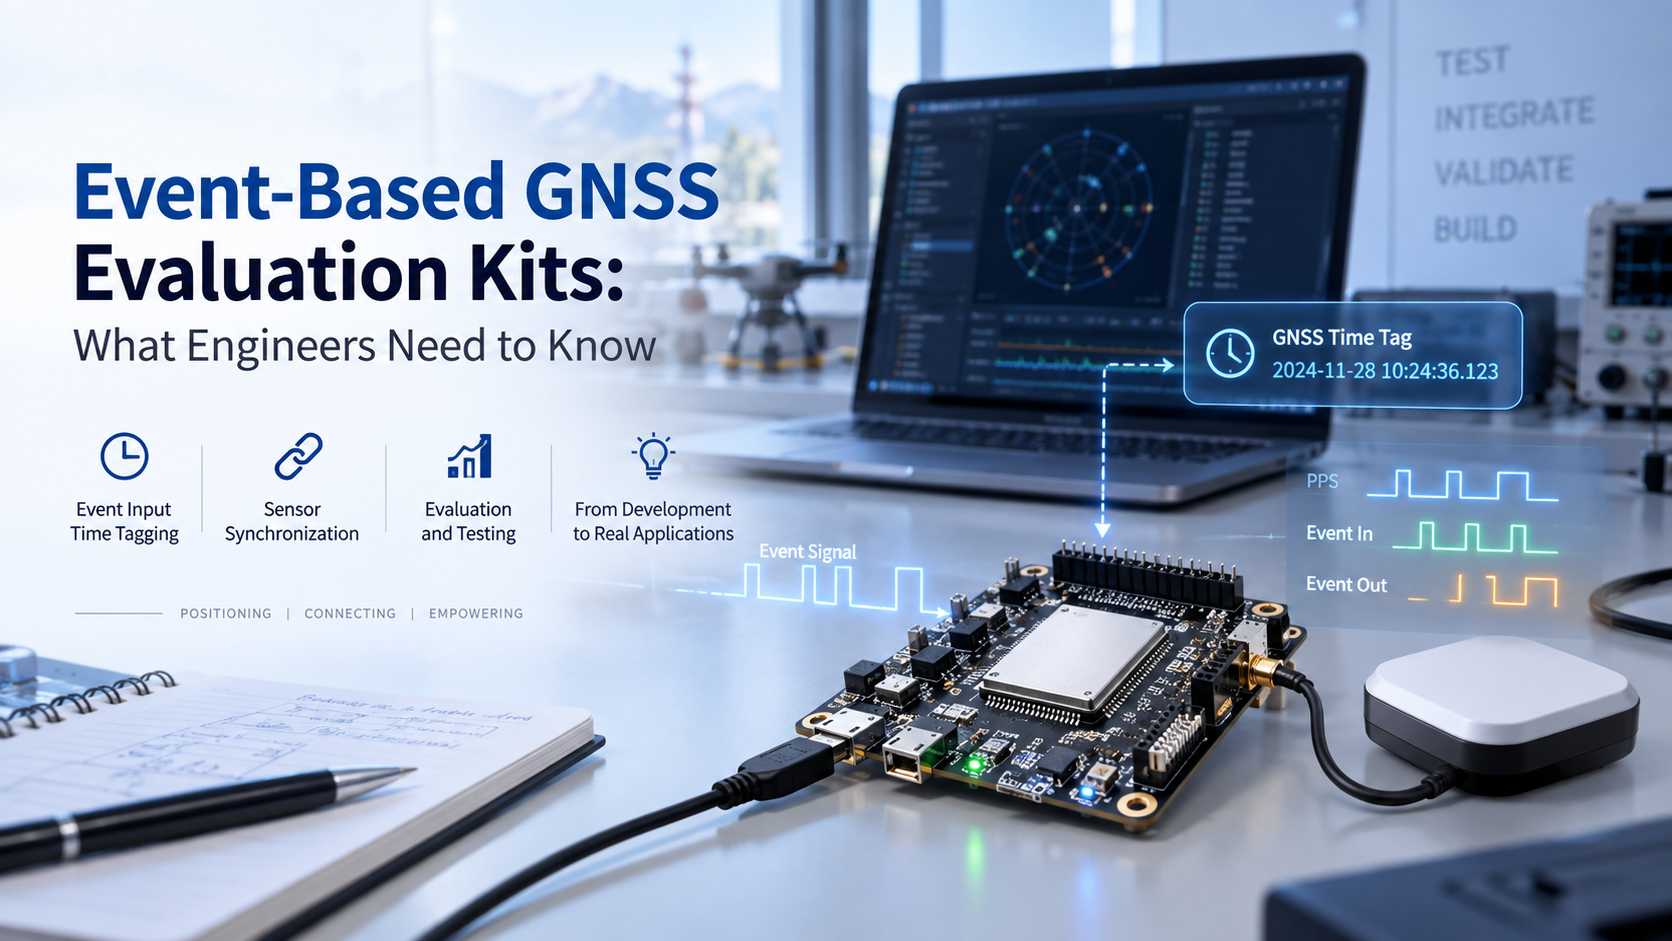
Kit Evaluasi GNSS Berbasis Peristiwa: Hal yang Perlu Diketahui Insinyur
Pelajari bagaimana kit evaluasi GNSS berbasis event bekerja, bagaimana para insinyur menggunakan input event dan penandaan waktu, serta apa yang perlu dipertimbangkan saat mengevaluasi solusi GNSS.
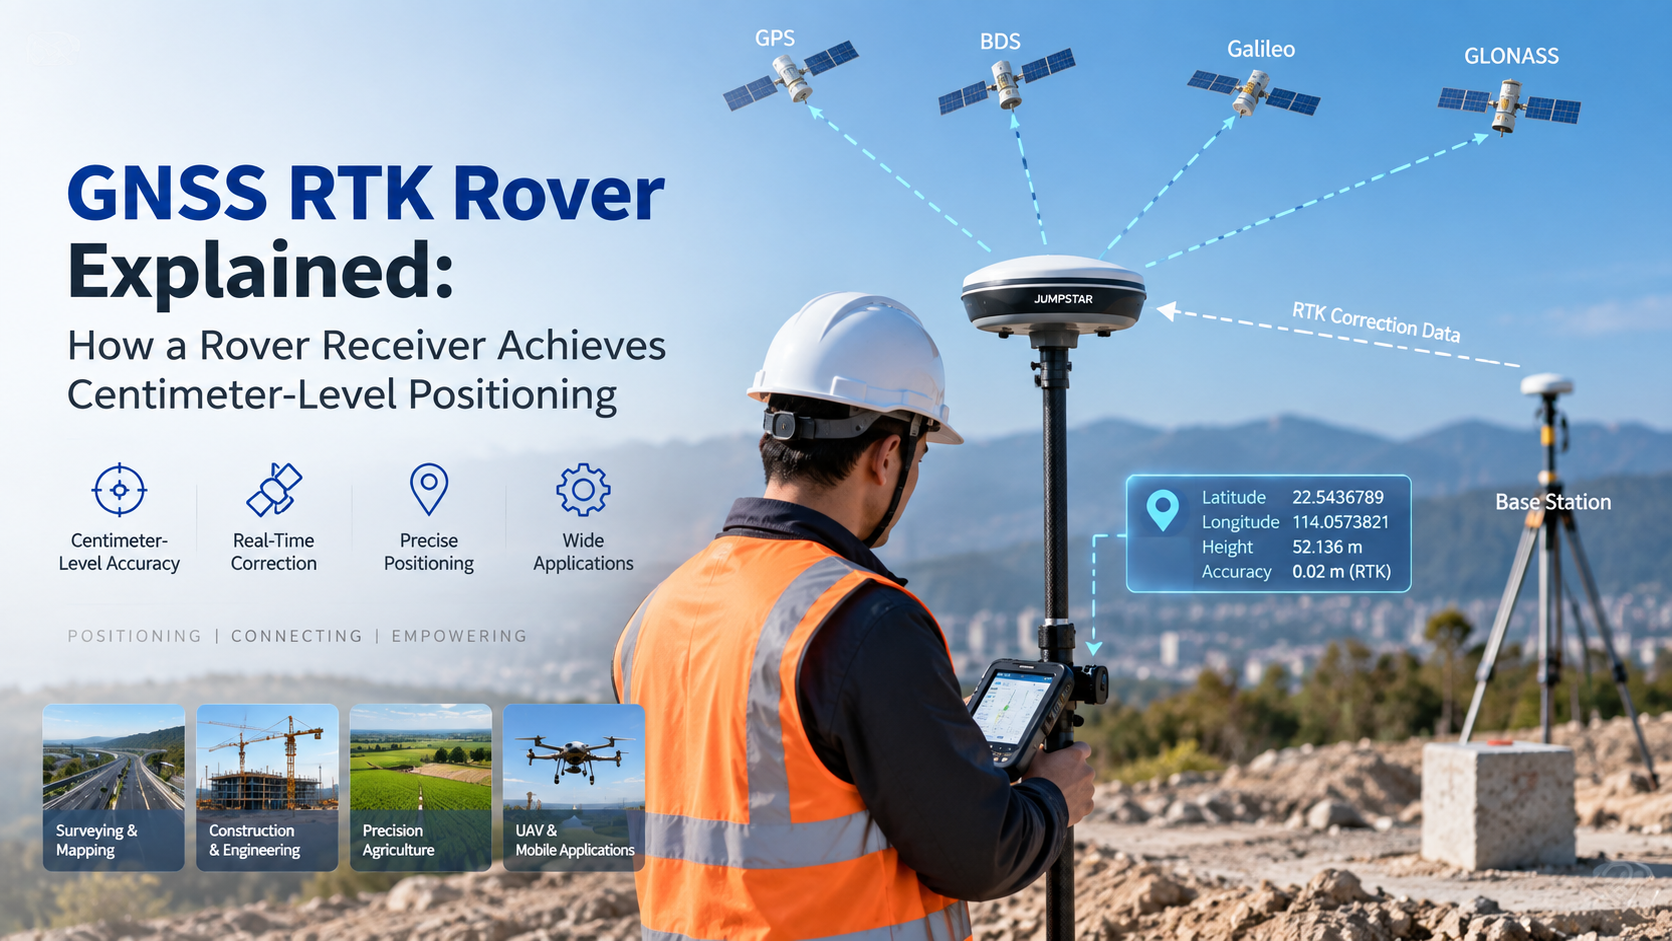
Penjelasan Rover RTK GNSS: Bagaimana Penerima Rover Mencapai Posisi Setinggi Sentimeter
Pelajari apa itu rover GNSS RTK, bagaimana menggabungkan pengamatan GNSS dengan data koreksi RTK untuk mencapai solusi tetap, dan bagaimana memilih rover yang tepat.
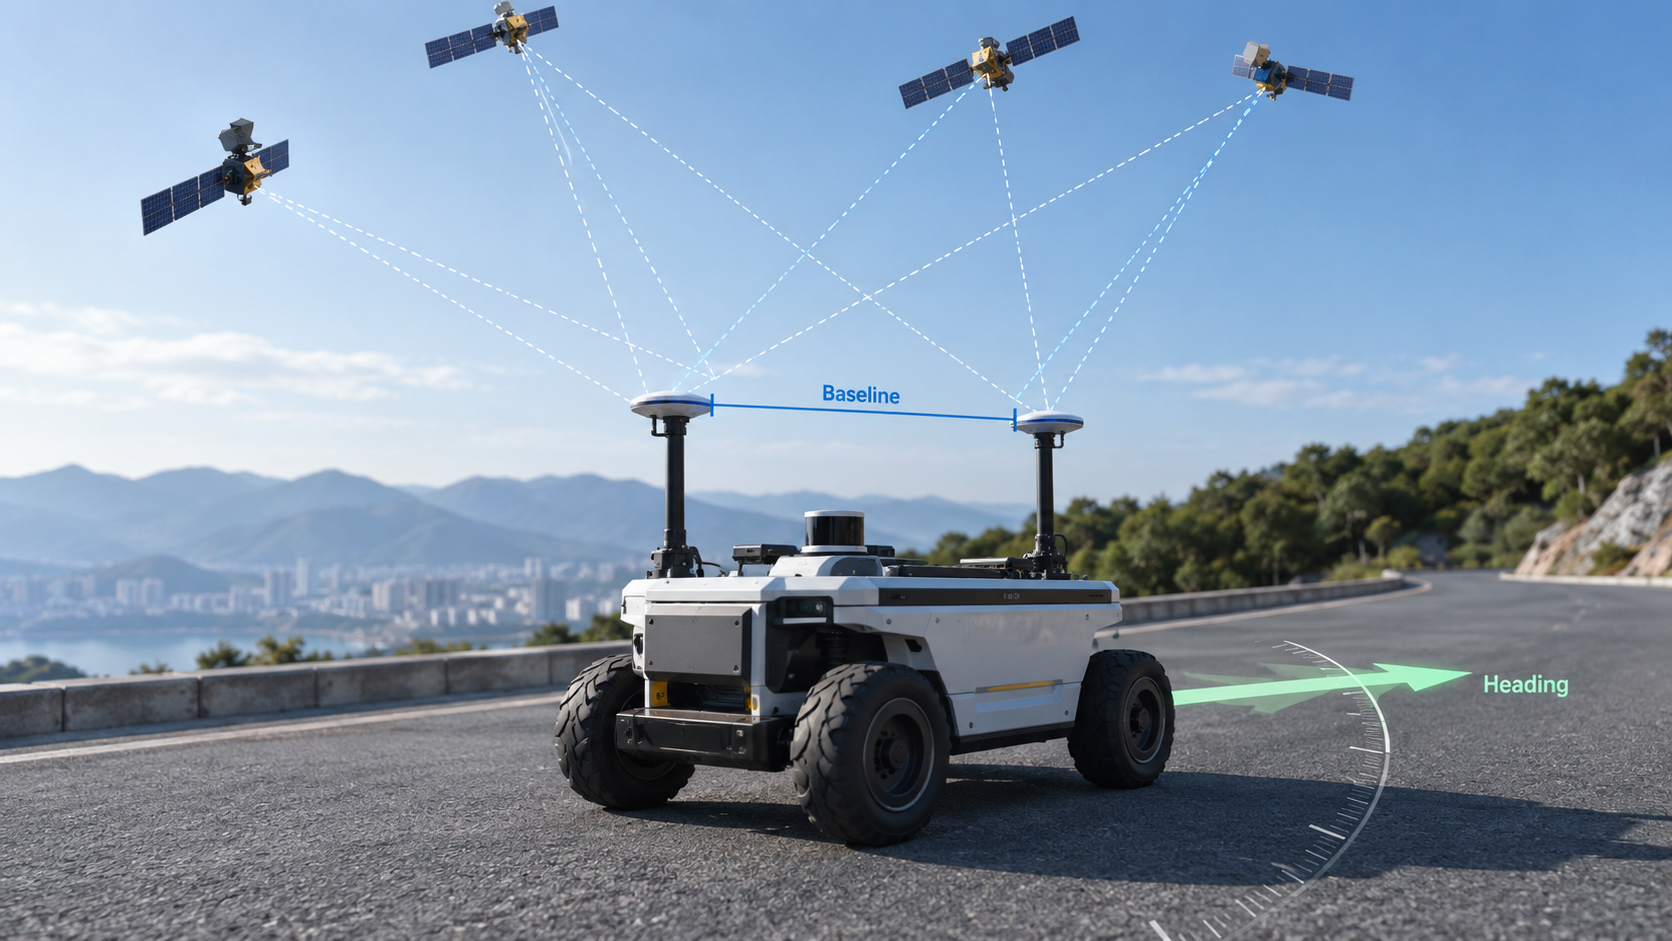
Penjelasan Heading GNSS: Bagaimana RTK Dual-Antenna Menentukan Arah
Pelajari bagaimana GNSS RTK dual-antenna menentukan arah pelayaran, peran koreksi RTK, fusi GNSS+IMU, dan apa yang harus dipertimbangkan insinyur saat memilih solusi.