












Baru
Tetap mengikuti terobosan teknologi terbaru, tren industri, dan pengumuman Jumpstar yang mendorong masa depan posisi presisi.
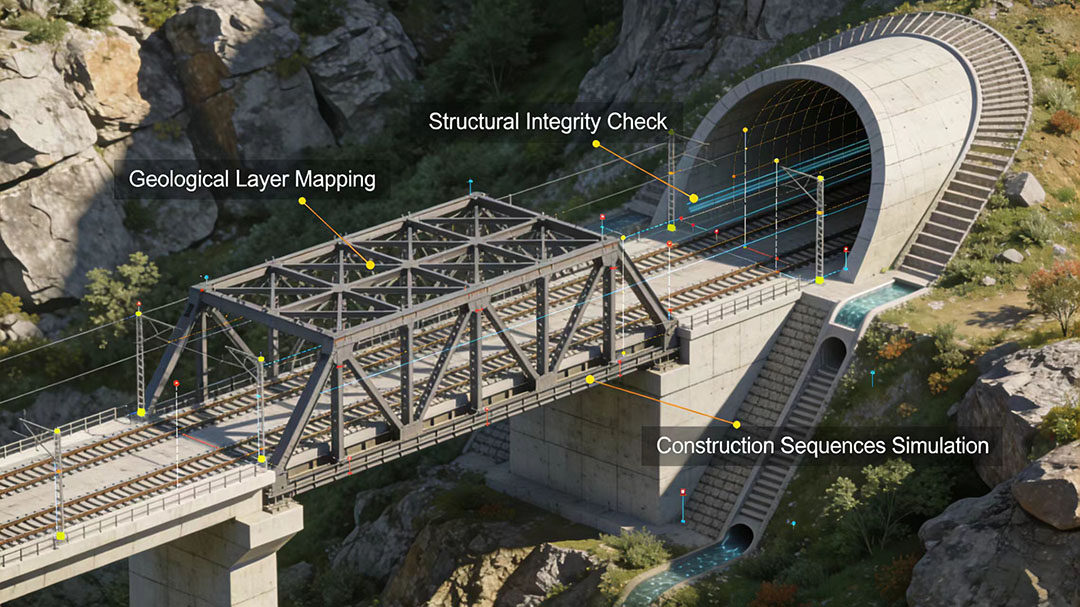
Peran Fusi Sensor IMU di Lingkungan yang Ditolak GNSS
Artikel teknis ini membahas bagaimana Unit Pengukuran Inersia (IMU) yang dikombinasikan dengan GNSS melalui algoritma fusi sensor memungkinkan penentuan posisi berkelanjutan selama gangguan sinyal satelit.
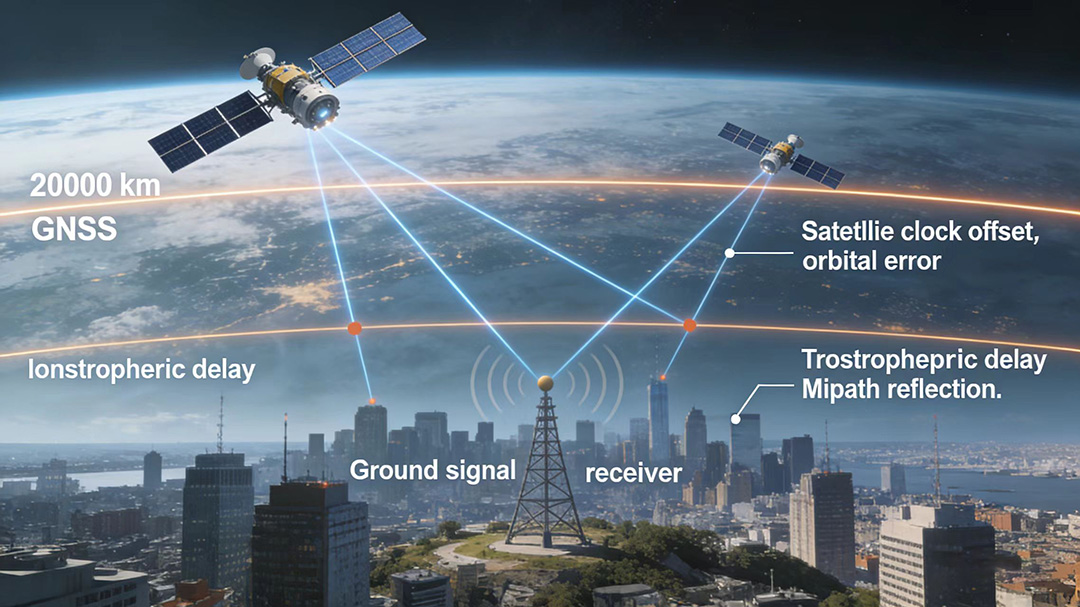
RTK vs PPK: Memilih Metode Koreksi yang Tepat untuk Aplikasi Anda
Artikel teknis ini membandingkan metode koreksi Real-Time Kinematic (RTK) dan Post-Processed Kinematic (PPK), membantu para insinyur memilih pendekatan optimal untuk kebutuhan posisi mereka.
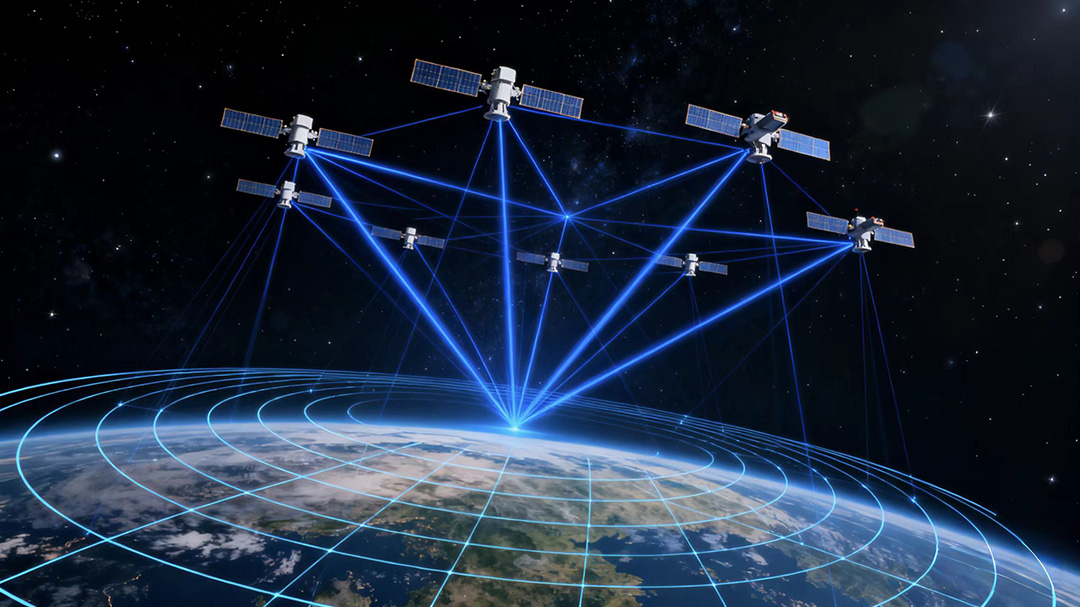
Memahami GNSS Multi-Konstelasi: Penjelasan Pita Frekuensi L1, L2, dan L5
Panduan teknis komprehensif untuk pita frekuensi GNSS, menjelaskan bagaimana sinyal L1, L2, dan L5 bekerja serta mengapa penerima multi-pita memberikan akurasi dan keandalan yang unggul.
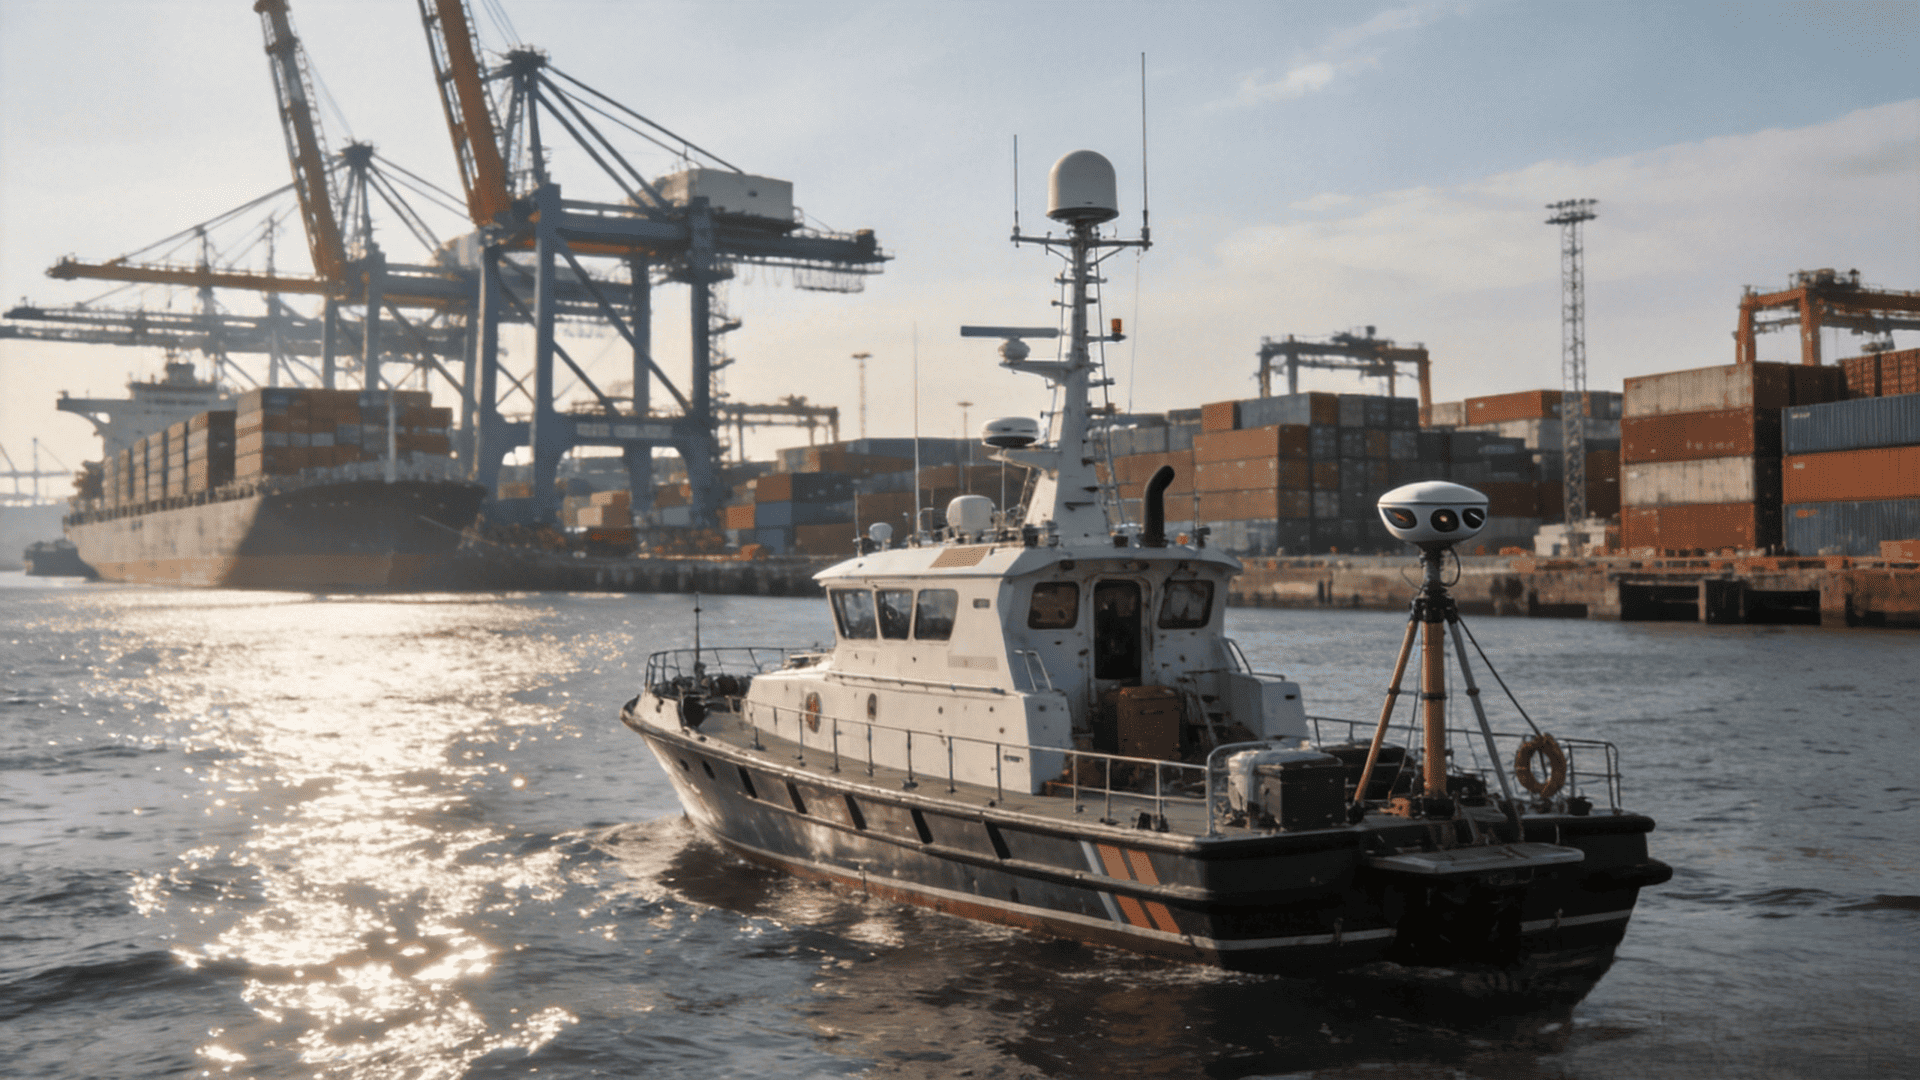
Survey Pelabuhan Presisi: Penentuan Posisi Maritim dengan Jumpstar OEM Boards
Sebuah perusahaan survei maritim menggantikan sistem GPS diferensial lama dengan papan OEM Jumpstar RTK-GNSS, meningkatkan akurasi survei hidrografi sekaligus mengurangi biaya peralatan sebesar 40%.
Navigasi Kendaraan Otonom di Ngarai Perkotaan: Studi Kasus dari Shanghai
Startup mengemudi otonom di Shanghai mengintegrasikan modul GNSS multi-band Jumpstar untuk mencapai akurasi posisi di tingkat jalur di lingkungan perkotaan yang padat.

Kisah sukses pertanian pintar: Penerapan RTK-GNSS di ladang gandum skala besar di Australia
Sebuah koperasi pertanian Australia berhasil menghemat bahan bakar sebesar 15% dan menghilangkan limbah tumpang tindih dengan menerapkan penerima Jumpstar RTK-GNSS di seluruh armada traktor otonom mereka.