












Pendahuluan
Terminal kontainer modern sedang mengalami transformasi mendasar. Volume kargo yang tumbuh pesat, kekurangan tenaga kerja yang terus-menerus, dan tekanan tanpa henti untuk meningkatkan efisiensi operasional mendorong pelabuhan di seluruh dunia menuju otomatisasi cerdas. Di inti pergeseran digital ini terdapat satu pendorong penting: penentuan posisi presisi tinggi.
Di terminal pelabuhan canggih saat ini, derek kapal-ke-darat mengangkat kontainer seberat 40 ton dengan presisi milimeter, kendaraan berpemandu otonom menavigasi galangan kontainer tanpa operator manusia, dan derek gantri yang dipasang di rel menumpuk kontainer setinggi lima dengan presisi otomatis. Semua ini tidak akan mungkin tanpaPenerima RTK GNSSMengirimkan data posisi setingkat sentimeter secara real time.
Artikel ini membahas bagaimana teknologi penentuan posisi RTK mengubah operasi pelabuhan pintar — mulai dari otomasi derek dan panduan kendaraan hingga pelacakan kontainer dan keselamatan pekerja. Buku ini mengkaji tantangan operasional yang membuat penempatan presisi tak tergantikan, aplikasi spesifik yang mendorong ROI yang terukur, dan bagaimana solusi RTK JUMPSTAR mendukung generasi berikutnya dari infrastruktur pelabuhan cerdas.
Tantangan yang Dihadapi Operasi Port Pintar Modern
Terminal kontainer tersibuk di dunia kini menangani jutaan TEU setiap tahunnya. Satu panggilan kapal dapat melibatkan ribuan pemindahan kontainer melintasi derek pantai, derek yard, dan kendaraan transportasi horizontal — semuanya dikoordinasikan dalam jendela waktu yang ketat. Seiring meningkatnya permintaan throughput, metode operasional tradisional mencapai batasnya.
Meningkatkan Throughput Kontainer
Perdagangan kontainer global telah tumbuh pada tingkat tahunan gabungan lebih dari 5% selama dua dekade terakhir. Mega-kapal yang membawa 24.000+ TEU kini menjadi rutinitas di pelabuhan hub utama. Setiap putaran kapal melibatkan koordinasi puluhan peralatan secara bersamaan — kompleksitas yang tidak dapat ditangani secara andal oleh operasi manual dan GPS dasar.
Penyelarasan Crane Presisi
Derek kapal ke darat (STS) harus menempatkan penyebar secara presisi di atas pengecoran sudut kontainer — toleransi hanya beberapa sentimeter dari ketinggian melebihi 40 meter. Di halaman, crane gantri yang dipasang di rel (RMG) menumpuk kontainer dalam blok-blok padat di mana penyelarasan tingkat milimeter menentukan apakah kunci terkunci dengan benar. Penempatan tradisional, yang mengandalkan keterampilan operator dan penilaian visual, memperkenalkan variabilitas yang berujung pada keterlambatan mahal dan risiko keselamatan.
Koordinasi dan Rute Kendaraan
Terminal yang sibuk dapat mengoperasikan puluhan kendaraan transfer internal, straddle carrier, dan kendaraan berpemandu otomatis (AGV) secara bersamaan. Tanpa data lokasi yang tepat dan real-time untuk setiap kendaraan, kemacetan meningkat, waktu menganggur menumpuk, dan pemanfaatan aset anjlok. GNSS konvensional — dengan akurasi 2-5 meter — tidak dapat membedakan jalur mana yang ditempati kendaraan atau apakah kendaraan telah mencapai posisi muatan yang tepat.
Keselamatan personel di lingkungan lalu lintas campuran
Terminal pelabuhan adalah tempat kerja berbahaya di mana mesin berat dan personel berbagi zona operasi. Peralatan penanganan kontainer seberat ratusan ton beroperasi secara dekat. Tanpa penentuan posisi yang akurat, sistem penghindaran tabrakan kurang memiliki kesadaran spasial yang diperlukan untuk melindungi pekerja di lingkungan dinamis dan aktivitas tinggi.
Visibilitas Aset dan Pelacakan Kontainer
Mengetahui di mana setiap kontainer berada — secara real time — sangat penting untuk efisiensi terminal. Pelacakan manual atau sistem berbasis RFID hanya menyediakan visibilitas pada tingkat checkpoint. Kontainer yang tersesat oleh satu posisi tumpukan dapat memicu keterlambatan berantai di antara pemuatan kapal, operasi galangan, dan transaksi gerbang.
Mengapa RTK GNSS Mengubah Port Pintar
Real-Time Kinematic (RTK) GNSS memberikan posisi setingkat sentimeter dengan menggabungkan sinyal satelit dari stasiun referensi tetap dengan data koreksi yang dikirim ke penerima mobile yang dipasang pada derek, kendaraan, dan peralatan lainnya. Teknik ini menghilangkan kesalahan ionosfer, troposfer, dan orbital yang membatasi GNSS konvensional pada akurasi tingkat meter.
Cara Kerja RTK — Tampilan Sederhana
Stasiun basis yang dipasang di lokasi tetap yang disurvei secara presisi di dalam port secara terus-menerus memantau sinyal satelit GNSS dan menghitung perbedaan antara posisi yang diketahui dan posisi yang dihitung dari data satelit. Koreksi diferensial ini disiarkan secara real time — biasanya melalui jaringan komunikasi nirkabel pelabuhan — ke setiap penerima rover yang mendukung RTK pada derek, kendaraan, dan peralatan pemantauan. Setiap rover menerapkan koreksi ini pada pengukuran satelit mereka sendiri, mencapai akurasi horizontal 1-2 sentimeter dan akurasi vertikal 2-3 sentimeter — cukup untuk tugas otomasi pelabuhan yang paling menuntut.
Apa yang Membuat RTK Berbeda untuk Aplikasi Port
Berbeda dengan GNSS serba guna, RTK memungkinkan beberapa kemampuan yang sangat penting untuk otomatisasi port:
Posisi berkelanjutan tanpa drift.Koreksi RTK datang setiap detik atau lebih cepat, menjaga akurasi tanpa degradasi bertahap yang memengaruhi solusi dead-reckoning atau hanya inersia. Ini penting untuk aplikasi di mana kesalahan posisi bahkan 10 sentimeter dapat menyebabkan kunci kontainer terlewat atau tabrakan.
Penerimaan multi-konstelasi, multi-frekuensi.Penerima RTK modern melacak GPS, BDS, GLONASS, Galileo, dan QZSS di seluruh pita L1, L2, dan L5 secara bersamaan. Di lingkungan pelabuhan yang ditandai dengan struktur logam, cerobong kontainer, dan superstruktur kapal — yang semuanya menyebabkan penyumbatan sinyal dan refleksi multipath — sinyal satelit redundan di berbagai frekuensi secara dramatis meningkatkan ketersediaan dan keandalan.
Kemampuan anti-interferensi dan anti-spoofing.Port semakin peduli dengan integritas sinyal GNSS. Penerima RTK canggih menggabungkan algoritma deteksi gangguan, penekanan multipath, dan perlindungan spoofing untuk memastikan data penentuan tetap dapat dipercaya bahkan di lingkungan elektromagnetik yang menantang.
Di terminal kontainer otomatis yang menggunakan RTK GNSS, akurasi posisi relatif derek ke kendaraan telah dibuktikan pada ±5 cm dengan deviasi heading di bawah 0,3° — memungkinkan operasi serah terima otonom di mana penyebar mengaktifkan kontainer tanpa konfirmasi visual manusia.
Aplikasi Smart Port Utama
Penerima RTK GNSS memungkinkan spektrum aplikasi yang bergantung pada posisi di seluruh terminal kontainer. Setiap aplikasi memiliki persyaratan akurasi, keandalan, dan integrasi yang berbeda — dan masing-masing memberikan peningkatan operasional yang terukur.
1. Penempatan RTK untuk Crane Kapal ke Daratan (STS)
Derek kapal-ke-darat adalah antarmuka utama pemuatan dan pembongkaran antara kapal dan terminal. Operator derek STS — atau semakin lama, sistem kontrol otomatis — harus menempatkan penyebar seberat beberapa ton tepat di atas sudut pengecoran kontainer target, menurunkannya, mengunci kunci putar, dan mengangkat — sementara kapal mungkin bergerak mengikuti perubahan pasang surut, angin, dan ballast.
Penerima RTK yang dipasang pada troli dan penyebar crane menyediakan data posisi 3D secara real-time dengan akurasi setingkat sentimeter. Ini memungkinkan sistem kontrol crane akan: secara otomatis mengarahkan penyebar ke posisi kontainer target yang diambil dari rencana penyimpanan kapal; mempertahankan posisi yang presisi selama seluruh siklus angkat; mendeteksi dan menghindari potensi tabrakan dengan struktur kapal, cerobong kontainer di sekitarnya, dan truk yang menunggu; dan verifikasi penyebaran ke wadah sebelum mengaktifkan twistlock.
Hasilnya adalahwaktu putar kapal lebih cepat, secara signifikanRisiko kerusakan kontainer dan kapal yang berkurang, dan kemampuan untukberoperasi dengan andal dalam kondisi visibilitas rendah— hujan, kabut, atau malam hari — ketika operasi manual biasanya melambat atau berhenti.
2. Penempatan RTK untuk Crane Gantri Terpasang Rel (RMG)
Derek RMG membentang di tumpukan kontainer di halaman, bergerak di atas rel tetap melintasi barisan kontainer yang mungkin ditumpuk lima atau lebih tinggi. Tugas mereka adalah menerima kontainer yang dikirim oleh kendaraan transfer internal dan menumpuknya di posisi yang ditentukan, atau mengambil kontainer yang ditumpuk untuk transportasi selanjutnya.
Penentuan posisi RTK memungkinkan crane RMG beroperasi sepenuhnya secara otomatis: crane bergerak ke posisi yard yang tepat seperti yang ditentukan oleh sistem operasi terminal, troli menempatkan spreader di atas kontainer target, dan hoist menurunkan serta aktif — semuanya dipandu oleh koordinat GNSS tingkat sentimeter secara real-time yang terintegrasi dengan peta yard 3D.
Terminal yang memasang derek RMG yang dilengkapi RTK telah melaporkanpeningkatan efisiensi penanganan yard melebihi 30%danpengurangan signifikan dalam insiden penanganan kontainer. Penghapusan kabin operator pada setiap crane mengurangi kebutuhan tenaga kerja sekaligus memungkinkan satu operator mengawasi beberapa crane otomatis secara bersamaan secara terpisah.
3. Truk Kontainer dan AGV Otonom
Transportasi horizontal — memindahkan kontainer antara dermaga dan galangan — merupakan pusat biaya operasional utama. Secara tradisional, ini bergantung pada armada kendaraan transfer internal yang dikendarai secara manual. Saat ini, terminal terkemuka menggunakan kendaraan berpemandu otonom (AGV) dan truk kontainer otonom yang menavigasi terminal menggunakan RTK GNSS sebagai sensor posisi utama mereka.
RTK menghadirkan beberapa kemampuan yang membuat transportasi horizontal otonom menjadi layak:navigasi tingkat jaluryang membedakan jalur mana yang ditempati kendaraan bahkan di jalan terminal multi-lajur;dok presisidi titik transfer crane di mana akurasi posisi secara langsung menentukan apakah serah terima otomatis berhasil;koordinasi armada secara real-timeyang memungkinkan sistem operasi terminal mengoptimalkan routing, meminimalkan kemacetan, dan mengurangi jarak run-run kosong; dankinerja konsistenTerlepas dari cuaca, kondisi pencahayaan, atau waktu dalam sehari.
4. Pelacakan Kontainer dan Manajemen Aset
Selain penempatan derek dan kendaraan, RTK GNSS memungkinkan visibilitas tingkat kontainer secara real-time. Terminal penempatan yang dipasang pada kontainer atau terintegrasi ke dalam sasis menyediakan data lokasi kontinu yang mengalir ke sistem operasi terminal. Hal ini mengubah manajemen kontainer dari pelacakan berbasis checkpoint — di mana lokasi kontainer hanya diketahui saat melewati gerbang pembaca — menjadi pemantauan posisi berkelanjutan di seluruh jejak terminal.
Manfaatnya meliputi:waktu pencarian yang dikurangiuntuk kontainer yang salah tempat, yang di terminal besar dapat menghabiskan berjam-jam peralatan dan tenaga kerja;efisiensi pengiriman yang lebih baikdengan mengarahkan derek atau truk terdekat ke posisi kontainer yang tepat;akurasi inventaris yang ditingkatkanyang mendukung pemuatan kapal just-in-time; dankeamanan yang lebih baikmelalui geofencing dan peringatan pergerakan tidak sah untuk kontainer bernilai tinggi atau berbahaya.
Manfaat Utama RTK GNSS untuk Operator Pelabuhan
Efisiensi Operasional Lebih Tinggi.Penempatan crane otomatis mengurangi siklus penanganan kotak tunggal, meningkatkan produktivitas crane, dan memperpendek waktu sandar kapal. Kendaraan otomatis mengurangi waktu tidak aktif dan meningkatkan pemanfaatan aset transportasi.
Meningkatkan Keselamatan Pekerja.Penempatan peralatan yang akurat hingga sentimeter memberikan kepercayaan spasial yang dibutuhkan untuk sistem penghindaran tabrakan yang efektif. Terminal pelacakan personel memungkinkan geofencing dan peringatan kedekatan yang melindungi pekerja di zona lalu lintas campuran.
Mengurangi ketergantungan tenaga kerja.Satu operator dapat mengawasi beberapa derek otomatis secara jarak jauh. Kendaraan otonom menghilangkan kebutuhan pengemudi. Otomatisasi pelacakan kontainer mengurangi pemeriksaan inventaris manual. Penghematan biaya sangat besar dan berulang.
Biaya operasional yang lebih rendah.Pengurangan kerusakan peralatan, premi asuransi yang lebih rendah, konsumsi energi yang dioptimalkan, dan pemanfaatan aset yang lebih tinggi semuanya berkontribusi pada pengurangan biaya yang terukur. Port yang menerapkan otomatisasi RTK secara komprehensif melaporkan pengurangan biaya operasional dalam kisaran 15-25%.
Pemanfaatan Peralatan yang Lebih Baik.Data penentuan posisi secara real-time memungkinkan sistem operasi terminal untuk mengirimkan peralatan terdekat yang tersedia, meminimalkan perjalanan kosong, dan menyeimbangkan beban kerja di seluruh armada derek dan kendaraan — meningkatkan tingkat pemanfaatan dan mengurangi kebutuhan pengeluaran modal.
Infrastruktur Siap Masa Depan.RTK GNSS menyediakan tulang punggung posisi yang mendukung teknologi baru: optimasi pengiriman berbasis AI, pemodelan digital twin, pemeliharaan prediktif, dan operasi terminal tanpa awak sepenuhnya.
Solusi JUMPSTAR RTK yang Direkomendasikan
JUMPSTAR menyediakan portofolio komprehensif solusi penentuan posisi GNSS presisi tinggi yang dirancang untuk lingkungan operasional yang menuntut di terminal kontainer modern. Dua produk sangat cocok untuk aplikasi port pintar.
JS-UK39-F: Modul Penerima RTK GNSS untuk Infrastruktur Tetap
TheJS-UK39-Fadalah modul penerima RTK GNSS multi-konstelasi dan multi-frekuensi yang dirancang untuk integrasi ke dalam infrastruktur posisi tetap dan semi-tetap. Dengan 192 saluran pencarian, 60 saluran pelacakan khusus, dan sensitivitas pelacakan sebesar -167 dBm, sistem ini mempertahankan kunci satelit yang andal bahkan di lingkungan pelabuhan di mana tumpukan kontainer dan struktur logam menciptakan kondisi sinyal yang menantang.
Untuk aplikasi port pintar, JS-UK39-F sangat cocok untuk instalasi permanen pada crane STS, crane RMG, dan infrastruktur pelabuhan. Penerimaan L1/L2 dual-frequency memberikan akurasi horizontal RTK sebesar 1 cm + 1 ppm dengan waktu konvergensi di bawah 10 detik — cukup cepat untuk penempatan dinamis oleh crane. Laju pembaruan modul 25 Hz memastikan pelacakan gerak yang lancar selama perjalanan troli dan gantri, sementara ukuran kompak 25,0 × 39,4 × 11,6 mm memudahkan integrasi ke dalam sistem kontrol crane yang sudah ada.
JS-UK39-F beroperasi dari 3,3–5,5 V DC dengan arus pelacak serendah 77 mA pada 5 V, sehingga efisien daya untuk aplikasi yang selalu aktif. Rentang suhu operasi -40°C hingga +85°C dan desain anti-interferensi kelas industri memastikan operasi yang andal sepanjang tahun di lingkungan pelabuhan pesisir dan luar ruangan. Dukungan protokol standar NMEA 0183, RTCM 3.3, dan UBX memudahkan integrasi yang mudah dengan sistem operasi terminal yang sudah ada dan pengendali crane PLC.
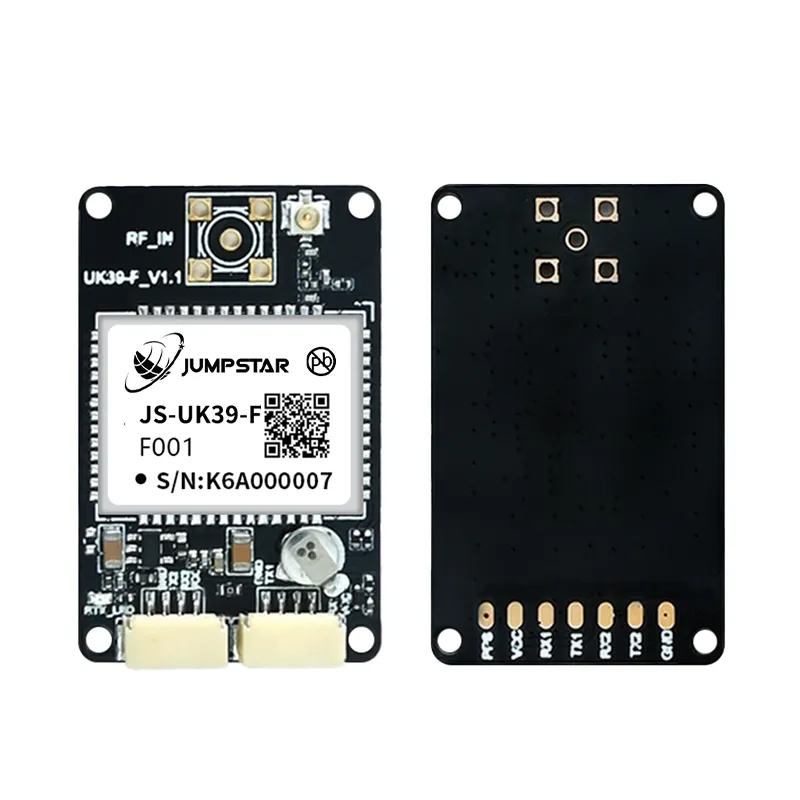
JS-UK39-F: Modul penerima RTK GNSS multi-konstelasi untuk penempatan infrastruktur port
X43H-AH: Penerima RTK Profesional untuk Kendaraan Otonom dan Otomasi Derek
TheX43H-AHadalah penerima RTK multi-konstelasi dan multi-frekuensi generasi berikutnya yang dirancang untuk aplikasi penentuan posisi dan heading yang paling menuntut. Dengan 789 saluran perangkat keras, perangkat ini secara bersamaan melacak semua satelit GNSS yang terlihat di konstelasi GPS, BDS, GLONASS, Galileo, dan QZSS pada pita L1, L2, dan L5 — memberikan redundansi sinyal dan ketangguhan yang dibutuhkan otomasi port.
Yang membedakan X43H-AH untuk aplikasi port adalahKemampuan heading dua antena. Selain posisi RTK (0,6 cm + 0,5 ppm horizontal), penerima mengeluarkan sudut arah, pitch, dan roll tanpa bergantung pada sensor magnetik. Dengan baseline antena 1 meter, memberikan akurasi heading 0,15°; Pada jarak 5 meter, akurasi meningkat menjadi 0,03°. Untuk AGV otonom, truk kontainer, dan kendaraan terminal tanpa awak, data heading ini sangat penting untuk kontrol kemudi yang presisi dan docking yang akurat di titik transfer crane.
X43H-AH dirancang untuk aplikasi dinamis tinggi dan keandalan tinggi. Kecepatan pembaruan data 20 Hz dengan latensi di bawah 10 ms (persentil ke-99,9) memastikan performa control-loop responsif, sementara deteksi interferensi AIM+, pelacakan anti-getaran LOCK+, perlindungan ionosfer IONO+, dan penekanan multipath APME+ memberikan perlindungan multi-layer terhadap degradasi sinyal yang umum di lingkungan port. Anti-spoofing OSNMA bawaan lebih memastikan integritas posisi — pertimbangan yang semakin penting untuk operasi pelabuhan yang sensitif terhadap keamanan.
Dengan bentuk 43,8 × 34,0 × 11,5 mm dengan berat di bawah 25 g, input tegangan lebar 3,5–12 V, rentang operasi -40°C hingga +85°C, serta opsi antarmuka yang kaya termasuk UART, USB, CAN, SPI, dan Ethernet, X43H-AH terintegrasi mulus ke dalam pengendali navigasi AGV, sistem otomasi derek, dan platform kendaraan otonom.
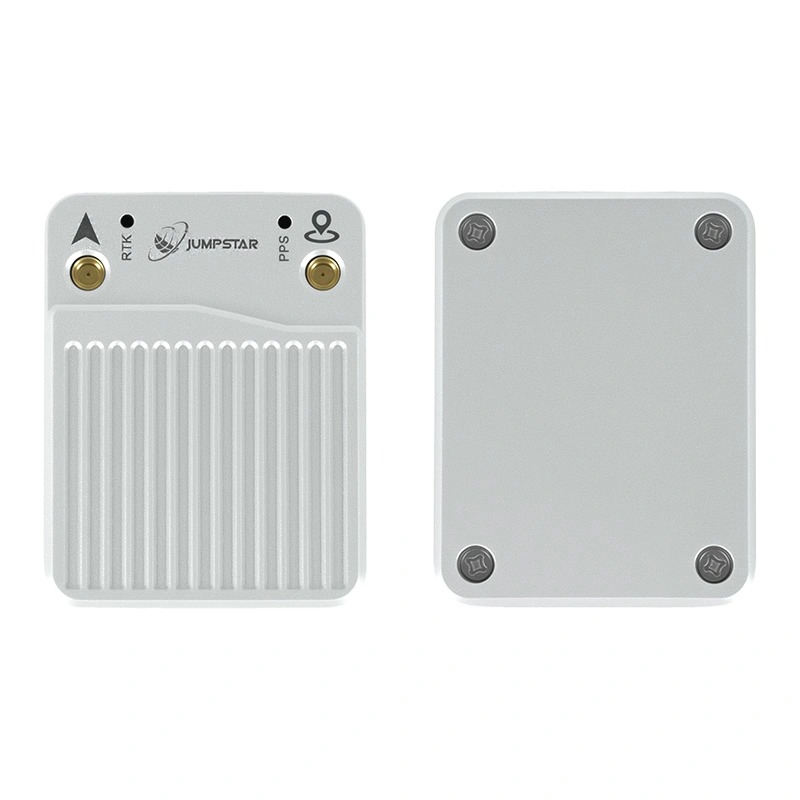
X43H-AH: Penerima RTK profesional dengan heading antena ganda untuk kendaraan pelabuhan otonom dan otomasi crane
Tren Masa Depan dalam Otomasi Port Pintar
Arah otomatisasi pelabuhan mengarah pada operasi yang semakin otonom, dan teknologi penentuan posisi akan tetap menjadi pusat evolusi ini. Beberapa tren membentuk masa depan:
Orkestrasi terminal bertenaga AI.Algoritma pembelajaran mesin akan memproses data penentuan posisi waktu nyata dari ratusan aset yang dilengkapi RTK untuk mengoptimalkan penugasan peralatan, routing, dan pengurutan secara dinamis — menyesuaikan secara real time dengan keterlambatan kapal, kegagalan peralatan, dan perubahan prioritas operasional.
Integrasi digital twin.Data penentuan posisi RTK presisi tinggi akan terus dimasukkan ke dalam model digital twin yang mencerminkan setiap kontainer, kendaraan, dan derek di terminal. Ini memungkinkan perencanaan berbasis simulasi, analisis prediktif what-if, dan manajemen operasi jarak jauh dari mana saja di dunia.
Fusi multi-sensor.RTK GNSS akan semakin dikombinasikan dengan LiDAR, kamera, unit pengukuran inersia (IMU), dan rangkaian ultra-wideband (UWB) untuk menciptakan sistem penentuan posisi redundan yang menjaga akurasi bahkan ketika sinyal GNSS sementara terblokir — di bawah boom derek, dalam cerobong kontainer, atau di bawah superstruktur kapal.
Terminal tanpa awak sepenuhnya.Seiring keandalan posisi mendekati ketersediaan 99,999%, terminal akan bergerak menuju operasi tanpa awak sepenuhnya di mana semua peralatan dermaga dan yard beroperasi secara otonom, dikendalikan oleh sistem pengiriman cerdas pusat yang dibangun di atas data posisi real-time yang akurat hingga satu sentimeter.
Kesimpulan
Penentuan posisi presisi tinggi telah berubah dari kemampuan yang menyenangkan menjadi kebutuhan infrastruktur penting untuk terminal kontainer modern. Tekanan ekonomi akibat volume kargo yang terus meningkat, keterbatasan tenaga kerja, dan persaingan berarti terminal harus mendapatkan produktivitas maksimal dari setiap peralatan dan setiap meter persegi ruang halaman — dan hal itu menuntut akurasi posisi yang hanya dapat diberikan RTK GNSS.
Mulai dari crane STS yang menempatkan spreader dengan presisi setinggi sentimeter, hingga crane RMG yang menumpuk kontainer secara otomatis, hingga armada AGV yang bernavigasi tanpa driver, penerima RTK GNSS menyediakan lapisan posisi dasar yang memungkinkan otomatisasi, aman, dan ekonomis. Manfaatnya — throughput lebih tinggi, biaya lebih rendah, keselamatan yang lebih baik, dan ketergantungan tenaga kerja yang berkurang — telah terdokumentasi dengan baik di berbagai terminal yang telah mengadopsi teknologi ini.
Solusi penentuan posisi RTK JUMPSTAR, termasukJS-UK39-Fmodul penerima untuk infrastruktur tetap danX43H-AHpenerima profesional untuk kendaraan otonom dan otomasi derek, memberikan akurasi, keandalan, dan ketahanan lingkungan yang dibutuhkan untuk operasi pelabuhan 24/7. Seiring industri bergerak menuju terminal yang sepenuhnya otonom, penentuan posisi presisi tinggi yang kuat akan tetap menjadi teknologi yang menghubungkan rencana digital dengan eksekusi fisik.
Pertanyaan yang Sering Diajukan
T: Mengapa port pintar memerlukan RTK GNSS daripada GPS standar?
GPS standar memberikan akurasi 2-5 meter, cukup untuk pelacakan kendaraan dasar tetapi tidak memadai untuk aplikasi yang membutuhkan kesadaran spasial yang presisi — seperti penentuan posisi derek otomatis (yang membutuhkan akurasi setingkat sentimeter), navigasi AGV di tingkat jalur, dan penghindaran tabrakan. RTK GNSS memberikan akurasi horizontal 1-2 cm dengan menerapkan data koreksi real-time dari stasiun basis tetap, memungkinkan otomatisasi presisi yang menjadi andalan port pintar modern.
T: Akurasi posisi apa yang dapat dicapai RTK di lingkungan pelabuhan?
Penerima RTK multi-frekuensi modern secara konsisten mencapai akurasi horizontal 1-2 cm dan akurasi vertikal 2-3 cm di lingkungan port. Dengan penekanan multipath canggih dan pelacakan multi-konstelasi, akurasi ini tetap terjaga bahkan di dekat struktur logam dan tumpukan kontainer. Penerima kelas atas dengan kemampuan antena ganda, seperti JUMPSTAR X43H-AH, mencapai akurasi horizontal 0,6 cm + 0,5 ppm.
T: Bagaimana RTK meningkatkan otomatisasi crane?
RTK menyediakan posisi kontinu tanpa drift untuk crane STS dan RMG. Sistem kontrol crane menggunakan data posisi ini untuk secara otomatis mengarahkan troli dan penyebar ke posisi kontainer target, memverifikasi penyelarasan sebelum mengaktifkan, dan menghindari tabrakan dengan struktur kapal dan kontainer di sekitarnya. Ini mengurangi waktu siklus, menghilangkan kesalahan penempatan, dan memungkinkan pengawasan derek jarak jauh satu ke banyak.
T: Apakah RTK cocok untuk truk kontainer otonom dan AGV?
Ya. RTK GNSS adalah sensor penentuan posisi utama untuk sebagian besar sistem transportasi horizontal otonom di terminal kontainer. Perangkat ini menyediakan akurasi navigasi tingkat jalur yang dibutuhkan untuk jalan terminal multi-lajur, akurasi docking yang presisi di titik transfer crane, dan data posisi real-time yang memungkinkan optimasi pengiriman secara keseluruhan armada.
T: Bagaimana penerima RTK menjaga akurasi di lingkungan port yang menantang?
Penerima RTK canggih menggunakan berbagai strategi: multi-konstelasi dan pelacakan multi-frekuensi memberikan redundansi sinyal; algoritma penekanan multipath yang canggih menolak sinyal yang dipantulkan dari struktur logam; deteksi dan mitigasi gangguan melindungi dari gangguan elektromagnetik; dan fusi sensor dengan IMU dapat menjembatani gangguan GNSS sementara di bawah boom crane atau di dalam tumpukan kontainer.
T: Bagaimana penempatan RTK meningkatkan keselamatan pelabuhan?
Penempatan peralatan yang akurat hingga satu sentimeter memungkinkan sistem penghindaran tabrakan yang efektif yang dapat memprediksi dan mencegah insiden antar peralatan dan peralatan-ke-personel secara andal. Terminal pelacakan personel dengan RTK menyediakan kemampuan geofencing yang memberi peringatan kepada pekerja dan operator peralatan ketika zona keselamatan dilanggar. Operasi otomatis juga memindahkan personel dari area berbahaya seperti zona operasi derek dan jalur kendaraan yang sibuk.
T: Apa perbedaan antara modul penerima GNSS dan penerima RTK lengkap untuk aplikasi port?
Modul penerima GNSS seperti JS-UK39-F dirancang untuk integrasi ke peralatan yang sudah ada — modul ini menyediakan data posisi mentah yang diproses oleh pengendali sistem inang. Ini ideal untuk infrastruktur tetap seperti penempatan crane di mana receiver tertanam ke dalam sistem kontrol crane. Penerima RTK lengkap seperti X43H-AH menyediakan kemampuan tambahan — heading antena ganda, anti-gangguan bawaan, pencatatan data, dan antarmuka komunikasi ganda — membuatnya lebih cocok untuk kendaraan otonom dan sistem otomasi kompleks yang membutuhkan data posisi dan orientasi.
T: Solusi JUMPSTAR RTK mana yang tepat untuk aplikasi port saya?
Untuk penempatan infrastruktur tetap — penempatan troli dan penyebar derek, pelacakan gantri RMG, dan stasiun referensi pelabuhan — JS-UK39-F memberikan keseimbangan yang sangat baik antara akurasi, keandalan, dan kesederhanaan integrasi. Untuk kendaraan otonom, AGV, dan aplikasi yang memerlukan data heading dan orientasi, X43H-AH dengan heading antena ganda, pemrosesan 789 saluran, dan anti-gangguan multi-lapis adalah pilihan yang direkomendasikan. Tim teknik JUMPSTAR dapat memberikan panduan khusus aplikasi berdasarkan kebutuhan operasional terminal Anda.
Jelajahi bagaimana solusi penentuan posisi JUMPSTAR RTK dapat mendukung inisiatif otomatisasi port pintar Anda. Hubungi tim teknik kami untuk rekomendasi spesifik proyek dan konsultasi teknis.
Hubungi Insinyur JUMPSTAR.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


