












Terminal kontainer dinilai berdasarkan pergerakan per jam. Crane jarang menjadi pembatas keadaannya. Yang membatasinya adalah meter terakhir — apakah penyebar mendarat di empat pengecoran sudut, apakah truk berhenti di bay yang benar, apakah gantry tahu baris mana ia berdiri.
Meter terakhir itu bukan masalah derek. Ini adalah masalah posisi, dan ini adalah bagian yang sering diremehkan oleh sebagian besar anggaran otomasi. Inilah cara kita melihat RTK terminal kontainer ketika terminal menanyakan apa yang sebenarnya bisa dilakukan untuk mereka.
Mengapa meter terakhir harganya lebih mahal dari yang terlihat
Kotak standar sepanjang 20 kaki memiliki berat puluhan ton. Siklus kerja hanya tiga gerakan: angkat, selaraskan, dan duduk. Setiap gerakan itu bergantung pada mengetahui posisi dua objek relatif satu sama lain, hanya beberapa sentimeter, saat keduanya bergerak.
Ketika pengetahuan itu hilang, biayanya tidak muncul sebagai "kesalahan kecil". Itu muncul sebagai penyebar yang turun dua kali di kotak yang sama, sebuah gantri yang harus mundur dari barisan, sebuah truk yang menunggu karena ruang tempat itu dikirim sudah terisi. Kalikan dengan satu pergeseran dan hasilnya menjadi gerakan per jam, lalu waktu putar kapal. Terminal merasakan kesalahan posisi dalam throughput, bukan dalam milimeter.
Empat Tempat Akurasi Menghilang
Ketika sebuah terminal mengatakan bahwa otomasi mereka "berfungsi tetapi tidak dapat diandalkan", penyebabnya hampir selalu salah satu dari empat ini, dan mereka gagal karena alasan yang berbeda.
1. Mencengker: penyebar ke sudut casting
Toleransi di sini tidak memaafkan karena targetnya adalah empat casting kecil, bukan kotak secara keseluruhan. Posisi yang baik hingga 20 cm di truk bisa salah 20 cm di penyebar, karena penyebar tergantung pada tali dan bergerak secara independen dari mesin yang membawanya. Mengukur gantri tidak sama dengan mengukur penyebar.
2. Perjalanan: truk, IGV, dan gantri
Kesalahan perjalanan horizontal tampak tidak berbahaya sampai kendaraan dikirim ke tempat yang salah. Di tempat tumpukan, satu bay di luar bukanlah jalan memutar kecil — melainkan penggantian penanganan. Perjalanan panjang gantry adalah cerita yang sama dalam skala yang lebih besar: sebuah mesin yang bergerak setengah meter per baris menumpuk ke baris yang salah di akhir blok.
3. Zona buta: di bawah boom, di antara cerobong-tumpuk
Di bawah boom derek dermaga, atau di dalam blok cerobong tinggi, pemandangan langit runtuh. Ini bukan kesalahan sesekali; Kondisi kerja normal peralatan yang paling membutuhkan posisi tersebut. Penerima yang melaporkan "tidak ada perbaikan" tepat di tempat pekerjaan terjadi bukanlah masalah penerima yang bisa Anda lewatkan.
4. Rencana: kotak mana, mana yang bergerak, truk mana berikutnya
Kegagalan terakhir sama sekali bukan koordinat. Jika posisi, arah, dan identitas mesin tidak sampai ke sistem pengiriman dalam bentuk yang dapat digunakan, ruang kontrol masih merencanakan di papan tulis. Posisi yang tetap berada di dalam perangkat tidak memiliki nilai operasional.
| Kegagalan | Apa yang dilihat operator | Hal pertama yang harus diperiksa |
|---|---|---|
| Penyebar yang tidak selaras | Box terangkat dua kali, damage casting sudut | Antena mengukur gantri, bukan penyebar |
| Kesalahan perjalanan | Ruang yang salah, penanganan ulang ekstra | Drift per baris, bukan akurasi titik tunggal |
| Zona buta | Penurunan posisi di bawah boom | Tampilan langit tempat antena dipasang |
| Ketidakcocokan rencana | Dispatch masih berjalan di radio | Protokol dan kecepatan pembaruan mencapai platform |
Apa yang harus diukur oleh RTK di terminal kontainer
Ini bukan satu angka. Mesin yang membawa penyebar membutuhkan enam: posisi dalam tiga sumbu, ditambah heading, pitch, dan roll. Posisi saja sudah memberi tahu Anda di mana mesin berada. Indikator ini tidak memberi tahu arah mana sasis mengarah, dan pada truk yang harus mundur ke ruang operasi, atau gantri yang harus tetap sejajar dengan baris, arah adalah perbedaan antara gerakan bersih dan koreksi.
Inilah sebabnya heading antena ganda lebih penting di terminal dibandingkan di mobil. Dua antena yang dipisahkan oleh baseline yang diketahui membandingkan fase pembawa sinyal satelit yang sama; Sudut antara garis dasar dan arah satelit memberikan sikap kendaraan. Akurasi berskala dengan garis dasar: dengan jarak 1 m, angka heading sekitar 0,15°, dan menurun seiring garis dasar memendek. Baseline singkat bukanlah "gratis" — itu adalah hal pertama yang harus diperiksa saat heading terlihat berisik.
Bagian terminal kami sendiri, A12, ditentukan seperti ini: heading (0,15/R)° dan pitch (0,25/R)°, di mana R adalah garis dasar dalam meter. Rumus itu lebih berguna daripada satu angka utama, karena memberi tahu Anda batasan desain daripada menyembunyikannya.
Di mana RTK berhenti dan IMU mengambil alih
Setiap proyek otomasi terminal akhirnya mencapai percakapan yang sama: apa yang terjadi ketika satelit menghilang. Jawaban jujurnya adalah RTK berhenti, dan sesuatu yang lain harus membawa posisi itu.
IMU melakukan ini dengan mengintegrasikan percepatan dan rotasi. Fitur ini sangat baik selama beberapa detik dan buruk selama menit, karena kesalahan ini bertambah seiring waktu. Pada A12 spesifikasinya jelas: tingkat sentimeter selama 3 detik setelah sinyal hilang, tingkat meter selama 10 detik. Itu adalah jembatan di atas boom atau cerobong, bukan sistem navigasi.
Kesalahan umum adalah membaca angka-angka tersebut sebagai jaminan akurasi sentimeter yang berkelanjutan. Mereka tidak demikian, dan tidak ada sistem inersia dalam kelas ini yang bisa berhasil. Yang mereka beli adalah kontinuitas — sistem pengiriman terus menerima posisi yang masuk akal, bukan celah, sehingga kendaraan tidak diperintahkan berhenti dan rel tidak rusak.
Infrastruktur yang tidak ada yang menganggarkan
RTK adalah teknik diferensial, artinya setengah dari sistem tidak ada di kendaraan. Terminal yang membeli terminal tetapi tidak stasiun referensi telah membeli penerima setingkat meter dengan label setingkat sentimeter.
Tiga keputusan infrastruktur menentukan apakah akurasi tersebut bertahan setelah kontak dengan halaman nyata:
- Di mana stasiun referensi berada.Dibutuhkan koordinat yang stabil dan dikenal serta pandangan langit yang jelas. Menempatkannya di atap gudang di samping tiang adalah jalan pintas umum yang diam-diam merusak setiap rover di halaman.
- Bagaimana koreksi sampai ke mesin.NTRIP melalui jaringan 4G terminal adalah rute biasa, dengan RTCM 3.x sebagai format pesan. Lubang cakupan di belakang cerobong adalah masalah jaringan, bukan masalah penerima, dan mereka muncul sebagai solusi float yang tidak terputus.
- Apa yang bisa dilihat antena.Air dan baja wadah keduanya merupakan reflektor yang sangat baik. Antena yang dipasang di atap di tepi blok menerima sinyal langsung ditambah refleksi tertunda, dan tidak ada kualitas penerima yang menghilangkan kesalahan multipath yang tiba di antena. Tinggi dan posisi antena merupakan bagian dari anggaran akurasi.
Jika Anda ingin gambaran yang lebih luas tentang bagaimana bagian-bagian ini cocok dalam operasi terminal, gambaran umumPenerima RTK dalam operasi port pintarmencakup tingkat sistem.
Dua Bagian yang Cocok untuk Pekerjaan Ini
Ketika sebuah terminal meminta kami untuk melengkapi armada campuran — derek dermaga, gantri, IGV, dan truk — pasangan yang biasanya kami mulai adalah terminal antena ganda plus antena tingkat survei. Bukan karena ini kombinasi paling akurat di atas kertas, tetapi karena ini adalah kombinasi yang bertahan dari posisi pemasangan yang sebenarnya ditawarkan mesin-mesin ini.
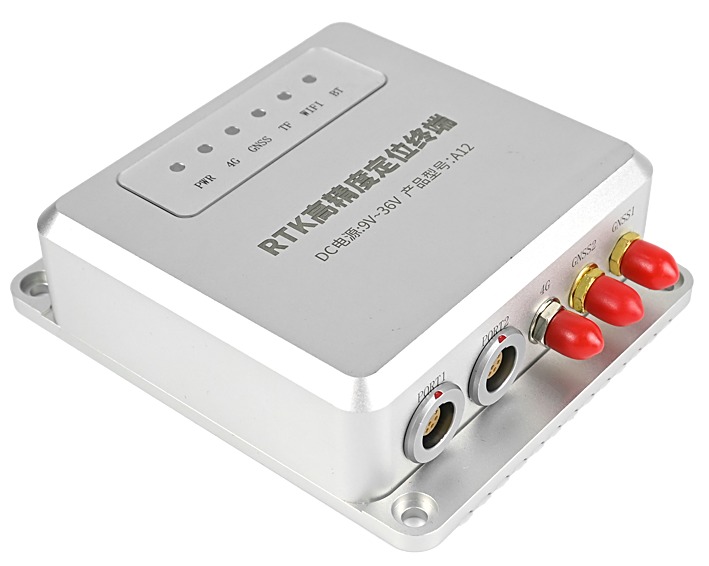
A12 — Terminal RTK Antena Ganda
- RTK 2 cm ± 1 ppm; pos (0,15/R)°
- IMU: 3 detik tingkat cm, 10 detik tingkat meter
- DC 9–36 V, ≤300 mA pada 12 V, IP66
- 108 × 92 × 30,5 mm, 270 g, aluminium
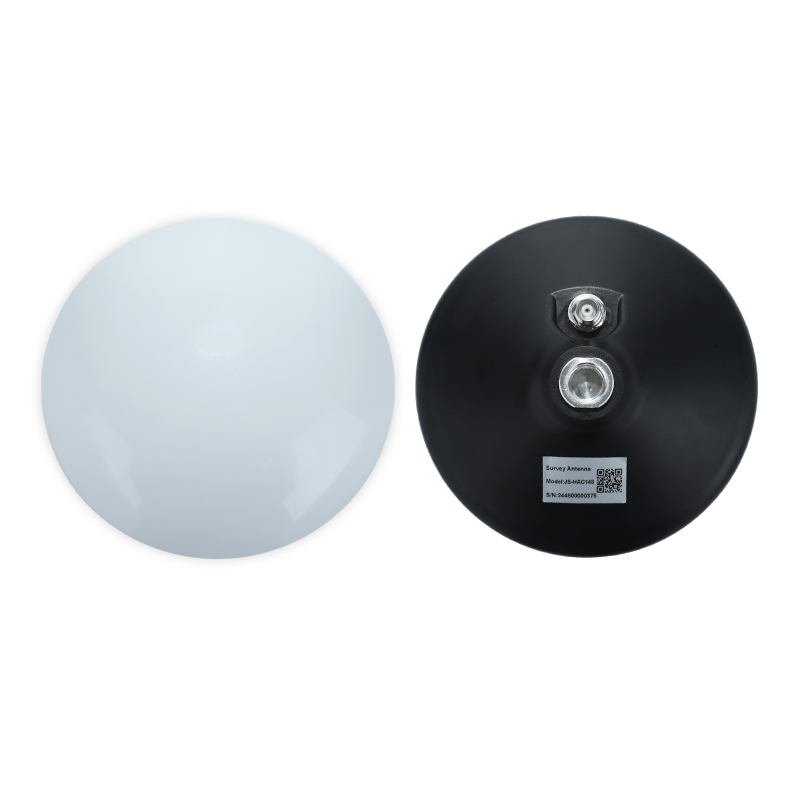
JS-HAC148A — Antena Kelas Survei
- Kesalahan pusat fase ≤2 mm
- Gain maksimal 4,5 dBic; LNA 38 ± 3 dB
- Ø148 × 57,7 mm, TNC-K, basis magnetik
- IPX6, −40 hingga +85 °C, ≤30 mA
Keduanya berada dalam keluarga kerja yang sama: terminal menerima daya kendaraan secara langsung dan melaporkan melalui JT/T 808-2013, dan antena adalah unit basis magnetik dengan pusat fase yang stabil, sehingga dapat dipasang di troli crane atau atap truk tanpa dudukan khusus. Anda dapat melihat sisa rangkaian ini dalamterminal GNSS kendaraandanantena kendaraan dan armada.
Bagaimana Kami Akan Membuktikannya Sebelum Menandatangani
Terminal tidak boleh menerima klaim posisi dari lembar data. Tiga tes, dijalankan pada mesin yang benar-benar akan menggunakannya, menyelesaikan masalah dalam seminggu.
- Scatter statis, 24 jam.Parkirkan mesin, catat posisi selama satu hari penuh, dan plot distribusi daripada skenario terbaik. Anda mencari sebaran dan drift yang berkorelasi waktu, bukan angka tunggal dalam brosur.
- Waktu zona buta.Dorong mesin ke bawah boom dan masuk ke blok tumpukan tinggi dengan stopwatch dan kayu gelondongan. Ukur berapa lama larutan benar-benar bertahan, dan apakah larutan itu akan kembali ke larutan tetap dengan cepat saat keluar.
- Arah versus baseline yang sudah diketahui.Letakkan mesin pada garis yang disurvei dan bandingkan heading yang dilaporkan pada beberapa orientasi. Jika error bertambah saat baseline menyusut, maka masalahnya adalah pemasangan, bukan firmware-nya.
Pertanyaan yang Paling Sering Diajukan Pembeli
Apakah kami membutuhkan stasiun basis sendiri, atau bisa menggunakan layanan CORS?
Keduanya berhasil jika koreksi sampai ke mesin dengan andal. Stasiun referensi lokal memberi Anda kontrol dan tanpa langganan, tapi membutuhkan situs yang baik dan pemeliharaan. Layanan CORS menghilangkan perangkat keras dan menambahkan ketergantungan pada cakupan jaringan di dalam halaman — yang merupakan titik di mana cakupan paling lemah.
Berapa lama IMU sebenarnya bisa mempertahankan posisi tersebut?
Detik, bukan menit. Pada perlengkapan kelas ini, harapkan level sentimeter sekitar 3 detik dan level meter sekitar 10 detik. Anggap sebagai jembatan melewati hambatan, dan rancang prosesnya agar mesin tidak perlu melakukan gerakan kritis di dalam jendela tersebut.
Bisakah kita mempertahankan antena yang sudah kita miliki?
Hanya jika mereka menutupi pita yang Anda gunakan dan mempertahankan pusat fase yang stabil. Antena komunikasi akan menerima GNSS dan memberi Anda posisi, tetapi pusat fasenya bergerak sesuai suhu dan pemasangan, yang merupakan bagian penting untuk pekerjaan sentimeter.
Apakah akan terhubung ke TOS atau platform pengiriman kami?
Itu tergantung pada antarmuka, bukan akurasi. Perangkat yang berbicara JT/T 808-2013 dan mengekspos RS232 atau CAN biasanya dapat diintegrasikan tanpa mengganti platform, yang merupakan bagian dari terminal kontainer RTK yang menentukan apakah proyek akan dikirim. Minta dokumen protokol sebelum pilot, bukan setelahnya.
Melengkapi armada terminal?
Beritahu kami mesin, posisi pemasangan, dan bagaimana sistem pengiriman Anda menerima data. Kami akan memberitahu Anda di mana RTK akan terampung dan di mana tidak—termasuk kasus di mana sensor berbeda seharusnya berada di mesin.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


