












Jika Anda menentukan sebuahModul RTK GNSSUntuk drone, robot, pelacak, atau genggam survei, angka akurasi pada halaman satu lembar data adalah angka yang paling tidak berguna di dalamnya. Setiap modul serius dalam kelas ini mengiklankan RTK tingkat sentimeter. Yang membedakan bagian yang tetap di rakitan Anda dari bagian yang tidak adalah apakah modul dapat mencapai dan mempertahankan solusi tetap di bawah kondisi produk Anda sebenarnya — tampilan langit parsial, bingkai bergetar, rel daya bersama, tautan koreksi yang terputus selama beberapa detik.
Panduan ini mengikuti urutan yang biasanya diambil oleh para insinyur keputusan: apa arti sebenarnya klaim akurasi, enam spesifikasi mana yang menentukan pilihan, bagaimana mencocokkan modul dengan tipe platform, dan apa yang harus diverifikasi sebelum Anda mengkomitkan desain ke PCB.
Apa yang sebenarnya dijanjikan oleh "RTK tingkat sentimeter"
Seberapa akurat modul RTK GNSS dalam penggunaan nyata?
Modul RTK menghasilkan solusi posisi, dan kualitas solusi tersebut adalah status, bukan properti tetap. Penerima melaporkan negara bagian mana yang digunakan. Desain melawan negara, bukan melawan nomor utama:
| Status solusi | Akurasi horizontal | Cara menggunakannya |
|---|---|---|
| Titik tunggal (tanpa koreksi) | Level meter | Denda untuk penempatan aset, tidak berguna untuk panduan atau pengintaian |
| DGPS / diferensial kode | Sub-meter | Cadangan, bukan target desain |
| Float RTK | Tingkat desimeter | Perlakukan sebagai "belum diperbaiki" — jangan biarkan logika kontrol menguasainya |
| RTK diperbaiki | Tingkat sentimeter | Satu-satunya pernyataan spesifikasi akurasi Anda harus dikutip |
Aturan praktis: firmware Anda harus membaca status solusi dari aliran NMEA dan melakukan gate pada perilaku yang bergantung pada presisi di dalamnya. Modul yang melaporkan tetap 95% waktu dan mengambang selama 5% sisanya adalah produk yang sangat berbeda dari yang melaporkan tetap 60% waktu — meskipun keduanya mengutip angka sentimeter yang sama. Tanyakan kepada vendor tentang tarif tetap di bawah kondisi langit yang ditentukan, bukan hanya akurasi saat fix.
Mengapa istilah "+1 ppm" lebih penting daripada angka utama
Spesifikasi akurasi RTK memiliki istilah yang bergantung pada jarak. Rating yang ditulis sebagai 1,0 cm + 1 ppm berarti 1 cm kesalahan tetap ditambah 1 mm untuk setiap kilometer garis dasar antara rover dan stasiun referensi. Pada garis dasar 10 km, istilah kedua itu menambah sekitar 1 cm; pada jarak 30 km, sekitar 3 cm. Dokumentasi modul JUMPSTAR sendiri menyatakan hubungan yang sama dalam bahasa yang lebih sederhana — akurasi menurun sekitar 1 cm untuk setiap 10 km dari stasiun dasar.
Konsekuensinya untuk desain: jika produk Anda bekerja di area yang luas, baseline adalah bagian dari anggaran akurasi Anda, bukan detail lingkungan. Melokalisasi stasiun referensi, atau menggunakan layanan koreksi jaringan yang padat, memberikan kembali akurasi nyata yang lebih besar daripada beralih ke modul yang lebih mahal.
Enam Spesifikasi yang Menentukan Pilihan
Sebagian besar perbandingan modul RTK terjebak pada akurasi karena itu angka yang paling mudah ditemukan. Enam ini menentukan apakah bagian tersebut bertahan dari kontak dengan kendala mekanik, listrik, dan produksi Anda:
| Spesifikasi | Pertanyaan yang harus diajukan | Pertukaran yang Anda buat |
|---|---|---|
| Pita dan rasi bintang | L1 pita tunggal, atau L1+L5 / multi-konstelasi? | Lebih banyak pita membutuhkan arus dan BOM lebih banyak, tapi tahan lebih baik dengan partial sky |
| Ukuran dan kekuatan | Wilayah dewan dan anggaran saat ini yang ada? | Bagian terkecil menggunakan arus terendah, tetapi sering kali mengintegrasikan front-end RF yang lebih sedikit |
| Antarmuka | Bagaimana bagian koreksi masuk dan posisi keluar? | UART kedua yang didedikasikan untuk RTCM menghindari kontroversi protokol |
| Integrasi antena | Antena terintegrasi, atau eksternal melalui konektor RF? | Terintegrasi menghilangkan pekerjaan tata letak RF; eksternal memungkinkan penempatan dan pilihan gain |
| Saatnya memperbaiki pertama | Berapa lama setelah menyala sampai diperbaiki? | Inisialisasi cepat penting untuk stop-and-go dan pengurangan daya yang sering |
| Update rate | 1 Hz, 10 Hz, atau 20 Hz? | Kecepatan yang lebih tinggi membutuhkan pengiriman koreksi yang lebih cepat dan bandwidth host yang lebih besar |
Apakah saya perlu single-band atau dual-band?
Nilai ini berdasarkan pandangan langit, bukan ambisi. Jika antena dapat melihat sebagian besar langit — lapangan terbuka, UAV ketinggian tinggi, laut — modul L1 pita tunggal yang diimplementasikan dengan baik dapat mencapai solusi tetap dengan andal dan biaya lebih murah baik di bagian maupun arus. Jika produk bekerja di samping bangunan, di bawah kanopi pohon, atau dekat permukaan refleksi, pita kedua memperoleh biayanya: memberikan penerima observabel independen untuk menyelesaikan ambiguitas, dan memperpendek waktu yang dihabiskan dalam float.
Jalan pintas yang berguna: hitung seberapa sering perangkat Anda akan ditolak untuk membuka langit terbuka. Rover survei yang digunakan di lapangan adalah kandidat pita tunggal. Robot pengiriman yang bekerja di sepanjang bagian depan bangunan bukanlah robot pengangkut.
Berapa banyak ruang papan dan daya yang bisa saya berikan?
Modul RTK dalam kelas ini mencakup satu orde besaran di kedua dimensi. Yang terkecil sekitar 16 × 12 mm dan memiliki kapasitas sekitar 20 mA; Bagian antena terintegrasi yang lebih besar menempati luas 40 mm dan menarik 100–220 mA. Keduanya sah — pertanyaannya adalah batasan mana yang mengikat produk Anda.
Untuk pelacak bertenaga baterai yang harus bertahan berminggu-minggu, bagian arus rendah adalah satu-satunya opsi nyata dan Anda merancang antena di sekitarnya. Untuk perangkat yang menggunakan listrik atau kendaraan, arus hampir gratis dan Anda sebaiknya menggunakannya untuk lebih banyak band dan front-end yang lebih baik.
Antarmuka mana yang membawa koreksi, dan mana yang membawa posisi?
Kurang spesifikasi ini adalah salah satu kegagalan integrasi yang paling umum. Modul RTK harus melakukan dua hal sekaligus: mengeluarkan output posisi (NMEA atau protokol biner) ke host Anda, dan menerima input koreksi (RTCM 3.x) dari radio, modem, atau klien jaringan. Pada satu UART, kedua stream tersebut bersaing kecuali host Anda berhati-hati dalam penjadwalan dan buffering.
Modul yang mengekspos port serial kedua yang didedikasikan untuk input RTCM menghilangkan masalah sepenuhnya — koreksi mengalir masuk secara terus-menerus sementara port utama tetap bebas untuk konfigurasi dan output posisi. Jika tautan koreksi Anda adalah klien NTRIP seluler bukan radio, periksa bahwa tingkat baud default modul pada port tersebut cukup tinggi untuk set pesan RTCM yang ingin Anda kirim.
Haruskah antena diintegrasikan ke dalam modul?
Antena terintegrasi menghilangkan routing RF trace, pencocokan impedansi, pemilihan konektor, dan sebagian besar risiko kepatuhan dari desain Anda. Itu adalah akselerasi nyata bagi tim tanpa pengalaman RF, dan untuk produk di mana modul dapat duduk dengan pandangan jelas ke langit.
Antena eksternal menang kapan pun penempatan penting: ketika modul harus berada di dalam kotak logam, ketika antena harus dipasang di tiang atau di atap jauh dari elektronik, atau ketika Anda membutuhkan pola gain tertentu seperti antena heliks untuk UAV yang miring saat penerbangan. Jika Anda menggunakan eksternal, anggaran untuk konektor, kehilangan kabel, dan bidang ground — angka akurasi datasheet modul mengasumsikan antena yang kompeten, bukan hanya antena.
Seberapa cepat solusi itu bisa ditetapkan?
Waktu untuk perbaikan pertama biasanya disebutkan untuk awal dingin dengan langit yang baik. Untuk produk yang diberi daya terus-menerus — stasiun dasar, mesin tetap — itu hampir tidak terlalu penting. Untuk produk yang bangun, memperbaiki, dan tidur — pelacak yang melaporkan sekali sejam, perangkat genggam yang digunakan secara berkala — pelacak mendominasi pengalaman pengguna.
Teknologi inisialisasi instant-RTK mempersingkat solusi tetap cold-start hanya beberapa detik, dan kemampuan itu layak dibayar tepat dalam kasus duty-cycled. Tanyakan berapa angka yang diukur: start panas dengan efemeris baru-baru ini dan start dingin dari malam mati adalah tes yang berbeda.
Berapa tingkat pembaruan yang dibutuhkan platform?
Aplikasi statis atau lambat dilayani dengan sempurna oleh 1 Hz. Apa pun yang bergerak cukup cepat sehingga lag posisi berpengaruh — UAV pada kecepatan jelajah, kendaraan dengan kecepatan jalan raya, lengan robot — membutuhkan 10 Hz, dan platform dinamis tinggi mungkin membutuhkan 20 Hz.
Ada dua kendala yang datang dengan tarif yang lebih tinggi. Pertama, tautan koreksi harus mengikuti: radio bandwidth rendah yang nyaman memberi koreksi 1 Hz mungkin tidak mempertahankan 10 Hz. Kedua, tidak semua modul mendukung kecepatan tertinggi pada firmware standar — operasi 20 Hz pada beberapa bagian membutuhkan firmware khusus, jadi pastikan sebelum mendesain sesuai dengan itu.
Mencocokkan Modul RTK GNSS ke Platform
Keempat modul di bawah ini diatur berdasarkan batasan yang biasanya menentukan pemilihan, bukan berdasarkan harga atau akurasi. Masing-masing menyelesaikan masalah teknik yang berbeda.
Modul RTK mana yang cocok untuk pelacak bertenaga baterai atau perangkat kompak?
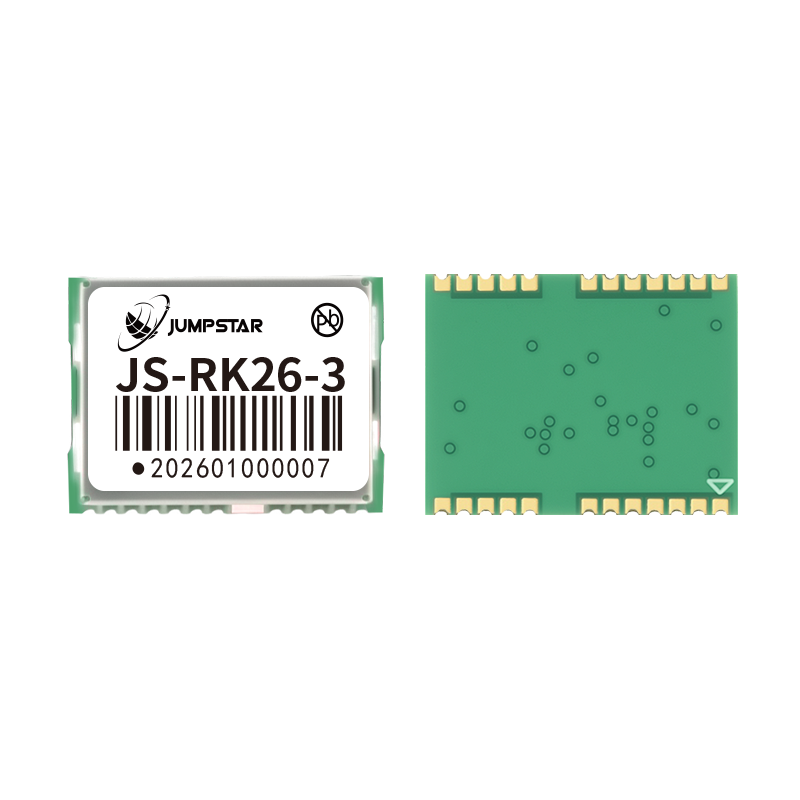
JS-RK26-3 — Ultra-Kompak, Daya Ultra-Rendah
- Akurasi RTK: 1,0 cm + 1 ppm CEP horizontal, 1,5 cm + 1 ppm CEP vertikal
- Jejak kaki 16,2 × 12,2 × 2,3 mm; arus tipikal 20 mA pada 3,3 V
- Arus siaga 14 μA pada 3,3 V untuk daya tahan baterai yang panjang
- Antarmuka: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, cadangan VBAT
- Bekerja dengan antena pasif atau aktif (gain aktif 15–30 dB direkomendasikan)
- Suhu operasi dan penyimpanan −40 °C hingga +85 °C
Pilih ini ketika area papan dan energi menjadi batasan utama: perangkat wearable, pelacak aset, pod sensor, apa pun yang harus tidur hampir sepanjang waktu. Cadangan 14 μA adalah angka yang memungkinkan — modul dapat menjaga domain cadangannya tetap hidup saat host tidur, yang memungkinkan perbaikan cepat setelah kejadian bangun.
Modul RTK mana yang paling cepat memperbaiki dan tidak membutuhkan desain RF?
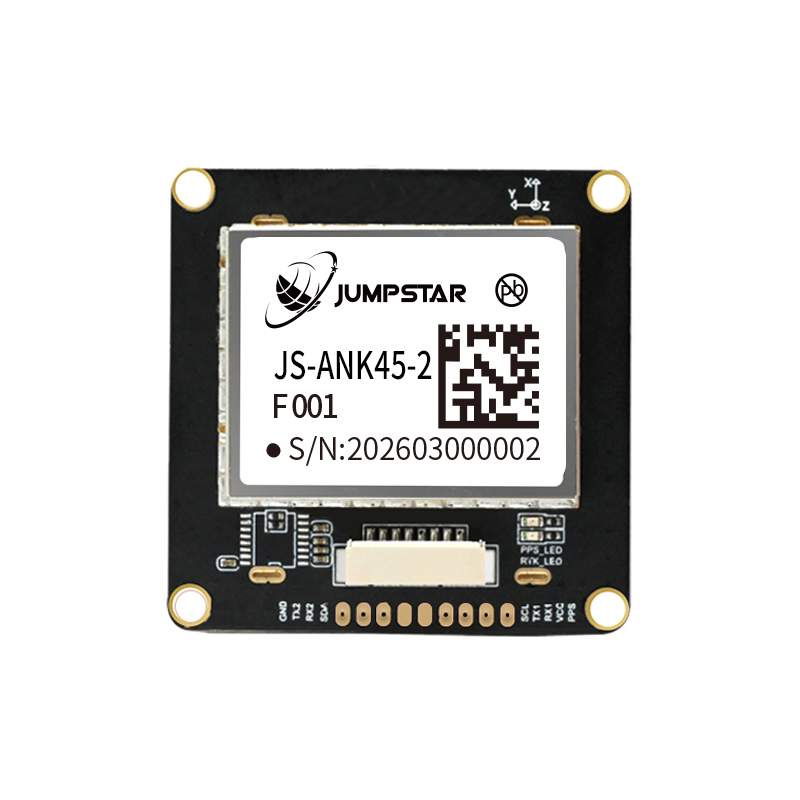
JS-ANK45-2 — Antena Terintegrasi, RTK Instan
- Inisialisasi RTK instan: biasanya mencapai solusi tetap dalam waktu kurang dari 5 detik
- Antena pasif gain tinggi terintegrasi, ditambah filter TCXO, LNA, SAW, dan RTC onboard
- 1408 super channel dengan unit anti-interferensi khusus
- Antarmuka: UART (TTL), RS232, dan I2C, dengan varian yang dapat dikonfigurasi
- Opsi magnetometer: IST8310 default, QMC5883L, atau VCM5883 dapat dipilih
Pilih ini ketika tim Anda tidak memiliki kemampuan tata letak RF, atau ketika produk sering melakukan siklus daya dan tidak sabar menunggu konvergensi konvensional. Antena terintegrasi, TCXO, LNA, SAW, dan RTC berarti modul ini mendekati subsistem penentuan posisi drop-in — pekerjaan PCB hanya berfokus pada daya, ground, dan dua jalur sinyal.
Modul RTK mana yang cocok untuk produk yang akan diproduksi secara massal?
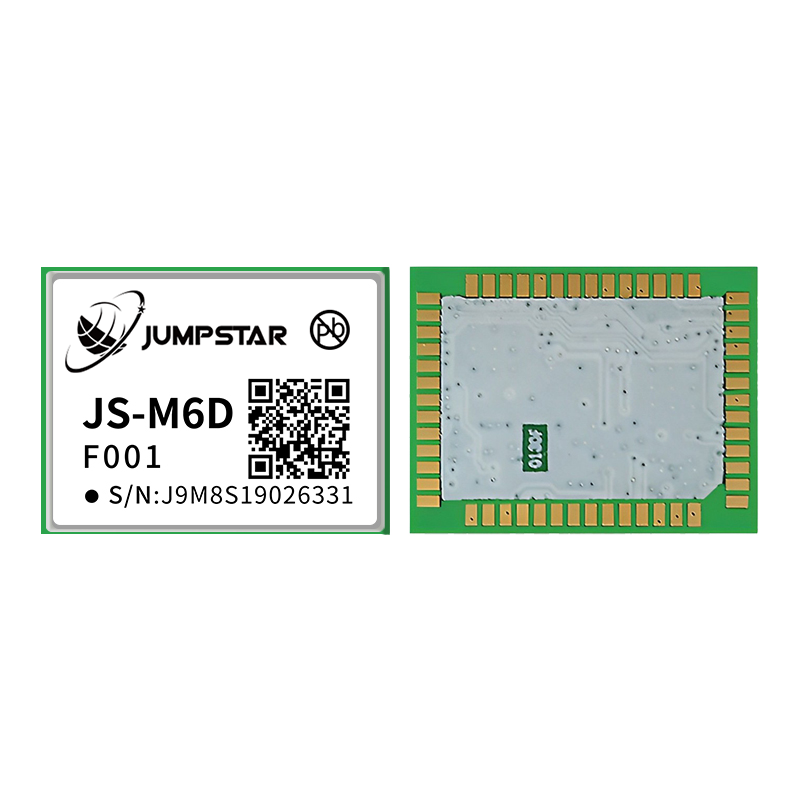
JS-M6D — Multi-Band Penuh, Siap SMT
- Akurasi RTK: 2 cm + 1 ppm horizontal dalam garis dasar 30 km
- Enam titik frekuensi: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Paket LGA 22.0 × 17.0 × 2.4 mm, pick-and-place SMT standar dan reflow
- Arus tipikal 105 mA pada 3,3 V, puncak 130 mA; pasokan cadangan 1,8–3,6 V
- Start panas di bawah 1 detik, start dingin berbantuan AGNSS di bawah 3 detik
- Antena terintegrasi untuk deteksi terbuka/pendek dan kontrol daya antena
Pilih ini saat desain menuju lini SMT dan produk akan dikirim dalam jumlah besar. Dua fitur sangat penting dalam skala besar: paket LGA menangani pick-and-place standar dan reflow tanpa perakitan manual, dan deteksi terbuka/singkat antena mengubah kegagalan medan yang seharusnya memerlukan diagnosis laboratorium menjadi flag yang dapat dilaporkan oleh host.
Modul RTK mana yang memiliki posisi di mana langit sebagian terhalang?
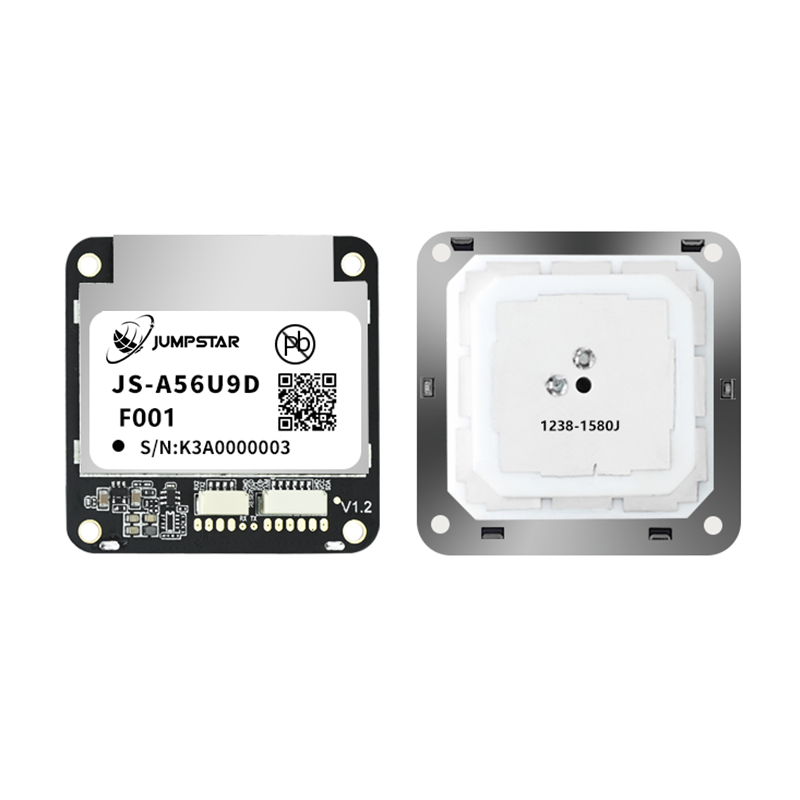
JS-A56U9D — Dual UART, Penyetelan Urban-Canyon
- Beroperasi dalam mode stasiun basis dan rover
- UART1 untuk komunikasi host (UBX, NMEA, RTCM); UART2 didedikasikan untuk RTCM3 dan NMEA
- Antena terintegrasi dengan gain tinggi — tidak memerlukan komponen RF eksternal
- Arsitektur multi-band dengan pelacakan multi-konstelasi secara bersamaan mempertahankan laju tetap tinggi di bawah hambatan parsial
Pilih ini untuk kendaraan, peralatan pinggir jalan, dan robot perkotaan — di mana pun pemandangan langit secara rutin terpotong oleh bangunan atau dedaunan. UART kedua yang didedikasikan adalah keunggulan strukturalnya: koreksi mengalir masuk secara terus-menerus pada port sendiri sementara port host tetap tersedia, yang merupakan pengaturan yang tepat bagi klien NTRIP dibandingkan kebutuhan seluler.
Bagaimana jika platform juga perlu diarahkan?
Satu modul RTK memberikan posisi, bukan orientasi. Jika platform Anda harus tahu ke mana arahnya diarahkan — docking AGV, mesin pertanian mengikuti baris, kendaraan port yang sejajar dengan kontainer — Anda membutuhkan dua antena pada baseline yang diketahui dan penerima yang menghitung vektor di antara keduanya. Itu adalah kategori produk yang berbeda: papan heading dua antena, bukan modul RTK tunggal. JUMPSTAR'spapan heading dan posisidibuat untuk pekerjaan itu, dan akurasi yang didapat dipengaruhi oleh panjang baseline dan kualitas pemasangan jauh lebih banyak daripada receiver itu sendiri.
Pemeriksaan Integrasi Sebelum Anda Melakukan Komitmen
Empat pertanyaan biasanya muncul terlambat, ketika mengganti modul itu mahal. Tanyakan kepada mereka sebelum tata letak:
- Dari mana koreksi berasal?Layanan koreksi jaringan membutuhkan cakupan seluler dan paket data; Stasiun basis lokal membutuhkan seseorang untuk menetap, memberi daya, dan survei lokasi. Banyak deployment akhirnya menggunakan keduanya, dengan basis lokal hanya di tempat cakupan jaringan gagal.
- Di mana antena secara fisik berada?Akurasi modul mengasumsikan pandangan langit yang jelas dan bidang tanah yang waras. Logam yang hanya beberapa sentimeter dari antena, rangka serat karbon di atasnya, atau baterai di sampingnya akan membuat Anda kehilangan waktu aktif solusi tetap.
- Apa yang terjadi selama gangguan koreksi?Tentukan sebelumnya apakah inang mundur ke float, ke fusi sensor dead-reckoning, atau ke posisi terakhir yang diketahui. Modul dalamrentang perhitungan matiada justru karena terowongan dan parkir bawah tanah menjadikan hal ini hal yang normal bagi kendaraan, bukan pengecualian.
- Bagaimana Anda akan memverifikasi akurasi dalam produksi?Rencanakan tes: titik referensi yang disurvei, periode observasi yang ditentukan, dan tingkat tetap yang tercatat. Tanpanya, Anda tidak bisa membedakan masalah modul dengan masalah antena pada unit yang dikembalikan.
Tempat Memulai di Rangkaian JUMPSTAR
JUMPSTAR membangun modul, papan, dan antena, sehingga pilihan biasanya tergantung pada batasan mana yang mengikat, bukan vendor mana yang digunakan. Tiga titik masuk mencakup sebagian besar proyek:
- Modul RTK presisi tinggi— suku cadang setinggi sentimeter untuk survei, kontrol mesin, robotika, dan pekerjaan UAV.
- Modul presisi standar— jawaban yang tepat ketika aplikasi membutuhkan lokasi, bukan panduan, dan anggaran saat ini mendominasi.
- Papan penentuan posisi RTK— papan terintegrasi dengan antena dan antarmuka pada satu operator, untuk tim yang menginginkan subsistem posisi daripada komponen.
Jika kebutuhan akurasi Anda didorong oleh perilaku antena daripada kemampuan penerima — stabilitas fase-pusat, penolakan multipath, pola gain — mulailah denganJangkauan antena GNSSsebaliknya. Dalam aplikasi marginal-sky, pilihan antena menggerakkan laju tetap lebih banyak daripada pilihan modul.
Kesimpulan
Menentukan sebuahModul RTK GNSSSemuanya bermuara pada empat keputusan, dalam urutan ini. Pertama, tentukan solusi mana yang benar-benar dapat dijadikan objek kerja produk Anda — dan rancang firmware agar membaca status tersebut, bukan berasumsi sentimeter. Kedua, identifikasi kendala pengikatan antara ukuran, arus, jumlah pita, integrasi antena, kecepatan inisialisasi, dan laju pembaruan; Modul yang menang dengan batasan yang tidak Anda miliki adalah perdagangan yang buruk. Ketiga, pastikan rencana antarmuka memuat koreksi dan posisi tanpa perselisihan. Keempat, verifikasi bahwa produk nyata ada untuk membawa antena dan tautan koreksi yang baru saja Anda tentukan.
Angka akurasi adalah hasil dari keputusan tersebut, bukan masukan terhadapnya. Tim yang mengerjakannya dalam urutan ini akan mendapatkan modul yang menyimpan solusi tetap di lapangan; Tim yang memulai dari judul datasheet biasanya menemukan celah selama integrasi, saat penutupan paling mahal.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


