












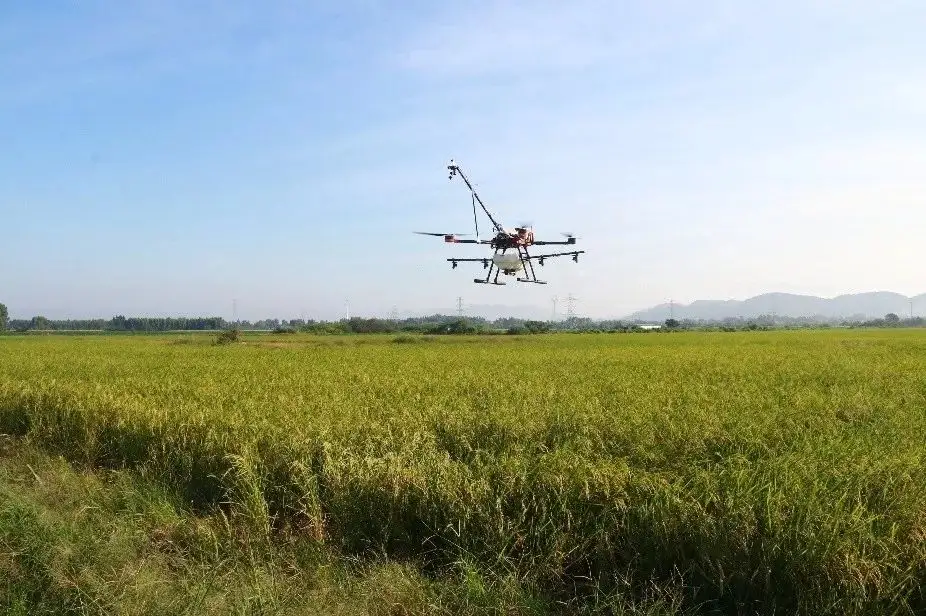
Pertanian sedang beralih dari operasi manual dan manajemen lapangan yang seragam menuju panduan presisi, mesin otonom, pertanian berbasis data, dan peralatan pertanian cerdas. Untuk UAV pertanian, traktor otonom, peralatan panen, dan mesin penanaman, penentuan posisi yang andal adalah persyaratan mendasar. Di sinilahpertanian presisi GNSSteknologi — khususnya RTK GNSS — menjadi sangat penting, menyediakan posisi setingkat sentimeter yang memungkinkan panduan otomatis, operasi yang dapat diulang, dan pengumpulan data berbasis lokasi di seluruh peternakan.
Mengapa Posisi Presisi Tinggi Penting dalam Pertanian Presisi
Pertanian presisi bergantung pada pengelolaan ladang di tingkat spasial — menerapkan input yang tepat di tempat dan waktu yang tepat. Ini membutuhkan panduan mesin yang akurat, operasi lapangan yang dapat diulang, dan pengumpulan data yang presisi terkait dengan koordinat geografis.
Penempatan standar GNSS, yang biasanya akurat hingga beberapa meter, tidak memadai untuk operasi di mana presisi setinggi sentimeter secara langsung memengaruhi produktivitas. Jalur yang tumpang tindih adalah bahan bakar limbah, benih, dan bahan kimia. Area yang terlewat meninggalkan celah yang mengurangi hasil panen. RTK GNSS mengatasi masalah ini dengan memberikan penentuan posisi setingkat sentimeter, memungkinkan:
- Panduan mesin yang akuratsepanjang jalur yang direncanakan
- Operasi lapangan yang dapat diulangMelalui beberapa kali dan musim
- Tumpang tindih yang berkurangdan mengurangi area yang terlewat
- Pengumpulan data lapangan yang presisiuntuk pemetaan dan analisis
- Operasi otonomdengan navigasi yang stabil dan dapat diprediksi
Bagi OEM yang membangun peralatan pertanian, lapisan posisi bukanlah aksesori — melainkan fondasi yang memungkinkan pertanian presisi. Akurasi modul GNSS secara langsung menentukan kualitas panduan, konsistensi operasi, dan keandalan data spasial yang dihasilkan sistem.
Bagaimana RTK GNSS Mendukung Mesin Pertanian Otonom
Traktor otonom, peralatan panen, mesin tanam, peralatan pengolahan tanah, dan mesin semprot semuanya memiliki kebutuhan yang sama: mereka harus tahu persis di mana mereka berada dan ke mana mereka harus pergi. RTK GNSS untuk pertanian presisi menyediakan penentuan posisi real-time pada tingkat sentimeter yang memungkinkan hal ini.
Penentuan posisi RTK bekerja dengan menggabungkan penerima rover di mesin dengan stasiun basis atau layanan koreksi yang mengirimkan data koreksi. Rover menggunakan koreksi ini untuk menyelesaikan ambiguitas fase pembawa dan mencapai akurasi posisi dalam kisaran sentimeter. Untuk mesin pertanian, hal ini berarti beberapa manfaat operasional:
- Panduan stabil— Mesin mengikuti rute yang direncanakan dengan penyimpangan minimal, bahkan pada kecepatan operasi.
- Navigasi yang dapat diulang— Jalur yang sama dapat diikuti di beberapa lintasan, penting untuk penanaman, penyemprotan, dan panen di mana konsistensi penting.
- Pengendalian rute— Pengendali utama menggunakan data posisi GNSS untuk menyesuaikan kemudi, kecepatan, dan mengimplementasikan operasi secara real time.
Penentuan posisi GNSS untuk mesin pertanian biasanya terintegrasi dengan pengendali mesin, IMU, dan sensor implementasi. Modul GNSS menyediakan posisi; Kontroler bertindak atasnya. Integrasi ini memungkinkan mesin beroperasi secara otonom atau semi-otonom, mengurangi beban kerja operator dan meningkatkan konsistensi operasi lapangan. APenerima GNSS untuk traktor otonomharus memberikan tidak hanya akurasi tetapi juga kecepatan pembaruan dan kompatibilitas antarmuka yang dibutuhkan pengendali mesin.
RTK GNSS untuk UAV Pertanian
UAV pertanian mengandalkan GNSS presisi tinggi untuk pemantauan tanaman, pemetaan pertanian, penyemprotan presisi, perencanaan rute, dan jalur penerbangan yang dapat diulang. Dalam operasi penyemprotan area luas, perbedaan antara posisi yang akurat dan tidak akurat diukur dalam limbah kimia, strip yang terlewat, dan cakupan yang duplikat.
GNSS dan RTK diferensial membantu drone pertanian terbang di rute yang telah direncanakan sebelumnya dengan posisi yang akurat, menjaga jalur penerbangan yang konsisten di beberapa sortie, mengurangi area semprotan yang tumpang tindih, meminimalkan zona yang terlewat, dan kembali ke lokasi operasi sebelumnya setelah pengisian ulang. GNSS presisi tinggi juga bekerja dengan sistem pencitraan — kamera, sensor multispektral, dan muatan lainnya — untuk mengumpulkan data lapangan yang direferensikan secara geografis yang membantu mengidentifikasi kondisi tanaman, distribusi hama, pola penyakit, dan lokasi ladang yang terdampak dengan akurasi spasial.
Dalam sistem UAV, modul GNSS bekerja bersama dengan pengendali penerbangan, tautan data koreksi, antena GNSS, sensor, dan perangkat lunak pertanian. Modul ini memberikan posisi; Pengendali penerbangan menggunakannya untuk memelihara rute dan menjalankan misi. Untuk integrasi UAV tertanam, modul RTK kompak menawarkan keseimbangan terbaik antara akurasi, ukuran, dan efisiensi daya.
TheJS-M6Dadalah modul RTK GNSS dual-frekuensi kompak berukuran 22,0 x 17,0 x 2,4 mm, memberikan akurasi posisi 2 cm + 1 ppm dengan laju pembaruan 1-10 Hz dan antarmuka UART. Jejak yang kecil dan konsumsi daya yang rendah membuatnya cocok untuk platform drone pertanian yang dibatasi ukuran dan berat. TheJS-MK43menyediakan opsi kompak lain dengan RTK frekuensi ganda, kompas elektronik, dan dukungan sinyal GPS/BDS/GLONASS L1+L2. Untuk aplikasi di mana GNSS presisi standar sudah cukup,JS-AD56UB8menawarkan desain kompak dengan beberapa antarmuka (UART, I2C, CAN) dan dukungan untuk beberapa kombinasi konstelasi GNSS.
GNSS untuk Pemetaan Lapangan dan Pengumpulan Data Pertanian
Dalam pertanian presisi, GNSS tidak hanya digunakan untuk navigasi. Alat ini juga berfungsi sebagai referensi spasial untuk pengumpulan data lapangan. Aplikasi khas meliputi pemetaan batas lahan, pengukuran luas lahan, pengambilan sampel tanah dengan lokasi georeferensi, pemetaan kelembapan tanah, pemetaan kondisi tanaman, dan pemetaan sumber daya pertanian.
Fungsi inti ini sederhana: GNSS menghubungkan setiap pengukuran pertanian — baik itu sampel tanah, pembacaan kelembapan, atau pengamatan tanaman — dengan koordinat geografis yang akurat. Hal ini memungkinkan produsen pertanian dan sistem peralatan membangun dataset spasial yang presisi yang mendukung pengambilan keputusan.
Sebagai contoh, ketika perangkat pengambilan sampel tanah mencatat kadar nutrisi, posisi GNSS memberi tahu sistem dengan tepat di mana sampel tersebut diambil. Ketika titik-titik ini digabungkan, mereka membentuk peta lapangan yang dapat membimbing strategi aplikasi dengan laju variabel, perencanaan irigasi, dan pengelolaan tanaman. Tanpa penentuan posisi yang akurat, nilai spasial data hilang — pengukuran ada tetapi tidak dapat dikaitkan dengan lokasi spesifik di lapangan. AModul GNSS untuk pertanian presisiOleh karena itu, ia memiliki dua peran: membimbing mesin dan melakukan georeferensi data yang dikumpulkan mesin.
Aplikasi GNSS dalam Irigasi Presisi
Irigasi presisi membutuhkan pengelolaan sumber daya air di tingkat lahan, dengan mempertimbangkan perbedaan jenis tanah, kelembapan, topografi, dan kondisi tanaman antar zona. GNSS mendukung proses ini dengan menyediakan informasi lokasi yang akurat untuk pengumpulan data dan analisis spasial.
Secara khusus, penentuan posisi GNSS dapat diintegrasikan dengan sensor kelembapan tanah, probe suhu, dan instrumen lapangan lainnya untuk mengaitkan pengukuran dengan koordinat geografis. Hal ini memungkinkan pemetaan kelembaban tanah di lokasi tertentu, analisis spasial kondisi lahan, pengelolaan irigasi berbasis lokasi, dan perencanaan sumber daya pertanian.
Penting untuk dicatat bahwa GNSS sendiri tidak secara langsung mengendalikan irigasi. Sebaliknya, GNSS menyediakan kerangka lokasi yang memungkinkan sensor, sistem kontrol, dan perangkat lunak pertanian membangun gambaran spasial lapangan. Keputusan irigasi kemudian dibuat berdasarkan data georeferensi ini, yang dapat mendukung penggunaan air yang lebih efisien dan hasil tanaman yang lebih baik di zona dengan karakteristik berbeda.
GNSS untuk Peralatan Panen Otomatis dan Pertanian Presisi
Peralatan panen otomatis menggabungkan posisi GNSS dengan sensor hasil, sistem kontrol mesin, dan perangkat lunak pertanian. Selama panen, mesin mengumpulkan data hasil dan posisi di berbagai zona lahan. Titik data ini kemudian digunakan untuk pemetaan hasil, analisis lapangan, perencanaan rute mesin, dan pengambilan keputusan pertanian.
Peran GNSS dalam proses ini adalah untuk menyediakan informasi posisi dan navigasi yang akurat. Mesin perlu tahu di mana letaknya dan di mana harus beroperasi selanjutnya. Sensor hasil merekam apa yang sedang dipanen; catatan GNSS di mana. Bersama-sama, mereka menghasilkan peta hasil spasial yang mustahil tanpa penentuan posisi yang akurat.
Prinsip yang sama berlaku untuk peralatan penanaman, yang dapat menghasilkan peta penempatan benih; peralatan pengolahan tanah, yang dapat menghasilkan peta cakupan; dan mesin semprot, yang dapat merekam peta aplikasi. Dalam setiap kasus, penentuan posisi RTK untuk peralatan pertanian menyediakan lapisan lokasi yang mengubah operasi mesin menjadi data pertanian yang direferensikan secara geografis. Konsistensi dan pengulangan penempatan RTK berarti jalur ladang yang sama dapat diikuti musim demi musim, membangun dataset longitudinal yang mendukung keputusan manajemen pertanian jangka panjang.
Apa yang Perlu Dicari dalam Solusi GNSS untuk Peralatan Pertanian
Saat memilih solusi GNSS untuk peralatan pertanian, OEM dan integrator sistem harus mengevaluasi beberapa faktor:
Akurasi Posisi
Cocokkan kelas akurasi dengan aplikasi. Penentuan posisi standar (tingkat meter) mungkin sudah cukup untuk pelacakan dasar. Penempatan sub-meter bekerja untuk beberapa tugas pengumpulan data. Penempatan setingkat RTK pada tingkat sentimeter diperlukan untuk panduan otonom, penanaman presisi, dan operasi lapangan yang dapat diulang di mana akurasi secara langsung memengaruhi penggunaan input dan hasil panen.
Update Rate
Mesin pertanian dinamis dan UAV membutuhkan pembaruan posisi dengan cukup cepat untuk kontrol secara real-time. Kecepatan pembaruan 1-10 Hz adalah hal yang umum; tingkat yang lebih tinggi mungkin diperlukan untuk peralatan yang bergerak cepat atau operasi UAV jalur sempit di mana latensi umpan balik posisi akan memengaruhi kualitas panduan.
konsumsi daya
Peralatan embedded — terutama UAV bertenaga baterai dan robot otonom — membutuhkan modul GNSS berdaya rendah untuk memaksimalkan waktu operasi. Anggaran daya sering menjadi kendala yang mengikat dalam desain UAV, dan konsumsi modul GNSS secara langsung memengaruhi durasi penerbangan.
Ukuran dan Integrasi
Pertimbangkan dimensi fisik, kebutuhan antena, antarmuka, dan ruang pemasangan. Modul kompak sangat penting untuk UAV dan mesin dengan keterbatasan ruang di mana setiap gram dan milimeter sangat penting.
Konstelasi dan Frekuensi GNSS
Pilih dukungan konstelasi yang sesuai (GPS, BDS, GLONASS, Galileo) dan konfigurasi frekuensi (frekuensi tunggal, ganda, atau tiga kali) berdasarkan kebutuhan akurasi dan lingkungan operasi. RTK dual-frekuensi semakin menjadi standar untuk aplikasi pertanian presisi tinggi.
Keandalan Lingkungan
Peralatan pertanian beroperasi dalam kondisi yang menuntut — getaran, debu, suhu ekstrem, dan paparan luar ruangan yang berkepanjangan. Modul GNSS harus mampu bertahan di lingkungan ini selama masa operasi penuh peralatan.
Antarmuka Komunikasi
Pastikan modul mendukung antarmuka yang dibutuhkan oleh pengendali utama — UART, CAN, I2C, atau lainnya. Kompatibilitas antarmuka menyederhanakan integrasi dan mengurangi waktu pengembangan.
Solusi GNSS JUMPSTAR untuk Pertanian Presisi
JUMPSTARmenyediakan berbagai teknologi penentuan posisi GNSS yang dirancang untuk integrasi OEM di bidang pertanian presisi, UAV, peralatan otonom, dan aplikasi presisi tinggi lainnya. Portofolio produk mencakup modul GNSS, solusi penentuan posisi RTK, penerima GNSS, dan antena GNSS yang dapat diintegrasikan ke mesin pertanian, drone, dan sistem embedded.
TheJS-M6Dadalah modul RTK GNSS dual-frekuensi kompak berukuran 22,0 x 17,0 x 2,4 mm, memberikan akurasi posisi 2 cm + 1 ppm dengan laju pembaruan 1-10 Hz dan antarmuka UART. Jejak yang kecil dan konsumsi daya yang rendah membuatnya cocok untuk peralatan pertanian tertanam, sistem otonom, dan UAV pertanian di mana ruang dan daya terbatas.
TheJS-MK43adalah solusi penentuan posisi RTK yang ringkas (47,0 x 37,0 mm) dengan RTK frekuensi ganda, akurasi 2 cm + 1 ppm, konsumsi daya rendah, antarmuka UART, dan kompas elektronik terintegrasi. Perangkat ini mendukung sinyal GPS/BDS/GLONASS L1+L2 dan sangat cocok untuk mesin pertanian, UAV, serta peralatan navigasi tertanam.
TheJS-AD56UB8adalah modul penentuan posisi GNSS kompak (56,0 x 9,4 mm) yang dirancang untuk UAV, robot cerdas, dan aplikasi ADAS. Fitur ini memiliki 72 saluran akuisisi dan 24 saluran pelacakan, sensitivitas pelacakan sebesar -167 dBm, laju pembaruan 1-10 Hz, serta beberapa antarmuka (UART, I2C, CAN). Dengan dukungan untuk beberapa kombinasi konstelasi GNSS dan kompas elektronik, perangkat ini dapat diintegrasikan ke dalam UAV pertanian dan peralatan cerdas jika kinerja penentuan posisi yang didukung sesuai.
Membangun Sistem Pertanian Presisi Berbasis GNSS
Sistem pertanian presisi berbasis GNSS dibangun dari berbagai komponen yang bekerja bersama:
- Modul / Penerima GNSS— Menyediakan data posisi (standar, sub-meter, atau RTK sentimeter tergantung modul).
- Antena GNSS— Menerima sinyal satelit dan mengalirkannya ke modul.
- Data Koreksi RTK— Layanan koreksi stasiun dasar atau jaringan yang memungkinkan akurasi setingkat sentimeter.
- Pengendali Utama— Memproses data posisi GNSS bersama IMU, sensor, dan mengimplementasikan umpan balik untuk mengontrol mesin atau UAV.
- Mesin Pertanian / UAV— Platform yang menjalankan operasi.
- Platform Perangkat Lunak / Data Pertanian— Menggabungkan data georeferensi untuk pemetaan, analisis, dan pengambilan keputusan.
Dalam praktiknya, GNSS bekerja bersama antena, layanan koreksi, IMU, sensor, pengendali penerbangan atau mesin, dan perangkat lunak pertanian. Setiap komponen memiliki peran, dan kinerja sistem bergantung pada integrasi semuanya. JUMPSTAR menyediakan komponen penentuan posisi GNSS — modul, penerima, dan antena — yang berfungsi sebagai fondasi posisi dalam arsitektur sistem ini.
Kesimpulan
RTK GNSS menyediakan fondasi posisi presisi tinggi untuk pertanian presisi. Alat ini memungkinkan mesin pertanian otonom mengikuti rute yang direncanakan dengan akurasi setingkat sentimeter, mendukung UAV pertanian dalam operasi penyemprotan dan pemetaan yang dapat diulang, menghubungkan pengukuran lapangan ke koordinat geografis untuk manajemen berbasis data, dan mendukung aplikasi mulai dari irigasi presisi hingga panen otomatis.
Bagi OEM dan integrator sistem yang membangun solusi GNSS pertanian presisi, pemilihan modul GNSS, antena, dan strategi koreksi secara langsung menentukan akurasi, keandalan, dan kompleksitas integrasi sistem. Anmodul GNSS pertanianDipilih dengan keseimbangan yang tepat antara akurasi, laju pembaruan, konsumsi daya, dan ketahanan lingkungan menjadi tulang punggung posisi dari seluruh platform peralatan.
JUMPSTAR menyediakan teknologi penentuan posisi GNSS yang dirancang untuk integrasi OEM di bidang pertanian presisi, UAV, peralatan otonom, dan aplikasi presisi tinggi lainnya.
Hubungi JUMPSTAR untuk mendiskusikan kebutuhan GNSS Anda untuk pertanian presisi, UAV pertanian, mesin otonom, atau sistem penentuan posisi tertanam.
Hubungi JUMPSTAR.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


