












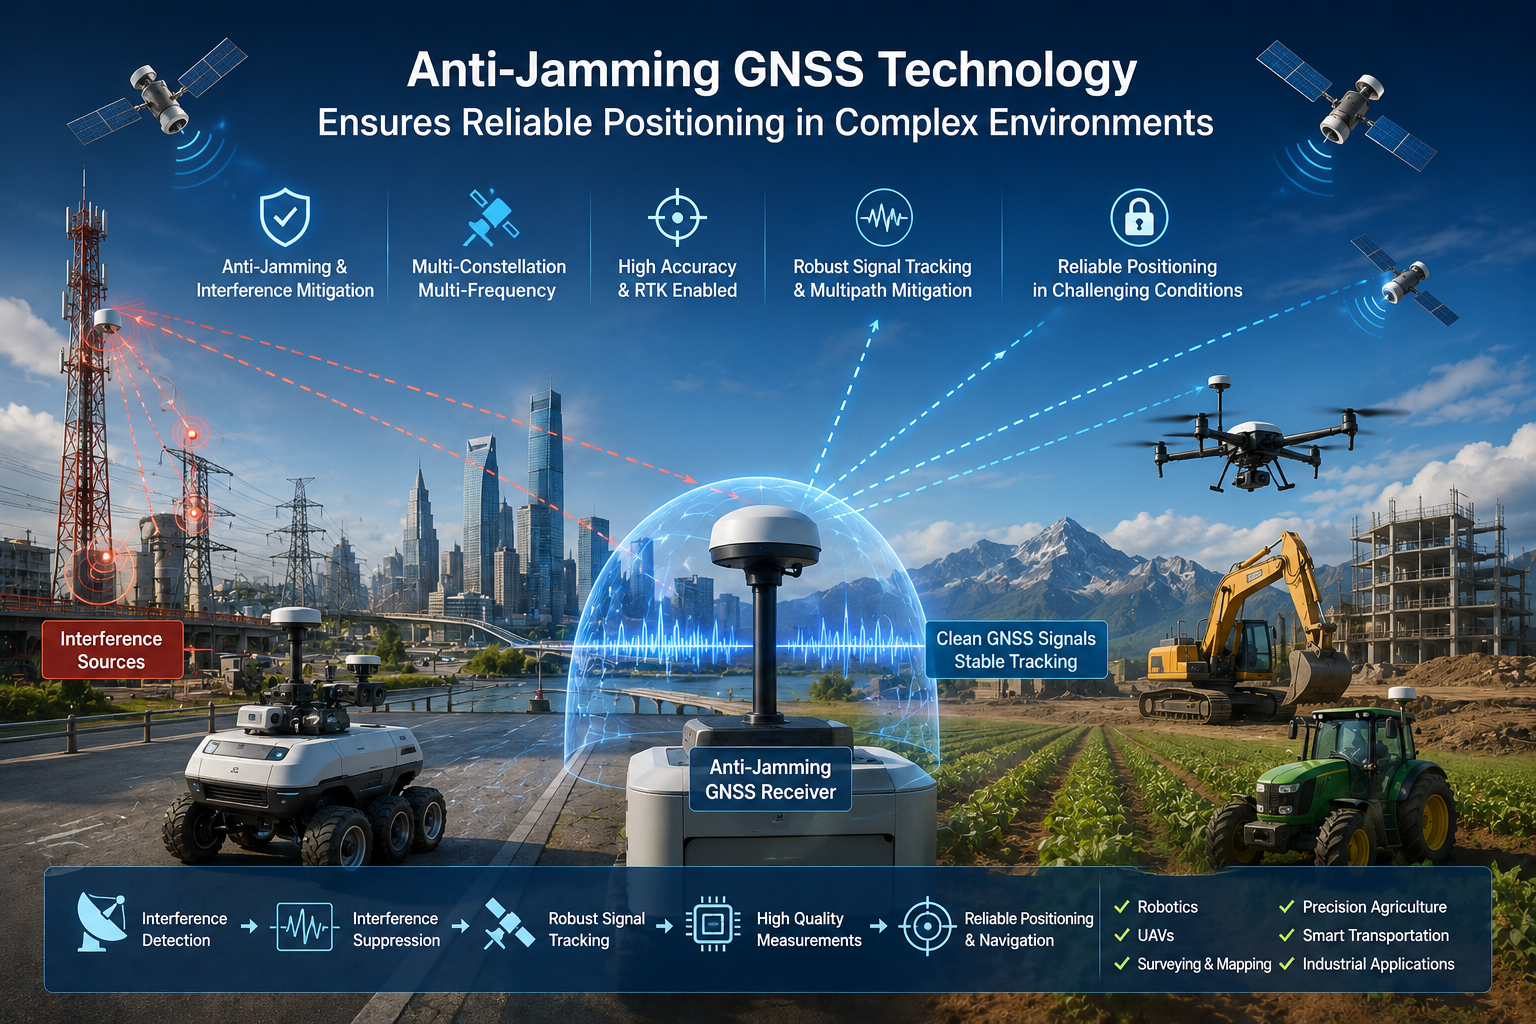
Aplikasi GNSS kini bergerak ke lingkungan yang semakin menuntut: robot otonom, UAV yang terbang dekat infrastruktur listrik, transportasi pintar di daerah perkotaan, survei di sekitar struktur logam, dan mesin pertanian presisi di ladang terbuka. Sinyal satelit tiba di permukaan Bumi dengan tingkat daya yang sangat rendah — jauh lebih lemah dibandingkan sebagian besar sinyal radio lain di sekitar — yang membuat penerima rentan terhadap sinyal RF yang tidak diinginkan dan sinyal yang dipantulkan dari bangunan, kendaraan, dan struktur logam.
Karena alasan ini, akurasi posisi yang tinggi saja sudah tidak cukup lagi. Penerima mungkin terlihat bagus di atas kertas, tetapi jika tidak dapat mempertahankan perbaikan stabil saat lingkungan RF menjadi tidak ramah, aplikasi gagal. Keandalan di bawah gangguan sama pentingnya dengan akurasi, dan di sinilah teknologi GNSS anti-gangguan berperan. Artikel ini menjelaskan apa itu interferensi GNSS, bagaimana interferensi tersebut merusak posisi, bagaimana teknik anti-gangguan bekerja, dan apa yang harus dievaluasi oleh OEM saat memilih penerima atau modul GNSS anti-gangguan.
Apa itu gangguan GNSS?
Penerima GNSS harus mendeteksi dan memproses sinyal satelit yang sangat lemah — biasanya sekitar −125 dBm atau lebih rendah di antena. Ketika sinyal RF lain masuk ke bagian depan penerima, sinyal tersebut dapat membanjiri sinyal kecil ini: mengurangi kondisi sinyal ke noise, mengganggu penguncian satelit, meningkatkan kesalahan posisi, memperlambat konvergensi RTK, dan dalam kasus parah menyebabkan hilangnya ketersediaan posisi secara total.
Ide kuncinya sederhana. Masalahnya bukan satelit yang menghilang dari langit; penerima mungkin saja tidak dapat memisahkan sinyal GNSS yang berguna dari energi RF yang tidak diinginkan yang tiba di antena yang sama. Ketika pemisahan itu gagal, pengukuran menurun dan output posisi menurun bersamaan dengan pengukuran tersebut. Mitigasi gangguan GNSS menjaga pengukuran tetap dapat digunakan bahkan ketika energi RF yang tidak diinginkan hadir.
Dari Mana Gangguan GNSS Muncul?
Sumber gangguan terbagi menjadi tiga kategori utama, dan penempatan nyata dapat menghadapi beberapa sekaligus.
Interferensi yang Disengaja
Interferensi yang disengaja termasuk gangguan dan bentuk interferensi RF sengaja lainnya yang dirancang untuk mengganggu penerimaan GNSS — misalnya, mengirimkan energi RF di atau dekat pita frekuensi GNSS untuk membuat pelacakan satelit menjadi sulit atau bahkan tidak mungkin. Ini adalah perhatian keamanan dan ketahanan bagi infrastruktur kritis dan sistem apa pun yang operasinya bergantung pada penentuan posisi secara terus-menerus.
Gangguan Tidak Sengaja
Sebagian besar gangguan di lingkungan industri tidak disengaja. Elektronik industri, elektronik daya, motor, peralatan komunikasi, dan elektronik yang kurang terlindungi dapat memancarkan energi yang berada di dalam pita GNSS atau memancarkan noise broadband yang tidak dapat disaring sepenuhnya oleh front end penerima. Sumber-sumber ini sering berada dekat antena, yang membuatnya sangat merusak.
Interferensi di tingkat platform
Sumber ketiga adalah platform itu sendiri. Robot, UAV, dan kendaraan membawa catu daya switching, motor, elektronik digital, dan modul komunikasi yang dapat memancarkan interferensi ke antena GNSS yang dipasang pada platform yang sama. Penempatan antena, grounding, shielding, dan penyaringan front-end semuanya menentukan seberapa banyak noise tersebut sampai ke penerima.
Bagaimana Interferensi GNSS Memengaruhi Kinerja Posisi
Efek interferensi terhadap sistem posisi membentuk kaskade. Tergantung pada tingkat keparahan, OEM dapat melihat salah satu dari berikut ini:
- Hilangnya pelacakan satelit— penerima akan mengunci secara tertutup pada satelit individual, mengurangi geometri yang tersedia untuk solusi posisi.
- Ketersediaan posisi yang berkurang— sistem dapat berhenti mengeluarkan posisi, atau beralih ke mode dengan akurasi lebih rendah, selama beberapa menit atau lebih.
- Masalah konvergensi RTK— interferensi membuat pengukuran fase pembawa lebih berisik, sehingga inisialisasi dan pengikatan RTK menjadi lebih lambat dan kurang stabil.
- Peningkatan kesalahan posisi— bahkan ketika sebuah fix dipertahankan, pengukuran yang menurun dapat menghasilkan posisi yang melompat, meluncur, atau berada di luar anggaran kesalahan yang diharapkan.
- Ketidakstabilan navigasi— pada UAV, robot, dan kendaraan otonom, umpan posisi yang tidak stabil langsung menyebar ke loop navigasi dan kontrol yang mengarahkan platform.
Keandalan posisi adalah persyaratan tingkat sistem, bukan sekadar spesifikasi akurasi. Penerima yang mencapai target akurasinya di lapangan uji langit terbuka masih dapat gagal di lapangan jika tidak mampu menangani kondisi RF di lingkungan nyata.
Teknologi GNSS Anti-Jamming: Bagaimana Cara Kerjanya?
Teknologi GNSS anti-gangguan bukanlah satu fitur tunggal, melainkan serangkaian teknik yang mencakup front end RF penerima, pemrosesan sinyal, dan mesin penentuan posisi. Penerima anti-gangguan yang kuat menggabungkan beberapa lapisan:
- Deteksi gangguan— penerima terus memantau lingkungan RF, mengidentifikasi energi RF abnormal atau perubahan kondisi sinyal yang tiba-tiba yang menunjukkan adanya interferensi.
- Penekanan gangguan— setelah interferensi teridentifikasi, teknik penekanan mengurangi dampaknya terhadap pemrosesan sinyal, misalnya dengan menolak interferensi pita sempit atau nada tunggal di dalam pita frekuensi GNSS.
- Pelacakan sinyal yang tangguh— loop pelacak dirancang untuk menahan sinyal satelit selama mungkin dalam kondisi degradasi, menjaga kunci di tempat penerima konvensional akan menyerah.
- Penerimaan multi-rasi bintang— dengan memproses GPS, BDS, GLONASS, Galileo, QZSS, dan konstelasi lainnya secara bersamaan (tergantung produk), sistem memiliki sinyal yang lebih dapat digunakan dan redundansi lebih banyak ketika beberapa sinyal terpengaruh.
- Penerimaan multi-frekuensi— pelacakan L1, L2, dan L5 menambah keragaman: interferensi jarang memengaruhi semua pita secara sama, sehingga penerimaan multi-frekuensi memberikan alternatif mesin penentuan posisi untuk digunakan.
Penting untuk sangat tepat tentang apa yang bisa dan tidak bisa dilakukan teknik-teknik ini. Penerimaan multi-konstelasi dan multi-frekuensi secara dramatis meningkatkan ketahanan, tetapi tidak sepenuhnya menghilangkan gangguan — jammer yang kuat masih bisa membanjiri penerima mana pun. Tujuan teknologi anti-gangguan adalah memperluas rentang kondisi di mana sistem terus menghasilkan posisi yang dapat digunakan, yang memang dibutuhkan aplikasi industri. Untuk latar belakang, lihat artikel kami tentangmulti-konstelasi GNSS dan pita frekuensi L1, L2, serta L5.
Anti-Jamming tidak sama dengan mitigasi multipath
Efek interferensi, multipath, dan ionosfer sering dibahas bersama, tetapi keduanya adalah masalah yang berbeda dengan cara yang berbeda.
- Gangguanmerujuk pada energi RF yang tidak diinginkan yang merusak penerimaan dan pemrosesan sinyal GNSS — misalnya, jammer atau pemancar industri di dekat antena.
- multipathterjadi ketika sinyal GNSS memantul dari bangunan, struktur logam, atau kendaraan dan mencapai antena baik secara langsung maupun melalui jalur refleksi. Sinyal yang dipantulkan tumpang tindih dengan sinyal langsung dan memperkenalkan kesalahan pengukuran yang tidak dapat diperbaiki hanya dengan penyaringan.
- Efek ionosferdisebabkan oleh perubahan ionosfer yang memengaruhi propagasi sinyal GNSS, terutama pada kondisi dan wilayah tertentu. Mereka mengubah delay sinyal dengan cara yang harus dimodelkan atau diperbaiki.
Masalah-masalah ini dapat terjadi secara bersamaan, itulah sebabnya sistem GNSS dengan keandalan tinggi menangani beberapa aspek sekaligus: mitigasi gangguan, mitigasi multipath, mitigasi ionosfer, integritas sinyal, dan penerimaan multi-frekuensi. Penerima yang menangani gangguan dengan baik mungkin masih kesulitan dengan multipath di ngarai perkotaan, dan sebaliknya. Untuk informasi lebih lanjut, lihat panduan kami tentangmitigasi multipath dan algoritma canggih untuk penentuan posisi perkotaan.
Mengapa Anti-Jamming Penting untuk RTK Presisi Tinggi
RTK meningkatkan standar performa receiver. Solusi RTK tidak hanya menghasilkan posisi; Dibutuhkan pelacakan fase pembawa yang stabil, pemrosesan koreksi yang andal, konvergensi cepat dan stabil, serta solusi tetap yang berkelanjutan — semuanya rentan terhadap gangguan:
Interferensi menambah noise pada pengukuran fase pembawa, sehingga lebih sulit untuk menyelesaikan ambiguitas bilangan bulat dan mempertahankan solusi tetap. Hasilnya adalah inisialisasi yang lebih lambat, kehilangan perbaikan yang lebih sering, dan periode akurasi yang menurun lebih lama. Dalam survei, pemetaan UAV, mesin pertanian, robot otonom, dan inspeksi daya, sistem RTK yang keluar dari mode tetap di lingkungan yang bising bisa sama mengganggunya seperti sistem yang tidak pernah mencapai akurasi sentimeter sama sekali.
Inilah sebabnya kemampuan anti-gangguan bisa sama pentingnya dengan angka akurasi teoretis. Penerima yang kehilangan kekuatannya setiap kali pengendali motor beralih atau pemancar terdekat aktif kurang berguna dalam praktiknya dibandingkan penerima yang mempertahankan solusi tetap kontinu dalam kondisi yang sama. Penekanan interferensi GNSS dan performa RTK yang stabil berjalan beriringan.
GNSS Anti-Jamming untuk Berbagai Aplikasi Industri
Bagaimana anti-gangguan berperan berbeda-beda tergantung aplikasi:
UAV dan Drone
Platform UAV kecil, cepat, dan berisik secara elektrik. Integrasi harus ringan, posisi harus tetap stabil selama pergerakan dinamis, dan lingkungan RF — elektronik, tautan video, dan tautan kontrol UAV sendiri — bisa menjadi padat. Latensi rendah dan tingkat pembaruan tinggi sama pentingnya dengan penolakan gangguan.
Robot Otonom
Robot luar ruangan membutuhkan pelacakan rute dan penempatan yang dapat diulang selama jam operasi yang panjang. Motor, catu daya, dan modul komunikasi mereka sendiri menciptakan interferensi di tingkat platform, sementara bangunan dan perlengkapan logam menambah multipath. Penempatan yang berkelanjutan penting karena celah dalam umpan posisi mengganggu tugas robot.
Pertanian Presisi
Peralatan pertanian menavigasi ladang terbuka dengan rute yang dapat diulang, panduan mesin, dan peralatan otonom. Sumber gangguan lebih sedikit dibandingkan di daerah perkotaan, tetapi keandalan di ladang besar dan hari operasi yang panjang sangat penting — perbaikan yang turun saat melewati berarti baris yang terlewat atau tumpang tindih.
Inspeksi Daya dan Infrastruktur
Platform inspeksi bekerja dekat dengan peralatan listrik, gardu induk, dan struktur logam, di mana lingkungan RF kompleks dan tidak dapat diprediksi. Penempatan yang andal di dekat infrastruktur membutuhkan penerima yang dapat mentolerir gangguan dan terus melacak sinyal di tengah energi kuat di sekitarnya.
Survei dan Pemetaan
Tim survei menuntut akurasi setingkat sentimeter dan penetapan RTK yang dapat diandalkan. Ketersediaan sinyal dan multipath di sekitar struktur menentukan seberapa andal pasangan base-rover mencapai solusi tetap, dan interferensi dapat menghentikan produksi sepenuhnya.
Apa yang harus dicari OEM dalam penerima GNSS anti-gangguan?
Saat mengevaluasi penerima atau modul GNSS anti-jamming, baca lembar spesifikasi dibandingkan dengan profil misi sebenarnya. Kriteria yang paling penting:
- Deteksi dan penekanan gangguan— apakah produk menerapkan teknik deteksi dan penekanan khusus, sebagaimana dijelaskan dalam spesifikasi resminya?
- Dukungan multi-konstelasi— memeriksa rasi bintang mana yang benar-benar didukung (GPS, BDS, GLONASS, Galileo, QZSS, dan lainnya); Lebih banyak rasi bintang berarti lebih banyak redundansi ketika beberapa sinyal mengalami degradasi.
- Dukungan multi-frekuensi— Cakupan L1, L2, dan L5 menambah variasi terhadap gangguan dan meningkatkan ketahanan RTK; Konfirmasi pita dari lembar data.
- Performa RTK— evaluasi akurasi RTK, kecepatan inisialisasi, dukungan protokol koreksi, dan stabilitas larutan tetap di bawah kondisi yang menurun.
- Update rate and latency— platform dinamis membutuhkan data posisi segar dengan laju tinggi dengan latensi rendah; Verifikasi angka sebenarnya penerima.
- Mitigasi multipath— untuk lingkungan perkotaan, industri, dan kaya logam, penolakan sinyal pantulan adalah kemampuan khusus yang patut dikonfirmasi.
- Anti-spoofing— jika produk secara eksplisit mendukungnya, anti-spoofing melindungi dari sinyal GNSS yang dipalsukan. Ini adalah fungsi yang berbeda dari anti-jamming, jadi evaluasi keduanya berdasarkan kemampuan produk yang sebenarnya.
- Ukuran dan kekuatan— untuk UAV, robot, dan peralatan tertanam, dimensi, berat, dan konsumsi daya adalah kendala utama.
- Antarmuka— cocokkan antarmuka listrik yang terdokumentasi (UART, USB, Ethernet, CAN, I2C) ke bus pengendali host.
Tidak ada satu produk yang cocok untuk setiap platform, jadi seleksi harus dimulai dari lingkungan operasional, bukan dari angka akurasi utama.
Pendekatan JUMPSTAR terhadap Penempatan GNSS yang Andal
JUMPSTAR membangun modul GNSS presisi tinggi, penerima, dan solusi penentuan posisi untuk integrasi OEM, dengan fokus pada kondisi yang sebenarnya dihadapi platform industri. Pendekatannya menggabungkan penerimaan multi-konstelasi dan multi-frekuensi, mitigasi interferensi dan multipath, mitigasi ionosfer, tingkat pembaruan tinggi dengan latensi rendah, kemampuan RTK, heading antena ganda, dan dukungan anti-spoofing jika produk menyediakannya.
Posisi yang andal berasal dari kombinasi arsitektur penerima, pemrosesan sinyal, desain RF, pemilihan antena, data koreksi, dan integrasi sistem — bukan satu spesifikasi saja. Rangkaian ini dirancang agar OEM dapat memilih kombinasi yang sesuai dengan platform mereka, mulai dari modul embedded yang ringkas hingga receiver yang memiliki fitur lengkap.
Produk GNSS JUMPSTAR dengan Kemampuan Anti-Gangguan
Tiga produk JUMPSTAR menggambarkan bagaimana kemampuan anti-gangguan diterapkan di berbagai bentuk faktor:
TheJS-AP55adalah penerima GNSS multi-pita dan multi-konstelasi untuk aplikasi UAV, robot, dan mengemudi otonom. Perangkat ini menggabungkan 448 saluran perangkat keras dengan penerimaan penuh (GPS, BDS, GLONASS, Galileo, QZSS, NavIC, dan SBAS), tingkat pembaruan 100 Hz dengan latensi di bawah 10 ms, serta teknologi AIM+, IONO+, APME+, dan RAIM+ untuk performa yang tangguh di lingkungan yang kompleks. Akurasi RTK mencapai 0,6 cm + 1 ppm, dan versi dual-antenna AP55H opsional menambah heading hingga 0,15°. Dukungan anti-spoofing OSNMA memberikan perlindungan kepada OEM terhadap gangguan dan sinyal palsu.
Untuk platform yang membutuhkan heading maupun penempatan,JS-CK15-3adalah penerima multi-konstelasi dengan arah antena ganda dan IMU bawaan. Perangkat ini memberikan akurasi RTK sebesar 8 mm + 1 ppm horizontal dan 15 mm + 1 ppm vertikal, posisi hingga 50 Hz, dan output IMU 100 Hz. Desain anti-interferensinya menekan interferensi pita sempit dan nada tunggal hingga 60 dB, dan navigasi inersia menjaga posisi tetap tersedia saat sinyal satelit lemah — sangat cocok untuk platform UAV dan robot yang dekat dengan kebisingan listrik.
Di mana ukuran dan berat terasa sempit,JS-BCK43H-3adalah modul RTK multi-konstelasi dan multi-frekuensi miniatur dengan ukuran 39,0 × 30,0 × 6,04 mm dan berat kurang dari 25 g. Modul ini menggabungkan heading interferometri dual-antenna (0,2° pada baseline 1 m) dengan IMU bawaan, mencapai akurasi RTK sebesar 8 mm + 1 ppm dengan inisialisasi cepat, dan menekan interferensi narrowband dan single-tone hingga rasio sinyal terhadap interferensi 60 dB. Antarmuka ganda UART, Type-C, dual RF, PPS, dan EVENT membuatnya mudah untuk disematkan.
Seluruh rangkaian modul, penerima, dan antena tersedia diHalaman produk JUMPSTAR.
Membangun Sistem Penentuan Posisi GNSS yang Andal
Penerima anti-gangguan hanyalah salah satu bagian dari sistem penentuan posisi GNSS yang andal. Seluruh rantai mencakup penerima atau modul GNSS, antena, tata letak dan kabel RF, penempatan antena, sumber koreksi RTK, robot atau pengendali kendaraan, fusi sensor, dan perangkat lunak yang menghubungkannya.
Setiap tautan itu penting. Penerima yang secara teknis mampu tetap dapat berkinerja buruk jika antena berada di posisi yang buruk, jika lingkungan RF diabaikan selama desain sistem, atau jika elektronik platform memancarkan noise ke sekitar antena. Sistem yang paling andal dirancang secara keseluruhan: penempatan antena direncanakan sejak awal, tata letak RF tetap bersih, dan penerima dipilih sesuai dengan kondisi interferensi yang benar-benar akan dipenuhi.
Kesimpulan
Dalam lingkungan yang kompleks, GNSS presisi tinggi tidak dapat dinilai hanya dari akurasi saja. Angka pada lembar spesifikasi — 0,6 cm, 1 cm, atau 2 cm — tidak banyak menjelaskan bagaimana penerima berperilaku saat gangguan muncul. Yang penting adalah ketersediaan sinyal, resistensi gangguan, mitigasi multipath, stabilitas RTK, laju pembaruan, latensi, dan integrasi sistem. Teknologi GNSS anti-gangguan mengatasi faktor paling mengganggu ini: teknologi ini menjaga mesin posisi tetap berfungsi saat energi RF yang tidak diinginkan hadir, sehingga aplikasi juga tetap berfungsi.
JUMPSTAR menggabungkan teknologi penentuan posisi GNSS presisi tinggi dengan mitigasi interferensi dan opsi integrasi berorientasi OEM untuk aplikasi industri yang menuntut. Jika Anda membangun platform yang harus memiliki posisi yang andal di lingkungan RF yang menantang, mulailah dengan percakapan tentang kondisi operasi, kendala, dan persyaratan akurasi Anda.
Butuh penentuan posisi GNSS yang andal di lingkungan RF yang kompleks?
JUMPSTAR menyediakan modul GNSS anti-gangguan, penerima RTK, dan solusi penentuan posisi yang dirancang untuk integrasi OEM di seluruh UAV, robot, pertanian, survei, dan aplikasi industri.
Hubungi JUMPSTAR untuk mendiskusikan kebutuhan GNSS Anda.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


