












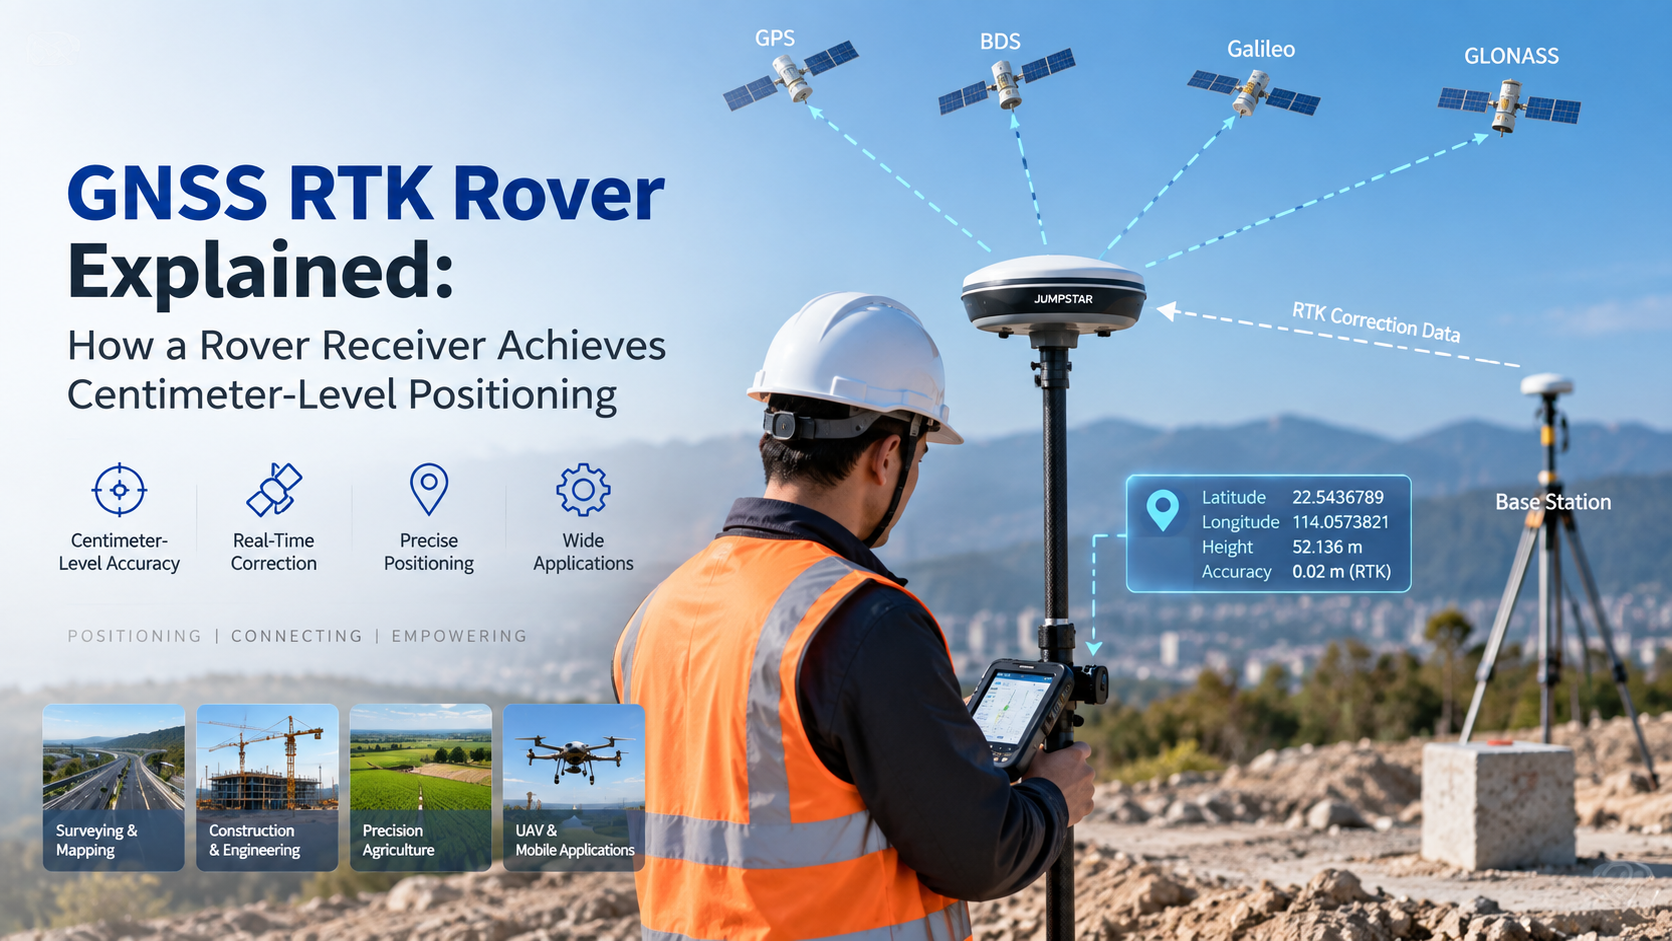
Rover RTK adalah penerima lapangan yang menggabungkan pengamatan GNSS miliknya sendiri dengan data koreksi untuk menghitung posisi presisi tinggi. Dalam pengaturan RTK yang umum, stasiun basis atau layanan koreksi menyediakan data koreksi, dan satu atau lebih penerima rover menggunakannya di lapangan. Artikel ini menjelaskan cara kerja rover GNSS RTK, apa arti solusi tetap, dan apa yang perlu dipertimbangkan saat memilihnya.
Apa itu rover GNSS RTK?
Rover GNSS RTK adalah penerima bergerak dalam sistem penentuan posisi RTK. Perangkat ini melacak sinyal satelit GNSS, menerima data koreksi dari stasiun dasar atau layanan koreksi, dan memproses kedua input tersebut secara bersama-sama untuk menghasilkan solusi penentuannya.
Rover bukan sekadar penerima standar dengan akurasi lebih baik. Peran utamanya adalah berpartisipasi dalam pemrosesan koreksi RTK sambil beroperasi sebagai ujung sistem yang bergerak. Dalam arsitektur tipikal, basis atau sumber koreksi dan rover bekerja bersama: sisi statis mengamati sinyal posisi yang diketahui, dan rover menerapkan informasi tersebut ke pengukurannya sendiri selama operasi lapangan.
Bagaimana Cara Kerja Rover RTK?
Alur kerja dari satelit ke posisi yang tepat adalah seperti ini:
Satelit GNSS → Stasiun Basis / Layanan Koreksi → Data Koreksi RTK → Penerima Rover → Pemrosesan RTK → Solusi Tetap → Posisi Presisi Tinggi
Dalam praktiknya, rover melakukan lima langkah:
- Kapal ini menerima sinyal satelit GNSS dan merekam pengamatan fase pembawa dan pseudorange.
- Stasiun ini memperoleh data koreksi dari stasiun pangkalan atau layanan koreksi.
- Ia menggabungkan pengamatannya sendiri dengan data koreksi.
- Metode ini menyelesaikan ambiguitas fase pembawa ketika kondisi memungkinkan.
- Ia menghasilkan solusi RTK untuk posisi saat ini.
Tidak diperlukan matematika kompleks untuk memahami konsep ini: presisi rover berasal dari memproses koreksi perbedaan terhadap pengukuran fase pembawa sendiri secara real time.
Apa itu solusi tetap RTK?
Penerima RTK biasanya melaporkan solusi tetap atau solusi float. Solusi tetap umumnya menunjukkan bahwa ambiguitas fase pembawa telah berhasil diselesaikan; Solusi float berarti mereka belum sepenuhnya diperbaiki.
Solusi tetap penting karena ini adalah mode di mana RTK memberikan output presisi tertinggi, itulah sebabnya alur kerja survei dan pemetaan menunggu perbaikan sebelum mencatat titik. Namun, status tetap tidak menjamin akurasi yang identik di setiap lingkungan. Kinerja posisi aktual bergantung pada visibilitas satelit, kualitas koreksi, panjang baseline, multipath, antena, penerima, dan kondisi situs.
RTK Rover vs. Receiver GNSS Mandiri
| Fitur | Penerima GNSS Mandiri | RTK Rover |
|---|---|---|
| Penempatan GNSS | Ya | Ya |
| Data koreksi | Tidak diperlukan untuk penempatan dasar | Diperlukan untuk RTK |
| Pemrosesan RTK fase pembawa | Tergantung aplikasi | Ya |
| Penempatan lapangan presisi tinggi | Dibatasi oleh mode posisi | Dirancang untuk aplikasi RTK |
| Penggunaan khas | Penempatan umum | Aplikasi survei, pemetaan, dan presisi |
Tidak ada opsi yang "tidak akurat" menurut definisi; Keduanya hanya cocok dengan mode posisi yang berbeda. Proyek yang membutuhkan penempatan GNSS tingkat sentimeter secara real-time di lapangan memilih rover; Tugas penentuan posisi umum mungkin tidak memerlukan pemrosesan koreksi sama sekali.
Di mana rover RTK digunakan?
Survei dan Pemetaan
Dalam survei lapangan, rover adalah instrumen yang dibawa operator. Perangkat ini mengumpulkan titik, mengukur batas, dan mendukung pemetaan alur kerja dengan mencatat posisi setelah solusi RTK diperbaiki.
Konstruksi
Kru konstruksi menggunakan rover untuk penentuan posisi lokasi, tata letak, dan panduan mesin, membawa koordinat desain langsung ke area kerja untuk pengukuran lapangan yang lebih cepat.
Pertanian Presisi
Peralatan pertanian menggunakan penerima bergaya rover untuk panduan mesin, penentuan posisi lapangan, dan operasi otonom di lapangan.
UAV dan Drone
Drone yang dilengkapi dengan rover RTK memperoleh posisi presisi tinggi untuk pemetaan misi dan navigasi, sehingga mengurangi ketergantungan pada titik kontrol darat.
Sumber koreksi apa yang dapat digunakan oleh RTK Rover?
Stasiun Basis Lokal
Stasiun basis GNSS lokal dapat menghasilkan data koreksi untuk rover di sekitarnya. Pengaturan ini memberikan proyek kontrol penuh atas sumber koreksi dan bekerja dengan baik untuk situs dengan komunikasi yang andal antara basis dan rover.
Layanan RTK / Koreksi Jaringan
Rover juga dapat menerima data koreksi dari jaringan atau layanan koreksi RTK, tergantung pada arsitektur sistem dan ketersediaan komunikasi. NTRIP umum digunakan untuk mengirimkan data koreksi GNSS melalui jaringan IP.
Apa yang Harus Dipertimbangkan Insinyur Saat Memilih Rover RTK?
- Dukungan konstelasi dan frekuensi:GPS, Galileo, GLONASS, BeiDou dan kemampuan multi-frekuensi, disesuaikan dengan lingkungan proyek.
- Kompatibilitas koreksi RTK:RTK stasiun basis lokal atau jaringan, format data koreksi dan metode komunikasi.
- Persyaratan akurasi:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Antena:Kompatibilitas antena, instalasi, visibilitas langit, dan lingkungan multipath di lokasi.
- Komunikasi:Bagaimana rover akan menerima data koreksi di lapangan, mulai dari radio hingga tautan seluler.
- Integrasi lapangan:Antarmuka, daya, enclosure, pemasangan, dan output data untuk platform target.
Solusi Posisi Rover dan GNSS JUMPSTAR RTK
JUMPSTAR menyediakan solusi penentuan posisi GNSS untuk aplikasi lapangan yang bergantung pada RTK. Lini produknya mencakupPenerima dan sistem RTKuntuk penempatan lapangan presisi tinggi, modul GNSS untuk platform terintegrasi, danPapan OEM GNSSbagi produsen yang membangun kemampuan rover ke dalam peralatan mereka sendiri.
Untuk alur kerja survei khususnya, JUMPSTARsurvei rover RTKmenggabungkan penerima, pemrosesan koreksi, dan integrasi lapangan yang dibutuhkan untuk pekerjaan pengukuran sehari-hari.
Kesimpulan
Rover RTK adalah penerima lapangan yang menggabungkan pengamatan GNSS dengan data koreksi untuk memperoleh solusi penentuan posisi presisi tinggi. Pemilihan rover bergantung pada kemampuan GNSS, sumber koreksi, antena, komunikasi, dan kebutuhan aplikasi. Bagi OEM dan integrator yang mengevaluasi rover RTK GNSS, solusi penentuan posisi RTK JUMPSTAR menawarkan titik awal yang praktis.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


