












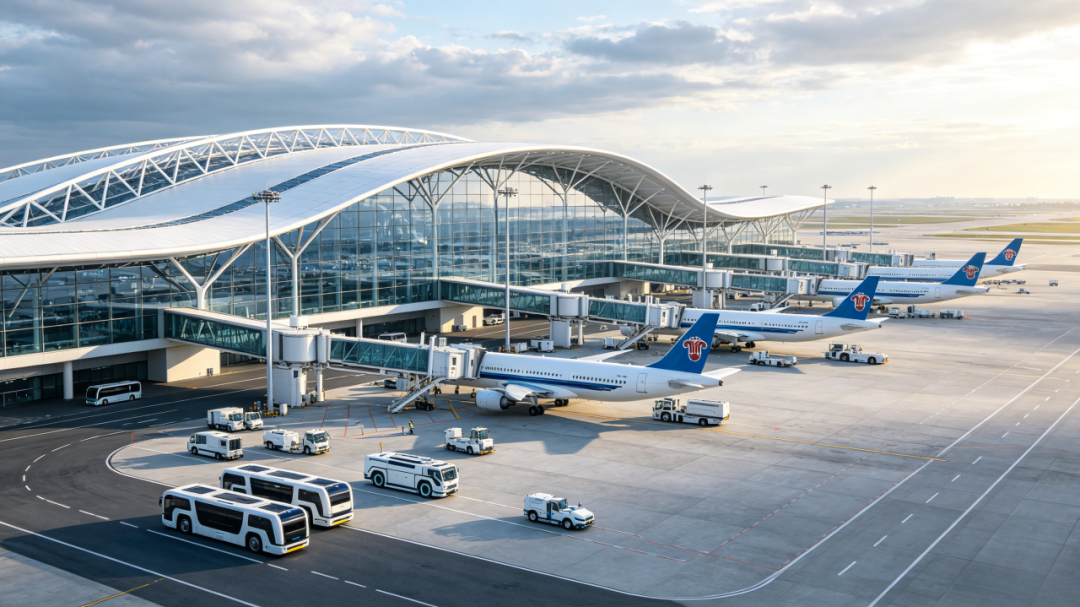
Operasi dukungan darat bandara bergantung pada pergerakan terkoordinasi berbagai jenis kendaraan: bus shuttle penumpang, kendaraan penarik pesawat, traktor bagasi, unit pengisian bahan bakar, kendaraan perawatan, unit tenaga darat, dan peralatan de-icing. Masing-masing bekerja di dalam apron bersama yang terjadwal ketat, di mana operator membutuhkan visibilitas yang andal tentang posisi kendaraan dan bagaimana mereka bergerak.GNSS RTK untuk kendaraan pendukung darat bandaraadalah salah satu teknologi yang dapat memasok lapisan lokasi tersebut, di mana kondisi penerimaan dan koreksi GNSS yang sesuai tersedia. Panduan ini membahas persyaratan rekayasa dan bagaimana data penentuan posisi memasok koordinasi armada.
Tantangan Posisi dan Koordinasi dalam Operasi Dukungan Darat Bandara
Apron adalah area operasi yang besar, terbuka, namun sangat terhalang. Fuselage pesawat, struktur terminal, jembatan jet, dan kendaraan lain menciptakan pola penghalang yang berubah dari menit ke menit, sehingga pengaturan yang bekerja di taxiway terbuka mungkin berperilaku berbeda dibandingkan pesawat berbadan lebar yang diparkir.
Koordinasi menambah tingkat kesulitan kedua. Transportasi penumpang, bagasi, pengisian bahan bakar, dan layanan teknis ditangani oleh berbagai tim. Tanpa gambar lokasi bersama, dispatching bergantung pada panggilan radio dan pelaporan manual, sehingga lokasi kendaraan dan durasi tugas sulit dikonfirmasi.
Mengapa GNSS RTK untuk Kendaraan Pendukung Darat Bandara Penting
Penempatan standar GNSS sudah memadai untuk mengetahui di bandara mana kendaraan berada. Operasi apron mengajukan pertanyaan yang lebih sulit: stand mana, jalan layanan mana, sisi mana dari pesawat. RTK meningkatkan jawaban dengan menggabungkan pengamatan fase kapal induk dengan data koreksi dari stasiun basis atau layanan koreksi, mendukung posisi yang cukup presisi untuk menempatkan kendaraan pada peta lapangan terbang yang rinci daripada peta jalan.
Presisi tersebut membuat beberapa alur kerja menjadi praktis. Geofence di sekitar stan, jalan layanan, dan zona terbatas memungkinkan masuk dan keluar dicatat secara otomatis. Platform armada menerima input lokasi yang lebih bersih untuk dispatching, analisis pemanfaatan, dan riwayat rute, dan proyek otomasi mendapatkan satu input yang dapat dibangun oleh sistem kontrol.
Semua ini tidak tanpa syarat. Performa RTK pada apron bergantung pada visibilitas satelit, ketersediaan koreksi, multipath dari struktur logam, pemasangan antena, kemampuan penerima, dan cakupan. Angka setingkat sentimeter adalah spesifikasi dalam kondisi yang telah ditentukan, bukan jaminan di samping setiap pesawat.
Persyaratan Utama untuk Terminal GNSS RTK yang Digunakan di Kendaraan Bandara
Pemilihan terminal yang dipasang pada kendaraan lebih sempit dibandingkan daftar periksa penerima umum. Poin-poin ini paling sering menentukan apakah penempatan berhasil dalam praktik.
- Kinerja penentuan:Akurasi lembar data diukur dalam kondisi yang telah ditentukan; Hasil field berbeda pada sky view, correction quality, dan multipath.
- Ketersediaan sinyal:Bagaimana penerima berperilaku ketika pesawat atau bangunan menghalangi sebagian langit, dan apakah pelacakan multi-konstelasi memiliki solusi.
- Heading dan sikap:Beberapa tugas memperhatikan ke mana arah peralatan, bukan hanya di mana letaknya, yang menentukan arsitektur antena.
- Penginderaan gerak:Dukungan inersia dapat menjembatani gangguan pendek di dekat stand; batasannya harus diverifikasi, bukan diasumsikan.
- Kompatibilitas listrik:Peralatan dukungan darat mencakup sistem 12 V dan 24 V, sehingga jangkauan input dan konsumsi harus sesuai dengan armada.
- Komunikasi dan antarmuka:Cakupan seluler Apron, kompatibilitas protokol dengan platform yang ada, dan port untuk periferal.
- Lingkungan dan kemudahan pemeliharaan:Rentang suhu, penyegelan, getaran, pemasangan, penyimpanan lokal, dan konfigurasi jarak jauh memengaruhi biaya seumur hidup.
Terminal Posisi Kendaraan JUMPSTAR A12 RTK
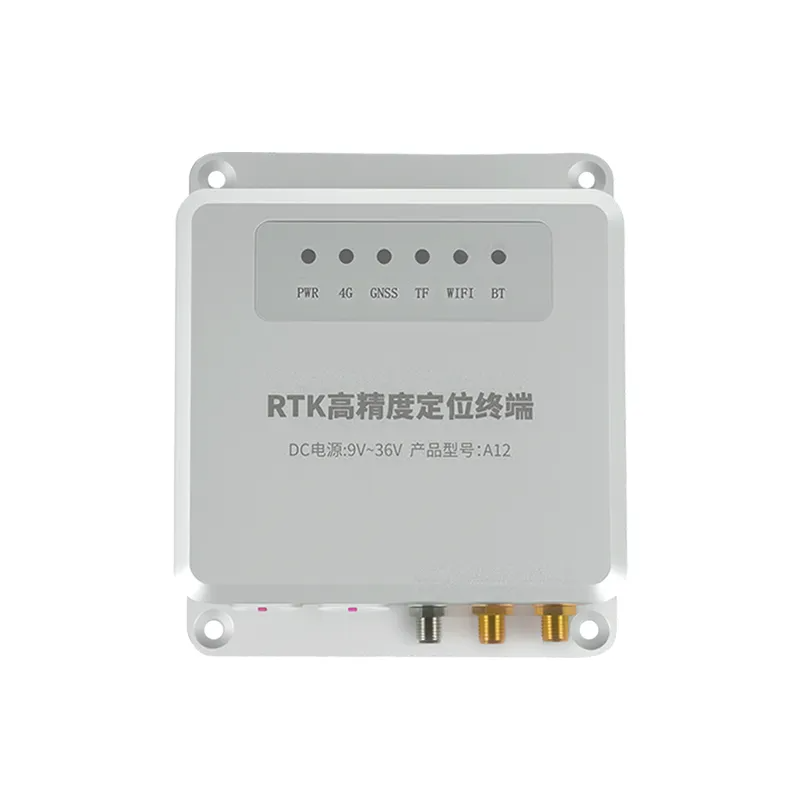
TheTerminal penentuan posisi kendaraan JUMPSTAR A12 RTKadalah terminal RTK full-band yang dirancang untuk instalasi kendaraan, dengan slot kartu TF dan kartu SIM. Fitur-fitur di bawah ini adalah yang dikonfirmasi di halaman produk resmi.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
Posisi Presisi Tinggi untuk Operasi Kendaraan
A12 ditentukan dengan akurasi horizontal RTK sebesar 2 cm ± 1 ppm, menggunakan protokol NTRIP dan data diferensial RTCM 3.0–3.3. Perangkat ini melacak GPS, BDS-2/3, GLONASS, Galileo, dan QZSS di seluruh pita mereka, dengan kecepatan pembaruan yang dapat dikonfigurasi 1–10 Hz, yang cukup untuk memberi makan peta lapangan terbang yang detail secara terus-menerus.
Kemampuan Navigasi, Gerak, dan Sikap
Konfigurasi antena ganda menghasilkan heading dan pitch, ditentukan sebagai (0,15/R)° dan (0,25/R)° di mana R adalah panjang dasar dalam meter. Akurasi heading meningkat seiring meningkatnya pemisahan antena, sehingga geometri pemasangan masuk dalam anggaran akurasi. IMU terintegrasi ditentukan untuk menahan posisi setinggi sentimeter selama 3 detik dan posisi setinggi meter selama 10 detik setelah kehilangan sinyal GNSS — sebuah jembatan untuk gangguan singkat, bukan pengganti penerimaan satelit.
Integrasi Kendaraan
Fitur integrasi yang dipublikasikan meliputi input DC 9–36 V yang mencakup sistem kelistrikan kendaraan ringan dan berat, arus operasi ≤300 mA pada 12 V, dan baterai cadangan 3,7 V / 350 mAh yang memberikan setidaknya 10 menit operasi setelah kehilangan daya kendaraan. Komunikasi menggunakan 4G Cat.1 dengan TCP dan UDP, protokol JT/T 808-2013, serta transmisi dual-IP. Rumah paduan aluminium memiliki rating IP66 untuk −20 °C hingga +75 °C. Ekspansi mencakup CAN, RS232, TTS, dan GPIO, dengan konfigurasi SMS atau platform serta peningkatan FOTA.
Dukungan untuk Manajemen Armada dan Sistem Operasional
A12 menyediakan data posisi, sikap, waktu, dan perifer melalui tautan seluler. Logika dispatching, aturan geofence, pelaporan, dan optimasi berada di platform manajemen armada, bukan di terminal.
| Fungsi | Terminal penentuan posisi | Platform manajemen armada |
|---|---|---|
| Data posisi, arah, dan waktu | Menyediakan | mengonsumsi |
| Definisi dan aturan geofence | Tidak didefinisikan di sini | Dikonfigurasi dan dievaluasi |
| Keputusan pengiriman | Tidak dipentaskan | Dipertunjukkan |
| Catatan sejarah dan pelaporan | Pencatatan dan unggahan lokal | Arsip dan analisis jangka panjang |
Potensi aplikasi kendaraan pendukung darat bandara
Kategori di bawah ini menjelaskan di mana posisi yang akurat secara teknis relevan, bukan catatan penempatan tertentu.
Shuttle Penumpang dan Kendaraan Layanan
Shuttle menjalankan rute berulang antara terminal dan tempat penyimpanan jarak jauh. Data lokasi memungkinkan platform pengiriman membandingkan posisi aktual dengan yang dijadwalkan dan mendukung pemantauan kemajuan.
Kendaraan Penarikan Pesawat dan Penanganan Darat
Penarikan dan dorongan mundur melibatkan pergerakan yang presisi dan lambat dekat pesawat, di mana catatan posisi mendukung dokumentasi dan visibilitas alur kerja. A12 tidak bersertifikat sebagai sistem keselamatan penarikan pesawat; Penggunaan terkait keselamatan berada di bawah persetujuan operator sendiri.
Kendaraan Dukungan Bagasi dan Kargo
Traktor bagasi dan pengangkut barang terus bergerak antara terminal, stand, dan area layanan. Pelacakan menunjukkan waktu tinggal dan di mana peralatan tersedia saat tugas diberikan.
Kendaraan Perawatan dan Layanan Bandara
Unit tenaga darat, pengisian bahan bakar, de-icing, dan pemeliharaan bekerja sesuai jadwal mereka sendiri di lokasi yang tersebar. Data penentuan posisi mendukung manajemen rute, visibilitas respons, dan pencatatan otomatis cakupan area.
Otomasi Masa Depan dan Operasi Darat Otonom
Data penentuan posisi yang andal adalah salah satu komponen dari arsitektur otomasi dan jarang menjadi yang membatasi. Operasi apron otomatis juga bergantung pada kontrol kendaraan, deteksi rintangan, interlock keselamatan, pemetaan lokasi, komunikasi, perangkat lunak aplikasi, dan validasi operasional. A12 adalah terminal penentuan posisi, bukan sistem mengemudi otonom.
Bagaimana GNSS RTK Dapat Mendukung Koordinasi Armada Bandara
Data penentuan posisi dapat memberikan masukan penting untuk sistem manajemen armada yang lebih luas. Visibilitas lokasi memberikan gambaran armada terkini kepada dispatcher; catatan geofencing secara otomatis menempatkan okupansi, masuk zona, dan akses terbatas; riwayat rute mendukung peninjauan waktu pemulihan; Analisis pengiriman dan pemanfaatan membandingkan rencana dengan pergerakan aktual.
Hasil bisnis berasal dari sistem yang lengkap: logika perangkat lunak, prosedur, dan lingkungan penerapan semuanya berkontribusi, dan terminal menyediakan data daripada hasil.
Apa yang harus dikonfirmasi pembeli sebelum memilih terminal GNSS RTK?
Verifikasi hal berikut dengan pemasok daripada mengasumsikan dari nama produk.
- Persyaratan:Akurasi yang dibutuhkan, sumber koreksi dan ketersediaannya di lokasi, serta rasi bintang dan pita yang dibutuhkan proyek.
- Antena dan sikap:Kompatibilitas antena, posisi pemasangan dan panjang baseline, serta apakah output heading benar-benar diperlukan.
- Sensing:Apakah dukungan inersia diperlukan dan perilaku yang diharapkan selama gangguan sinyal.
- Pemasangan listrik:Rentang tegangan kendaraan, tarikan arus, perilaku daya cadangan, dan lingkungan listrik.
- Konektivitas dan antarmuka:Cakupan jaringan, protokol transmisi, port eksternal, penyimpanan, dan manajemen jarak jauh.
- Lingkungan dan siklus hidup:Peringkat perlindungan, rentang suhu, kompatibilitas platform, dukungan dan kontinuitas pasokan.
- Uji coba percontohan:Uji coba kendaraan representatif di area apron representatif sebelum peluncuran armada secara menyeluruh.
Pertimbangan Penerapan untuk Aplikasi GNSS RTK Bandara
Instalasi adalah awal dari proyek deployment, bukan seluruhnya. Penempatan antena menentukan seberapa luas langit yang dilihat penerima dan seberapa jauh multipath menjangkaunya, yang pada kendaraan dengan struktur logam besar sering menjadi keputusan paling berpengaruh. Cakupan koreksi, latensi, dan sinyal seluler apron harus diverifikasi di seluruh area operasi, tidak hanya di basis pemeliharaan.
Penerapan juga memerlukan integrasi listrik, pemasangan yang aman, akses layanan, pengujian lapangan di area representatif, integrasi dengan platform armada yang ada, dan validasi keselamatan dengan tim bandara terkait. Bandara biasanya menerapkan aturan spesifik lokasi pada peralatan kendaraan dan pengujian, sehingga koordinasi awal dengan operasi lebih murah daripada penyesuaian terlambat.
Mengapa Bekerja dengan JUMPSTAR untuk Solusi Posisi GNSS?
JUMPSTAR mengembangkan perangkat keras GNSS di seluruh modul, papan, antena, dan terminal yang dibutuhkan proyek penentuan posisi kendaraan, termasuk modul GNSS, papan OEM GNSS, antena GNSS, penerima RTK, dan sistem,Terminal pelacakan dan telematikadan kit evaluasi. Opsi antena meliputiantena kendaraan dan armada, yang penting karena pilihan dan penempatan antena memegang sebagian besar performa posisi dalam instalasi kendaraan.
Untuk proyek OEM dan integrasi, percakapan yang berguna adalah tentang persyaratan: akurasi apa yang dibutuhkan aplikasi, sumber koreksi apa yang akan digunakan, bagaimana data sikap akan dikonsumsi, dan antarmuka apa yang diharapkan oleh platform yang ada.
Kesimpulan
Operasi dukungan darat bandara menggabungkan area besar yang terhalang dengan berbagai jenis kendaraan dan beberapa tim dispatch, sehingga data lokasi yang akurat berguna sekaligus sulit diperoleh. GNSS RTK untuk kendaraan dukungan darat bandara dapat menyediakan data tersebut jika kondisi penerimaan dan koreksi memungkinkan, dan terminal seperti A12 menyediakan perangkat keras sisi kendaraan, termasuk dukungan arah, sikap, dan inersia jangka pendek.
Hasil masih bergantung pada pemasangan antena, ketersediaan koreksi, integrasi, dan pengujian lapangan. Data penentuan posisi adalah salah satu bagian dari sistem operasional lengkap, dan platform armada serta prosedur menentukan hasil bisnis. Tim yang mengevaluasi teknologi ini dapat meninjau spesifikasi A12 atau menghubungi JUMPSTAR untuk mendiskusikan kebutuhan mereka.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


