












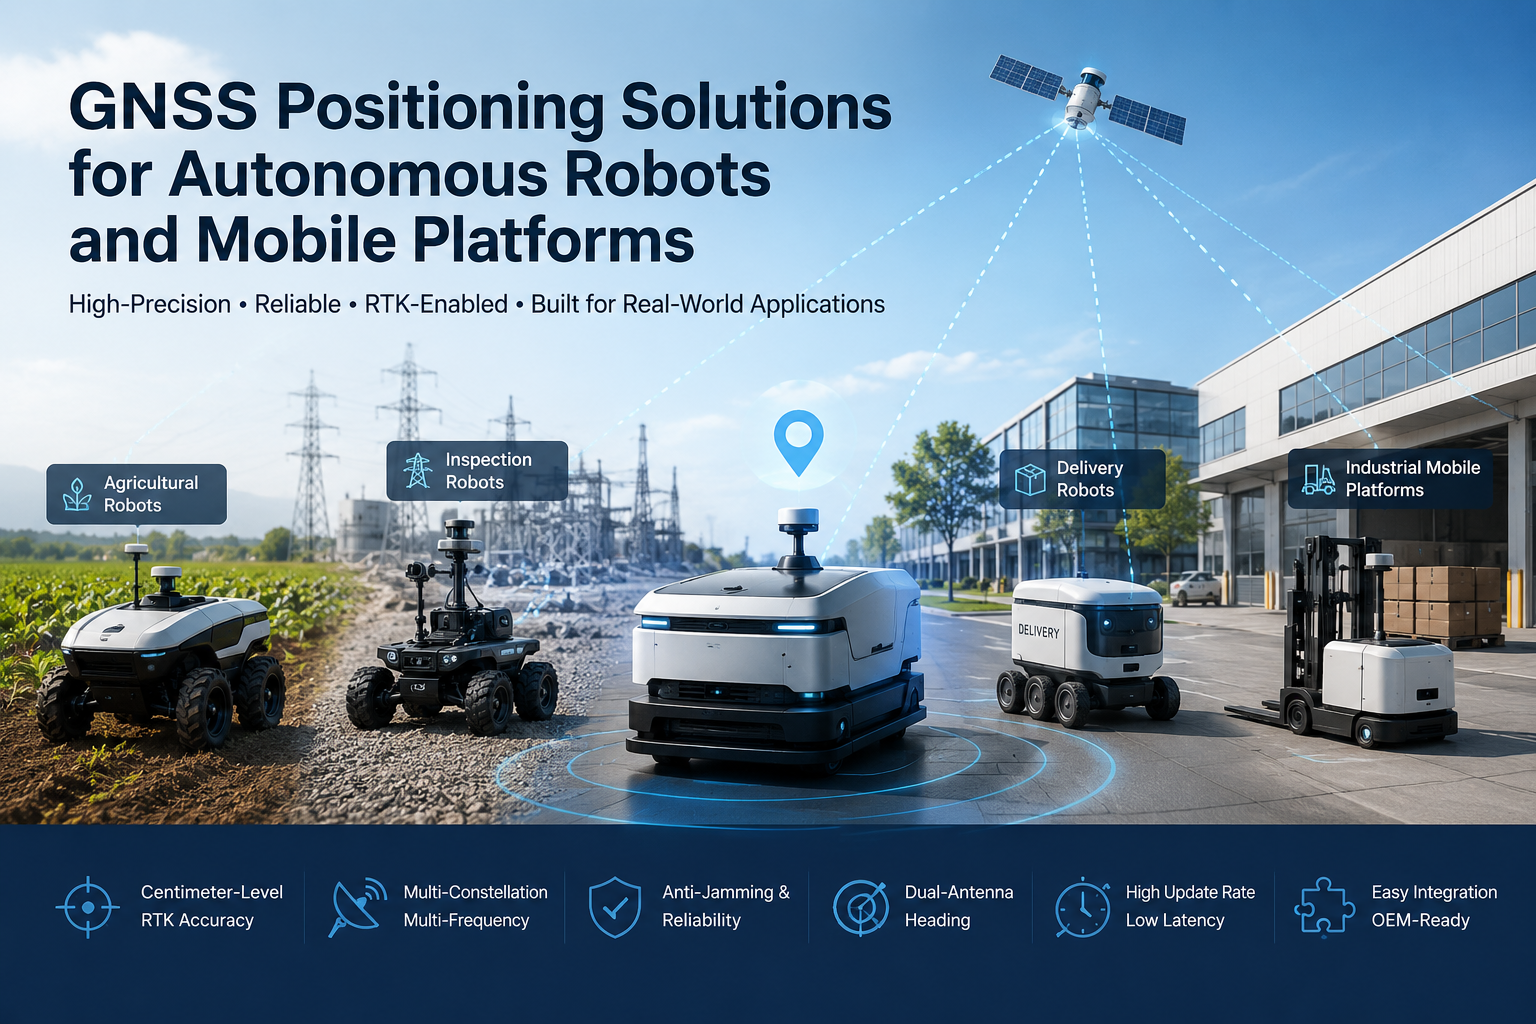
Robot otonom bergerak melampaui lingkungan dalam ruangan yang terkontrol ke aplikasi luar ruangan dan semi-luar ruangan: robot pertanian yang bekerja di berbagai ladang, robot inspeksi yang berpatroli di infrastruktur listrik dan pipa, robot pengiriman yang melayani kampus dan taman industri, kendaraan otonom, dan platform bergerak industri yang beroperasi di fasilitas luar ruangan besar. Begitu robot bergerak melewati ruang kerja tetap, sistem harus terus menjawab tiga pertanyaan: Di mana saya? Ke mana aku pergi? Bagaimana saya harus pindah ke sana?
Penentuan posisi GNSS untuk robot otonom memberikan referensi geografis mutlak yang menjadi jangkar seluruh sistem navigasi. Penerima GNSS memberi tahu robot pengendali posisi platform dalam koordinat global, dan ketika aplikasi membutuhkan lebih banyak, RTK menambahkan penentuan posisi setingkat sentimeter — asalkan data koreksi dan visibilitas langit yang sesuai tersedia. Artikel ini menjelaskan bagaimana GNSS dan RTK cocok dalam sistem robot otonom, di mana mereka memberikan nilai paling besar, bagaimana mereka bergabung dengan IMU dan sensor lainnya, serta apa yang harus dievaluasi oleh OEM saat memilih modul GNSS untuk platform mobile.
Mengapa Penempatan Posisi Sangat Penting untuk Robot Otonom
Penentuan posisi yang andal adalah fondasi yang menjadi dasar robot otonom luar ruangan. Pertimbangkan untuk apa data posisi robot membutuhkan kontroler:
- Estimasi posisi yang akurat— robot perlu mengetahui posisi real-time sebelum dapat merencanakan gerakan selanjutnya.
- Mengikuti rute— panduan, penyemprotan, pemotongan, dan inspeksi semuanya mengharuskan robot tetap pada jalur yang direncanakan daripada mengembara.
- Navigasi yang dapat diulang— untuk inspeksi, pertanian, dan logistik, rute yang sama dilakukan berulang kali, dan setiap rute harus selaras dengan rute sebelumnya.
- Geofencing dan manajemen area— Data posisi memungkinkan sistem memastikan robot berada di dalam area operasi yang diizinkan dan merespons jika tidak.
- Koordinasi armada— ketika beberapa platform mobile bekerja di situs yang sama, informasi posisi yang dibagi dan dapat diandalkan membantu mereka mengurangi konflik rute dan mengoordinasikan cakupan.
Penting untuk sangat tepat tentang apa yang dapat dan tidak bisa dilakukan GNSS. Operasi dalam ruangan, kanopi yang padat, dan hambatan parah dapat merusak atau menghilangkan sinyal sepenuhnya, itulah sebabnya sistem robot produksi menggabungkan GNSS dengan sensor lain. Namun untuk platform luar ruangan, GNSS tetap menjadi sumber referensi posisi yang absolut dan bebas drift yang paling praktis, dan peran itu sulit digantikan dengan satu sensor alternatif saja.
Bagaimana GNSS Mendukung Platform Mobile Otonom
Dalam sistem robot pada umumnya, perangkat keras GNSS berfungsi sebagai satu input ke tumpukan navigasi. Antena menerima sinyal satelit, penerima atau modul memprosesnya dan mengeluarkan data posisi serta kecepatan, robot pengendali mengonsumsi data tersebut, dan sistem navigasi menggunakannya untuk perencanaan jalur dan kontrol gerak. Penerima dapat memberikan beberapa jenis informasi:
- Posisi— koordinat absolut dalam lintang, bujur, dan ketinggian.
- kecepatan— berasal dari pergeseran Doppler sinyal, seringkali lebih akurat dan memiliki latensi lebih rendah daripada membedakan posisi berturut-turut.
- Waktu— Penerima GNSS menghasilkan waktu yang presisi yang dapat menyinkronkan subsistem dan pencatatan data.
- Judul— dengan kemampuan dua antena atau kompas terintegrasi, penerima juga dapat melaporkan orientasi platform.
Pengendali robot menggabungkan data ini dengan input lain — odometri roda, IMU, kamera, LiDAR — untuk membangun estimasi posisi yang menggerakkan aktuator. GNSS adalah komponen yang menjaga estimasi itu tetap terhubung ke dunia nyata dalam jarak jauh dan jam operasi yang panjang, tanpa drift yang dikumpulkan oleh sensor dead-reckoning murni.
RTK GNSS untuk Navigasi Robot Presisi Tinggi
GNSS standar memberikan akurasi tingkat meter, yang cukup baik untuk navigasi sederhana tetapi tidak untuk operasi yang harus dapat diulang hingga sentimeter. RTK — Real-Time Kinematic — menutup kesenjangan tersebut. Penerima RTK menggunakan pengukuran fase pembawa serta koreksi waktu nyata dari stasiun basis atau layanan jaringan, dan ketika mencapai solusi tetap, ia melaporkan posisi pada akurasi setingkat sentimeter.
Nilai RTK untuk robot bukanlah angka akurasi utama; Itulah yang dimungkinkan oleh akurasi tersebut dalam praktik: penempatan setingkat sentimeter menggantikan meter, peningkatan pengulangan sehingga baris, rute, dan operan kerja konsisten diulang ulang satu demi satu lari, serta pengurangan kesalahan posisi sehingga drift dan bias yang membuat navigasi di tingkat meter tidak dapat digunakan untuk pekerjaan presisi sebagian besar dihilangkan.
RTK setingkat sentimeter paling penting di mana alat dan keputusan robot bergantung pada posisi tepat: robot pertanian presisi yang harus menjaga peralatan tetap sejajar dengan baris tanaman, robot inspeksi yang harus mengunjungi kembali lokasi aset atau cacat yang sama, peralatan luar ruangan otonom yang melakukan tugas terkontrol, dan platform bergerak presisi tinggi yang beroperasi dekat infrastruktur tetap. Untuk perbandingan dengan alternatif pasca-pemrosesan, lihat panduan kami tentangMetode koreksi RTK vs. PPK.
Posisi GNSS untuk Robot Otonom di Berbagai Platform
Teknologi penentuan posisi yang sama mengambil bentuk berbeda tergantung pada platform dan misi:
Robot Pertanian
Robot lapangan membutuhkan navigasi otonom yang tetap sejajar dengan baris dan batas, serta rute yang dapat diulang sepanjang musim. Penentuan posisi RTK adalah pilihan standar di sini karena lingkungan operasinya terbuka dan repeatabilitas setingkat sentimeter langsung diterjemahkan ke dalam operasi lapangan yang lebih konsisten.
Robot Inspeksi
Platform inspeksi berpatroli pada infrastruktur listrik, pipa, dan aset luar ruangan di sepanjang rute yang telah ditentukan dan harus kembali ke titik yang sama untuk membandingkan kondisi dari waktu ke waktu. Pemantauan berbasis rute bergantung pada robot yang mengetahui, dalam hitungan sentimeter, di mana posisi saat setiap pengukuran dilakukan.
Robot Pengiriman dan Layanan
Robot pengiriman luar ruangan, platform logistik kampus, dan sistem transportasi taman industri menempuh jarak lebih jauh melalui trotoar dan jalan internal. Posisi absolut yang andal menjaga robot tetap pada rute yang direncanakan antar waypoint dan memberikan redundansi yang memungkinkan tumpukan navigasi pulih dari kesalahan sensor lokal.
Platform Mobile Industri
Gudang, lokasi konstruksi, pelabuhan, dan lokasi pertambangan menampung peralatan bergerak besar yang beroperasi di lingkungan terbuka namun keras. Penerima GNSS pada platform ini mendukung penempatan mesin, manajemen rute, dan kesadaran lokasi, serta membutuhkan ketangguhan untuk tetap bekerja di bawah getaran, debu, dan suhu ekstrem.
GNSS + IMU dan Sensor Fusion untuk Navigasi Robot yang Andal
Sistem navigasi robot produksi jarang bergantung pada satu sensor saja, dan GNSS tidak terkecuali. Dalam praktiknya, GNSS bekerja bersama IMU yang menyediakan gerakan dan sikap dalam interval pendek, odometri roda yang melaporkan gerakan kendaraan sendiri di antara perbaikan, dan kamera atau LiDAR yang memberikan robot pandangan lokal terhadap sekitarnya.
Setiap sensor memiliki kelebihan dan kekurangan. GNSS memberikan referensi posisi absolut yang tidak mengalir, tetapi dapat terputus atau terdegradasi. IMU mengisi celah-celah itu untuk waktu singkat tapi akan bergeser seiring waktu. Odometri bersifat mandiri tetapi mengumpulkan kesalahan. Vision dan LiDAR unggul secara lokal tetapi kesulitan dengan posisi jangka panjang dan jangkar global. Fusi sensor menggabungkan masukan ini sehingga estimasi posisi dan arah robot lebih akurat dan tangguh daripada yang bisa diberikan oleh satu sensor saja. Untuk tinjauan lebih mendalam tentang fusi dalam kondisi yang ditolak GNSS, lihatperan IMU dan fusi sensor dalam lingkungan yang ditolak GNSS.
Mengapa Heading Dual-Antenna Penting untuk Robot Otonom
Robot yang bergerak di luar harus tahu tidak hanya di mana ia berada tetapi juga ke arah mana ia menghadap. GNSS single-antenna melaporkan posisi, dan arah harus berasal dari tempat lain — biasanya kompas atau IMU. Kompas mengukur medan magnet Bumi, yang dapat diandalkan di area terbuka tetapi dapat terganggu oleh struktur logam, motor listrik, dan sumber gangguan magnetik lain yang umum pada platform robot.
GNSS dual-antena menyelesaikan hal ini secara berbeda: dengan mengukur perbedaan fase antara dua antena yang dipasang pada jarak yang diketahui, penerima menghitung orientasi platform langsung dari sinyal satelit. Karena tidak bergantung pada pengukuran magnetik, produk ini dapat memberikan referensi heading yang lebih stabil dalam lingkungan yang kompleks secara elektromagnetik. Di mana penerima mendukungnya, geometri antena ganda yang sama juga dapat mengeluarkan pitch dan roll.
Hal ini penting bagi kendaraan otonom, robot bergerak, dan mesin pertanian yang loop kontrolnya bergantung pada orientasi yang akurat — misalnya, menjaga alat tetap sejajar, atau mengemudikan kendaraan di garis lurus saat bergetar. GNSS dual-antenna bukanlah pengganti IMU; Itu melengkapinya. Banyak sistem menggunakan heading GNSS bersama dengan IMU, dengan heading GNSS berfungsi sebagai referensi stabil yang menjaga estimasi sikap fused agar tidak bergeser.
Tantangan GNSS di Lingkungan Robot Dunia Nyata
Lingkungan robot nyata jarang ideal untuk GNSS. Memahami mode kegagalan membantu OEM menentukan perangkat keras yang tepat:
- Penyumbatan sinyal— bangunan, pohon, dan jembatan dapat menyembunyikan satelit dan mengurangi jumlah sinyal yang dapat digunakan.
- multipath— sinyal yang dipantulkan dari bangunan dan struktur logam tiba di antena setelah sinyal langsung, sehingga merusak pengukuran.
- Gangguan elektromagnetik— peralatan industri, motor, dan elektronik daya dapat menyuntikkan kebisingan ke lingkungan RF.
- Gerakan dinamis— gerakan cepat dan getaran memberikan tuntutan lebih tinggi pada loop pelacakan penerima dan kecepatan pembaruan.
- Kondisi perkotaan dan semi-luar ruangan— ngarai perkotaan menggabungkan visibilitas langit sebagian dengan sinyal yang dipantulkan, dan area yang sebagian terlindung berada di antara langit terbuka penuh dan operasi dalam ruangan.
Respons teknik terhadap tantangan ini sudah mapan: penerimaan multi-konstelasi dan multi-frekuensi untuk memaksimalkan satelit yang dapat digunakan (lihat artikel kami tentangpita frekuensi GNSS multi-konstelasi dan L1/L2/L5), teknik penyaringan front-end dan anti-gamming untuk menahan gangguan, algoritma mitigasi multipath untuk menolak sinyal yang dipantulkan, tingkat pembaruan tinggi dan latensi rendah untuk mengikuti dinamika, serta fusi sensor untuk menjembatani celah di mana GNSS saja tidak dapat memberikan hasil.
Apa yang harus dicari OEM dalam solusi GNSS?
Memilih modul atau penerima GNSS berarti mencocokkan teknologi dengan misi. Kriteria evaluasi yang paling penting:
- Akurasi posisi— pilih kelas akurasi yang benar-benar dibutuhkan aplikasi: tingkat meter untuk navigasi dasar, sub-meter jika lebih ketat, atau RTK tingkat sentimeter untuk kerja presisi.
- Update rate— platform yang bergerak cepat membutuhkan tingkat output yang lebih tinggi sehingga pengendali selalu memiliki posisi baru; Kecepatan 10 Hz ke atas umum digunakan dalam robotika dinamis, dan kebutuhan pastinya bergantung pada spesifikasi produk yang sebenarnya.
- Latensi— jeda antara posisi diukur dan disampaikan kepada pengendali; Latensi rendah penting untuk loop kontrol waktu nyata.
- Kemampuan heading— jika robot membutuhkan orientasi, pertimbangkan penerima atau modul dengan penyangga heading dua antena, dan evaluasi akurasi heading bersama dengan panjang baseline antena.
- Rasi bintang GNSS— memeriksa dukungan untuk GPS, BDS, GLONASS, Galileo, QZSS, NavIC, dan SBAS sesuai ketersediaan pada produk; Lebih banyak rasi bintang berarti lebih banyak redundansi.
- Dukungan frekuensi— frekuensi tunggal lebih sederhana, frekuensi ganda meningkatkan keandalan RTK, dan frekuensi ganda menambah kekuatan; bandingkan cakupan L1, L2, dan L5.
- Antarmuka— mencocokkan antarmuka listrik (UART, CAN, I2C, USB, Ethernet) dengan bus yang tersedia pada pengontrol robot.
- Ukuran dan kekuatan— untuk platform mobile kecil, dimensi, berat, dan konsumsi daya adalah kendala desain tingkat pertama.
- Keandalan lingkungan— robot luar ruangan menghadapi suhu ekstrem, getaran, guncangan, debu, dan kelembapan; Konfirmasi rentang operasi produk dan perlindungan untuk lingkungan yang diinginkan.
Jawaban yang tepat tergantung pada profil misi robot, dan spesifikasinya harus divalidasi di lingkungan operasi aktual — lapangan terbuka, garis pohon, halaman pelabuhan, atau lokasi industri berperilaku sangat berbeda.
Solusi GNSS JUMPSTAR untuk Robot Otonom
JUMPSTAR menyediakan modul GNSS, penerima RTK, papan OEM, terminal penentuan, dan solusi GNSS terkait untuk aplikasi penentuan posisi presisi tinggi, dengan rangkaian produk yang dirancang untuk integrasi OEM daripada penggunaan laboratorium. Tiga produknya langsung sesuai dengan kebutuhan pembuat robot otonom dan platform mobile:
TheJS-RK43-3adalah modul penentuan posisi GNSS presisi tinggi dual-band (L1+L5) yang cocok untuk platform robot embedded dan UAV yang kompak. Antena terintegrasi, 200 saluran kecepatan tinggi, dan performa RTK setingkat sentimeter (horizontal 1,0 cm + 1 ppm) hadir dalam paket sekitar Φ48 × 43,2 × 37 mm dengan berat di bawah 23,2 g, dengan arus operasi rata-rata 58 mA pada 5,0 V. Untuk platform kecil yang ukuran dan daya terbatas, perangkat ini dapat diintegrasikan ke dalam sistem robot, peralatan pertanian, dan navigasi UAV, serta mendukung operasi rover dan stasiun basis.
Di mana robot harus mengetahui orientasi serta posisinya, makaJS-SK43H-AHadalah modul antena pintar RTK multi-band yang kompak. Perangkat ini melacak 789 saluran perangkat keras, mencapai akurasi RTK sebesar 0,6 cm + 0,5 ppm, dan desain antena ganda memberikan heading ultra-short-baseline hingga 0,03°. Latensi sinyal di bawah 10 ms (99,9%) cocok untuk platform dinamis tinggi, dan teknologi mitigasi interferensi dan spoofing AIM+, LOCK+, IONO+, serta APME+ membantu menjaga posisi stabil di lingkungan elektromagnetik yang kompleks.
Untuk platform dinamis tinggi yang membutuhkan pembaruan posisi tercepat,JS-X6Sadalah penerima GNSS multi-band dan multi-konstelasi dengan 448 saluran perangkat keras dan laju pembaruan 100 Hz dengan latensi di bawah 10 ms. Tersedia dalam versi single-antenna (positioning) dan dual-antenna (positioning plus heading dan attitude), serta menggabungkan perlindungan interferensi AIM+, LOCK+, APME+, IONO+, dan RAIM+ dengan antarmuka yang kaya — tiga UART, Type-C USB, dan satu port Ethernet — serta kompatibilitas dengan autopilot open-source mainstream.
Rangkaian lengkap modul, penerima, dan antena JUMPSTAR dapat dijelajahi diHalaman produk JUMPSTAR.
Merancang Sistem Penentuan Posisi GNSS untuk Robot Otonom
Penerima atau modul GNSS adalah satu mata rantai dalam rantai yang lebih besar, dan sistem ini hanya berfungsi sebaik mata rantai terlemahnya. Sistem penentuan posisi lengkap berbasis GNSS untuk platform robot biasanya mencakup:
- Penerima atau modul GNSS— mesin penentuan posisi yang menghasilkan posisi, kecepatan, dan opsional arah arah.
- Antena GNSS— dipilih untuk pita frekuensi dan lingkungan multipath; Penempatan antena di platform sama pentingnya dengan penerima.
- Data koreksi RTK— stasiun dasar atau layanan jaringan yang memberikan koreksi RTCM ketika akurasi setingkat sentimeter diperlukan.
- Pengendali robot— komputer yang mengonsumsi data posisi dan menjalankan logika navigasi.
- Fusi sensor— menggabungkan GNSS dengan IMU, odometri, dan sensor lain untuk kontinuitas dan ketahanan.
- Navigasi dan kontrol gerak— algoritma yang mengubah posisi dan arah sekering menjadi perintah kemudi dan penggerak.
Kinerja nyata sistem ini bergantung pada lebih dari sekadar spesifikasi penerima: pemasangan antena dan pandangan langit, kualitas data koreksi, visibilitas satelit, lingkungan RF, arsitektur kontroler, algoritma fusi, dan tumpukan perangkat lunak semuanya berkontribusi. OEM yang memperlakukan subsistem GNSS sebagai bagian rekayasa dari robot — ditentukan, diintegrasikan, dan divalidasi bersama antena, koreksi, dan perangkat lunak — mendapatkan navigasi yang jauh lebih andal dibandingkan yang memasang penerima ke sasis di akhir desain.
Kesimpulan
GNSS menyediakan referensi penentuan posisi absolut yang penting untuk robot otonom dan platform mobile, dan penempatan GNSS untuk robot otonom telah menjadi keputusan teknologi inti bagi OEM yang membangun platform luar ruangan. RTK semakin meningkatkan akurasi hingga tingkat sentimeter untuk aplikasi yang membutuhkan navigasi yang presisi dan dapat diulang. Tergantung pada platformnya, pilihan yang tepat mungkin modul GNSS kompak untuk integrasi embedded, penerima RTK untuk pekerjaan setingkat sentimeter, solusi antena ganda di mana heading penting, penerima dengan kecepatan pembaruan tinggi untuk kontrol dinamis, atau sistem multi-frekuensi untuk ketahanan maksimal di lingkungan sulit.
Ke arah mana pun aplikasi berjalan, jalur praktisnya tetap sama: menentukan anggaran posisi dari misi, memvalidasi teknologi di lingkungan nyata, dan mengintegrasikan subsistem GNSS sebagai bagian yang dirancang dari robot, bukan sekadar pemikiran tambahan.
Membangun robot otonom atau platform mobile?
JUMPSTAR menyediakan modul GNSS, penerima RTK, dan solusi penentuan posisi yang dirancang untuk integrasi OEM di seluruh robot otonom, platform mobile, UAV, dan aplikasi presisi tinggi.
Hubungi JUMPSTAR untuk mendiskusikan kebutuhan GNSS Anda.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


