












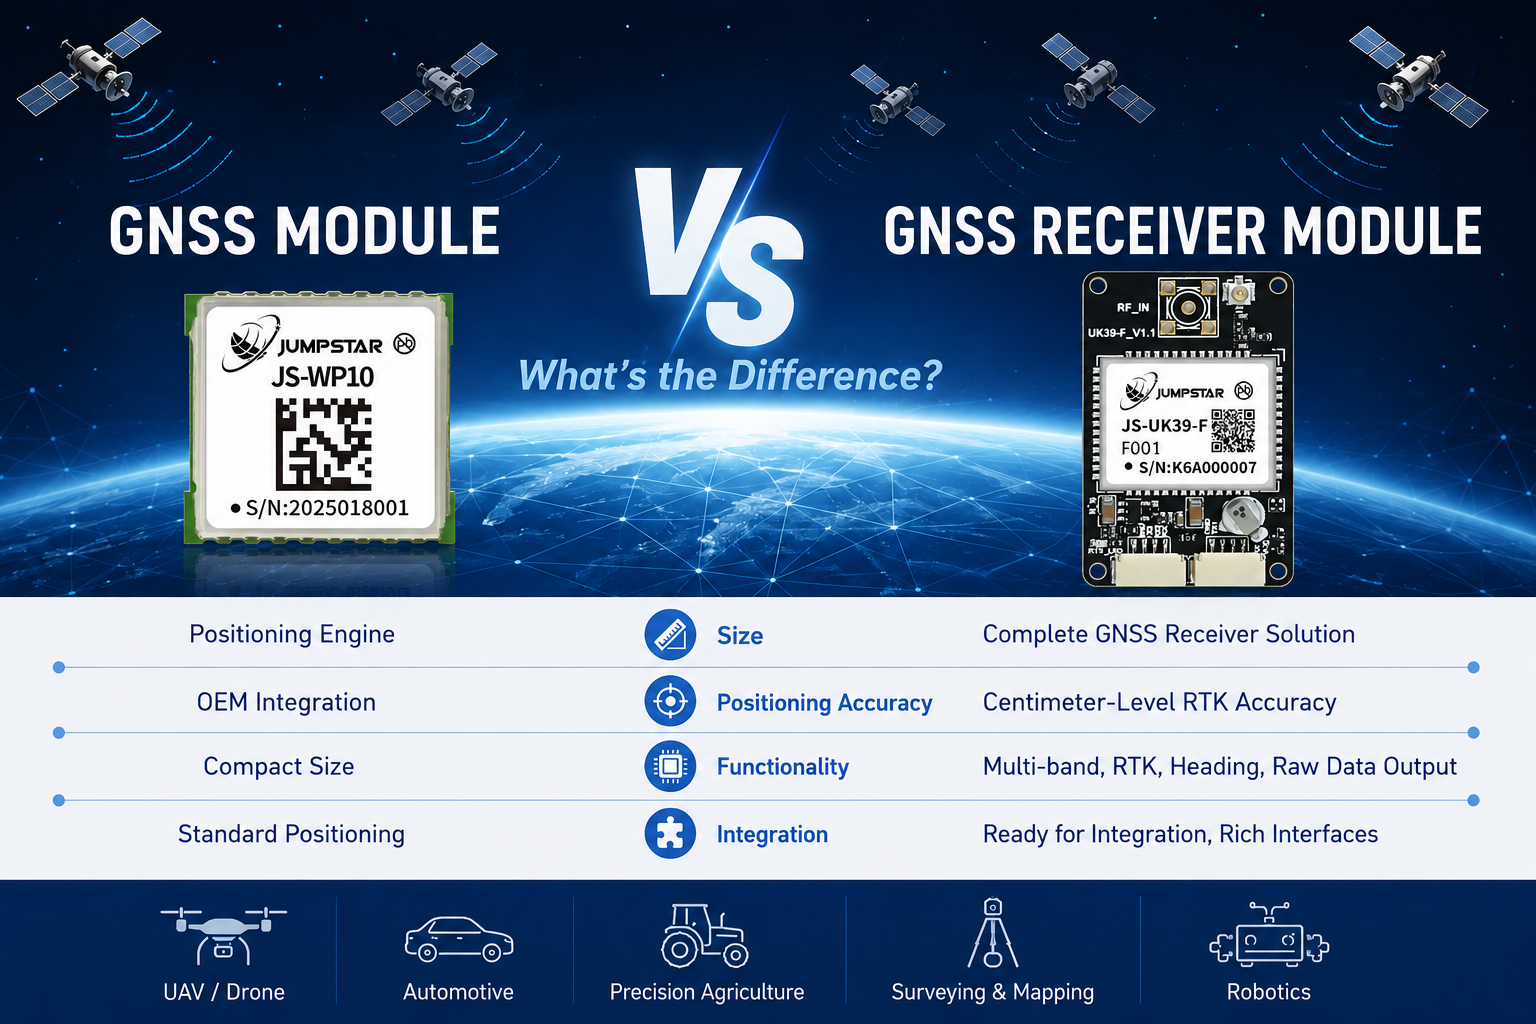
Ketika insinyur OEM dan integrator sistem mulai mengevaluasi perangkat keras penentuan posisi GNSS untuk produk mereka, salah satu pertanyaan pertama yang mereka temui adalah: apakah saya harus menggunakan modul GNSS, atau saya perlu modul penerima GNSS? Istilah-istilah tersebut terdengar mirip, dan banyak pemasok menggunakannya secara bergantian, tetapi keduanya mewakili tingkat integrasi perangkat keras, kemampuan pemrosesan sinyal, dan kinerja posisi yang sangat berbeda.
Memilih solusi yang salah bisa berarti melakukan rekayasa berlebihan pada perangkat pelacak sederhana dengan perangkat keras RTK yang tidak perlu, atau lebih buruk, merancang sistem otonom presisi di sekitar modul GNSS dasar yang tidak dapat memberikan akurasi yang dibutuhkan aplikasi. Keputusan ini memengaruhi lebih dari sekadar daftar materi. Ini membentuk desain perangkat keras, upaya firmware, anggaran daya, biaya produk, dan pada akhirnya waktu Anda ke pasar.
Artikel ini mengambil pengalaman integrasi dunia nyata untuk menjelaskan apa yang membedakan sebuahModul GNSSdari sebuahModul penerima GNSS, ketika sebuahModul penerima RTK GNSSmenjadi perlu, dan bagaimana menentukan tingkat perangkat keras penempatan yang sesuai dengan aplikasi Anda. Kami akan menggunakan contoh produk konkret dariJUMPSTAR GNSSuntuk membumikan setiap konsep pada perangkat keras nyata, tetapi kerangka keputusan berlaku terlepas dari pemasok mana yang akhirnya Anda pilih.
Apa itu modul GNSS?
AModul GNSSadalah komponen penentuan posisi yang ringkas dan terintegrasi yang dirancang untuk ditanamkan langsung ke dalam produk OEM. Bayangkan seperti mesin navigasi satelit mandiri pada PCB kecil. Perangkat ini mencakup chipset GNSS, front-end RF, dan komponen pasif yang diperlukan yang dipasang pada satu papan, siap untuk disolder ke PCB utama sistem host atau terhubung melalui antarmuka standar.
Karakteristik Kunci Modul GNSS
- Bentuk yang ringkas— biasanya berukuran di bawah 15mm × 15mm, modul-modul ini memakan ruang papan minimal dan mudah dimasukkan ke dalam desain yang terbatas ruang.
- Konsumsi daya rendah— dioptimalkan untuk operasi berbasis baterai, dengan arus yang biasanya diambil dalam puluhan miliampere selama pelacakan kontinu.
- Penerimaan satu band— sebagian besar modul GNSS tertanam beroperasi pada pita L1, memberikan akurasi posisi 2–3 meter dalam kondisi langit terbuka.
- Siap integrasi OEM— antarmuka komunikasi standar seperti UART, I²C, atau SPI memungkinkan koneksi langsung ke mikrokontroler host.
- Dukungan semua rasi bintang— modul modern melacak GPS, GLONASS, BeiDou, dan Galileo secara bersamaan, meningkatkan keandalan perbaikan dan waktu untuk perbaikan pertama.
Modul GNSS membutuhkan antena eksternal yang terhubung melalui pad input RF atau konektor U.FL. Sistem host bertanggung jawab atas manajemen daya, parsing data (NMEA atau protokol biner), dan pemrosesan data posisi di tingkat aplikasi. Modul ini sendiri menangani akuisisi, pelacakan, dan komputasi posisi satelit secara internal.
Contoh: Modul GNSS Tertanam JUMPSTAR JS-WP10
JS-WP10 menggambarkan seperti apa modul GNSS embedded yang biasa dilakukan dalam praktik. Dengan ukuran hanya 10,5 × 9,7 mm, perangkat ini memberikan posisi presisi standar pada kecepatan pembaruan 5 Hz dengan 210 saluran akuisisi dan pelacakan. Perangkat ini mendukung penerimaan bersamaan di keempat rasi bintang utama pada pita L1, mencapai akurasi posisi otonom sekitar 2,0 meter.
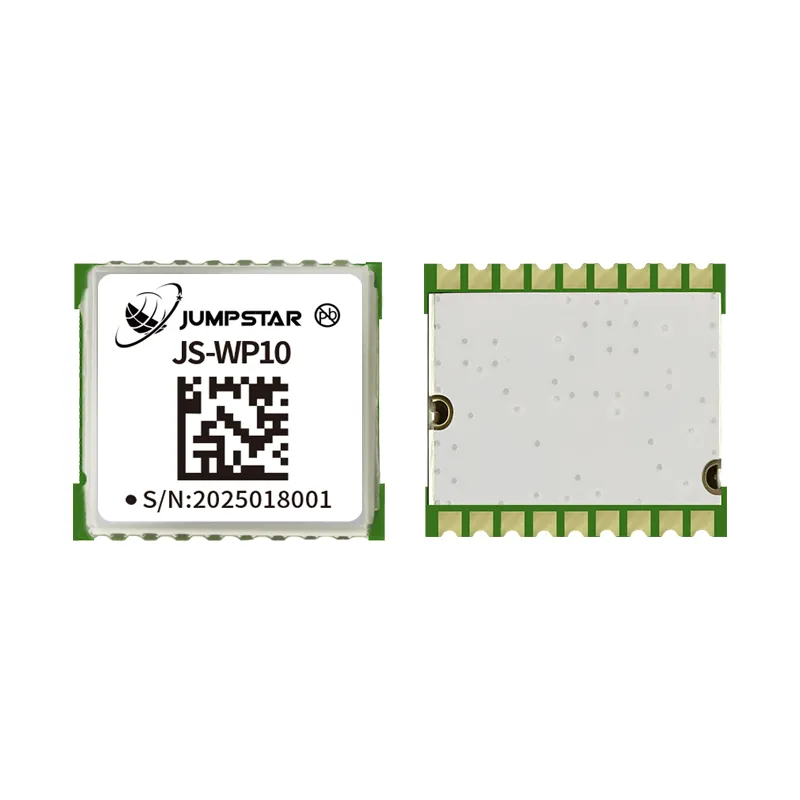
Modul GNSS Tertanam JS-WP10
Modul GNSS L1 presisi standar dengan 210 saluran, kecepatan pembaruan 5 Hz, dan penerimaan bersamaan dari semua konstelasi. Bentuk kompak 10,5 × 9,7 mm yang dirancang untuk integrasi OEM langsung ke dalam drone, perangkat IoT, dan elektronik konsumen.
Lihat Detail Produk →Seorang insinyur yang mengintegrasikan JS-WP10 hanya perlu menyediakan antena, catu daya 3,3V yang stabil, dan koneksi UART ke MCU host. Kalimat NMEA tiba pada laju baud yang dikonfigurasi, dan firmware host mengurai lintang, bujur, ketinggian, dan kecepatan. Upaya integrasi diukur dalam hari, bukan minggu. Kesederhanaan ini membuat modul GNSS tertanam menjadi pilihan default untuk aplikasi yang membutuhkan posisi yang andal tanpa kompleksitas pemrosesan koreksi presisi tinggi.
Apa itu modul penerima GNSS?
AModul penerima GNSS— khususnyaModul penerima RTK GNSS— merupakan langkah signifikan dalam integrasi perangkat keras, kemampuan pemrosesan sinyal, dan akurasi penentuan. Sementara modul GNSS dasar menyediakan posisi otonom dalam kisaran 2–3 meter, modul penerima RTK GNSS memberikan akurasi setingkat sentimeter dengan menerapkan koreksi kinematik real-time pada pengukuran fase pembawa.
Apa yang Membedakan Modul Penerima RTK GNSS?
Modul penerima RTK GNSS dibangun di atas fondasi modul GNSS standar namun menambahkan beberapa kemampuan penting yang memungkinkan penempatan presisi tinggi:
- Penerimaan multi-frekuensi— alih-alih hanya L1, modul-modul ini melacak sinyal L1/L2 (dan kadang-kadang L5) secara bersamaan. Operasi dua frekuensi memungkinkan modul menghitung dan mengkompensasi delay ionosfer, yang merupakan sumber terbesar kesalahan posisi GNSS.
- Pelacakan fase pembawa— di luar pengukuran pseudorange (fase kode), modul RTK melacak fase gelombang pembawa sinyal GNSS. Ini memberikan pengukuran jarak yang jauh lebih presisi, yang sangat penting untuk penentuan posisi setinggi sentimeter.
- Pemrosesan koreksi RTCM— modul menerima data koreksi format RTCM dari stasiun basis atau jaringan NTRIP dan menerapkan koreksi diferensial waktu nyata untuk menyelesaikan ambiguitas bilangan bulat dalam pengukuran fase pembawa.
- Operasi dual-mode Base/Rover— banyak modul penerima RTK dapat dikonfigurasi sebagai stasiun basis (mengirimkan koreksi) atau rover (menerima dan menerapkan koreksi), memberikan fleksibilitas penerapan.
- Jumlah saluran yang lebih tinggi— saluran pencarian dan pelacakan khusus menangani beban komputasi tambahan dari pemrosesan sinyal multi-frekuensi dan multi-konstelasi.
Contoh: Modul Penerima GNSS JUMPSTAR JS-UK39-F RTK GNSS
JS-UK39-F menunjukkan apa yang diberikan oleh modul penerima RTK GNSS kelas produksi. Stasiun ini beroperasi pada frekuensi L1 dan L2 di seluruh rasi bintang GPS, GLONASS, BeiDou, dan Galileo, dengan 192 saluran pencarian dan 60 saluran pelacakan khusus. Akurasi posisi RTK mencapai 1 cm + 1 ppm secara horizontal, dengan tingkat pembaruan hingga 25 Hz. Sensitivitas dapat mencapai -167 dBm untuk pelacakan, memungkinkan performa yang andal di lingkungan yang menantang di mana modul standar akan kehilangan kunci.

Modul Penerima GNSS JS-UK39-F RTK
Modul penentuan posisi RTK setingkat sentimeter dengan dukungan dual-frekuensi L1/L2, 192 saluran pencarian + 60 saluran pelacakan, sensitivitas pelacakan -167 dBm, laju pembaruan 25 Hz, dan operasi dual-mode Base/Rover. Dirancang untuk navigasi UAV, pertanian presisi, survei, dan sistem otonom.
Lihat Detail Produk →Mengintegrasikan JS-UK39-F membutuhkan upaya desain lebih besar dibandingkan modul dasar. Insinyur harus menangani aliran data koreksi (biasanya tiba melalui tautan komunikasi terpisah seperti radio 4G atau UHF), menerapkan parsing dan forwarding RTCM ke modul, serta mengelola konfigurasi modul untuk operasi basis atau rover. Hadiah dari kompleksitas tambahan ini adalah akurasi posisi dua orde besaran yang lebih baik: sentimeter daripada meter. Untuk aplikasi di mana presisi posisi secara langsung menentukan nilai produk — panduan mesin otonom, pengukuran tingkat survei, jalur penerbangan UAV presisi — pertukaran ini tidak hanya dapat dibenarkan; Ini sangat penting.
Modul GNSS vs Modul Penerima GNSS: Perbedaan Utama
Tabel di bawah ini merangkum perbedaan rekayasa kritis antara modul GNSS standar dan modul penerima RTK GNSS. Gunakan ini sebagai referensi cepat saat mengevaluasi perangkat keras untuk desain baru.
| Parameter | Modul GNSS | Modul Penerima RTK GNSS |
|---|---|---|
| Integrasi Perangkat Keras | Chipset + RF front-end pada satu papan satu; host MCU menangani logika aplikasi | Mesin GNSS penuh dengan RF multi-band, pemrosesan RTK, dan penanganan data koreksi di dalam |
| Akurasi Posisi | 2–3 meter (otonom) | 1 cm + 1 ppm (RTK tetap) |
| Dukungan Frekuensi | Hanya L1 (single-band) | L1/L2 dual-frekuensi; beberapa mendukung L5 |
| Kemampuan RTK | Tidak tersedia | Ya— input koreksi RTCM, pelacakan fase pembawa, resolusi ambiguitas |
| Data Koreksi | Tidak diperlukan | RTCM dari stasiun dasar atau caster NTRIP diperlukan untuk operasi RTK |
| Jumlah Saluran | ~200 pencarian + pelacakan digabungkan | 192+ saluran pencarian plus 60+ saluran pelacakan khusus |
| Sensitivitas | Biasanya pelacakan -165 hingga -162 dBm | -167 dBm sensitivitas pelacakan; akuisisi sinyal yang lebih baik di lingkungan sinyal lemah |
| Update Rate | 1–10 Hz tipikal | Hingga 25 Hz; mendukung aplikasi dinamis tinggi |
| Base/Rover Mode | Tidak didukung | Ya— dapat dikonfigurasi sebagai stasiun basis atau rover |
| Kompleksitas Pengembangan | rendah— antena + daya + UART; Output NMEA siap digunakan | Sedang hingga Tinggi— penanganan data koreksi, protokol RTCM, manajemen konfigurasi diperlukan |
| konsumsi daya | Tipikal 30–80 mW | Standar 200–500 mW (pemrosesan tambahan dan rantai RF ganda) |
| Aplikasi Khas | Pelacakan aset, sensor IoT, drone konsumen, perangkat wearable | Peralatan survei, kendaraan otonom, pertanian presisi, navigasi UAV, robotika |
| Biaya | Biaya BOM rendah — minimal dan upaya integrasi | Lebih tinggi — mencerminkan perangkat keras, firmware, dan performa tambahan |
Poin Utama
Jika aplikasi Anda membutuhkan akurasi lebih dari 1 meter, hampir pasti Anda sedang melihat modul penerima RTK GNSS. Modul GNSS standar secara fisik tidak dapat mencapai tingkat presisi ini, terlepas dari kualitas antena atau optimasi firmware.
Modul GNSS vs RTK Modul Penerima GNSS: Perbedaan Arsitektur Perangkat Keras
Memahami perbedaan arsitektur antara kedua solusi ini membantu insinyur merencanakan desain sistem mereka dengan lebih efektif. Persyaratan integrasi sangat berbeda baik dalam perangkat keras maupun firmware.
Arsitektur Modul GNSS Standar
Modul GNSS standar mengimplementasikan rantai sinyal yang sederhana:
- Input antena— antena pasif atau aktif yang terhubung melalui U.FL atau pad solder.
- SAW filter + LNA— penyaringan bandpass dan penguatan sinyal GNSS L1 dengan noise rendah.
- RF front-end + prosesor baseband— konversi sinyal turun, akuisisi, dan pelacakan.
- Perhitungan posisi— firmware onboard menghitung PVT (Posisi, Kecepatan, Waktu) dari pengukuran pseudorange.
- Output serial— Kalimat NMEA atau output protokol biner spesifik vendor ke MCU host melalui UART/I²C/SPI.
Dari perspektif sistem inang, modul GNSS pada dasarnya adalah periferal. MCU host membaca aliran serial, mengekstrak field yang dibutuhkan, dan memasukkan data ke aplikasi. Tidak ada data koreksi yang harus dikelola, tidak ada stasiun basis yang harus dikonfigurasi, dan tidak ada resolusi ambiguitas yang harus dipantau. Arsitektur sistemnya sederhana:
Antena GNSS → Modul GNSS → Host MCU → Aplikasi
Arsitektur Modul Penerima RTK GNSS
Modul penerima RTK GNSS membutuhkan arsitektur sistem yang lebih canggih. Selain rantai sinyal GNSS standar, perangkat ini menambahkan beberapa lapisan pemrosesan kritis:
- Front-end RF multi-band— rantai RF terpisah untuk L1 dan L2 (dan L5 jika didukung), masing-masing dengan penyaringan dan penguatan khusus.
- Pemrosesan sinyal paralel— prosesor baseband menangani pelacakan fase kode dan fase pembawa secara bersamaan di semua pita frekuensi aktif dan konstelasi.
- Mesin RTK— ini adalah pembeda utama. Mesin RTK menerapkan data koreksi pada pengukuran fase pembawa, menyelesaikan ambiguitas bilangan bulat, dan menghasilkan solusi RTK tetap.
- Antarmuka data koreksi— modul harus menerima data koreksi RTCM dari sumber eksternal (stasiun dasar, penyiar NTRIP, atau tautan radio). Ini biasanya datang melalui saluran komunikasi terpisah.
- Output berkecepatan tinggi— Data posisi, kecepatan, dan sikap yang dikoreksi RTK keluaran pada 10–25 Hz untuk mendukung aplikasi dinamis.
Arsitektur sistem untuk solusi RTK menambahkan jalur data koreksi eksternal:
Antena GNSS → Modul Penerima RTK → Aplikasi MCU → Host
↑ Data Koreksi (RTCM melalui 4G/UHF/NTRIP)
Kompleksitas tambahan ini memiliki implikasi praktis bagi tim desain. Insinyur perangkat keras harus menambahkan modem data koreksi (modul 4G atau radio UHF) ke BOM. Insinyur firmware harus mengimplementasikan parsing dan penerusan pesan RTCM, menangani konektivitas klien NTRIP, serta mengelola mode operasi penerima (basis vs. rover) serta konfigurasi. Tim validasi harus menguji waktu akuisisi perbaikan RTK, kinerja akuisisi kembali, dan akurasi di bawah berbagai jarak dasar dan kondisi lingkungan.
Kapan Anda Sebaiknya Memilih Modul GNSS?
Modul GNSS standar adalah pilihan yang tepat ketika kebutuhan aplikasi Anda berada dalam batasan berikut:
Akurasi posisi 2–3 meter sudah cukup
Jika produk Anda perlu mengetahui jalan mana kendaraan berada, bidang mana node sensor ditempatkan, atau lokasi perkiraan paket, modul GNSS standar memberikan presisi yang lebih dari cukup. Aplikasi seperti telematika armada, pelacak aset, dan sensor lingkungan IoT beroperasi dengan baik dalam kisaran akurasi ini.
Daya Tahan Baterai adalah Perhatian Utama
Modul GNSS tertanam menghemat daya jauh lebih sedikit dibandingkan modul penerima RTK — biasanya seperlima hingga sepersepuluh arus. Untuk perangkat bertenaga baterai yang harus beroperasi selama berbulan-bulan atau bertahun-tahun antara pengisian daya, penghematan daya modul standar sangat menentukan. JS-WP10, misalnya, dapat memasuki mode pelacakan berdaya rendah yang memperpanjang daya baterai secara signifikan sambil mempertahankan pembaruan posisi secara berkala.
Ruang PCB dan biaya BOM sangat dibatasi
Modul GNSS standar dengan ukuran di bawah 12 mm × 12 mm dapat diintegrasikan ke dalam desain yang paling terbatas sekalipun. Dengan jumlah komponen eksternal yang minimal — biasanya hanya antena, kapasitor pemisah, dan kapasitor cadangan untuk RTC — total luas PCB dan biaya BOM tetap rendah.
Garis Waktu Pengembangan Agresif
Mengintegrasikan modul GNSS standar adalah proses yang sangat dipahami. Sebagian besar modul secara default menghasilkan kalimat NMEA, dan desain referensi, catatan aplikasi, serta sumber daya komunitas tersedia secara luas. Seorang insinyur embedded berpengalaman dapat memiliki modul yang menghasilkan perbaikan posisi yang andal pada prototipe PCB dalam satu hari kerja.
Cocok Terbaik
Aplikasi umum untuk modul GNSS standar meliputi drone konsumen dengan fungsi RTH (Return to Home) dasar, tag pelacakan aset, node sensor pertanian, kalung pelacak satwa liar, dan perangkat IoT apa pun di mana mengetahui posisi dalam beberapa meter sudah memuaskan kebutuhan penggunaan.
Kapan Anda Sebaiknya Memilih Modul Penerima RTK GNSS?
Modul penerima RTK GNSS menjadi diperlukan ketika aplikasi menuntut akurasi posisi yang pada dasarnya tidak dapat diberikan oleh modul standar. Berikut adalah skenario di mana RTK adalah pilihan yang tepat:
Anda membutuhkan akurasi setingkat sentimeter
Peralatan survei, kontrol mesin konstruksi, dan panduan implementasi pertanian presisi semuanya membutuhkan akurasi posisi dalam kisaran sentimeter. Penyimpangan bahkan 10–20 sentimeter membuat sistem ini tidak dapat digunakan sesuai tujuan yang dimaksud. JS-UK39-F memberikan akurasi RTK 1 cm + 1 ppm, yang merupakan tingkat presisi yang menjadi dasar bagi surveyor profesional dan sistem kontrol mesin.
Aplikasi Anda beroperasi di lingkungan yang terganggu sinyal
Ngarai perkotaan, kanopi pohon, dan struktur logam dekat menciptakan atenuasi multipath dan sinyal. Modul penerima RTK dengan sensitivitas pelacakan -167 dBm dan dukungan multi-frekuensi dapat mempertahankan kunci dan menghasilkan perbaikan yang andal dalam kondisi di mana modul standar sering mengalami dropout. Operasi frekuensi ganda juga memberikan koreksi ionosfer yang meningkatkan akurasi selama periode aktivitas matahari tinggi.
Produk harus berfungsi sebagai dasar sekaligus rover
Beberapa aplikasi membutuhkan perangkat keras yang sama untuk beroperasi seperti stasiun basis atau rover, tergantung pada penerapan. Tim survei, misalnya, dapat mengonfigurasi satu unit sebagai stasiun basis sementara yang lain beroperasi sebagai rover. Modul seperti JS-UK39-F mendukung operasi mode ganda, sehingga tidak perlu merancang dan menyediakan dua SKU perangkat keras terpisah.
Kinerja Dinamis Tinggi Diperlukan
UAV yang terbang pada kecepatan 15–20 m/s, kendaraan darat otonom yang bernavigasi dengan kecepatan, dan sistem robotik yang melakukan manuver cepat memerlukan pembaruan posisi pada kecepatan jauh di atas 10 Hz. Modul penerima RTK biasanya mendukung laju keluaran 20–25 Hz, menyediakan data posisi dengan latensi rendah dan akurasi tinggi yang dibutuhkan oleh pengendali penerbangan dan sistem navigasi untuk loop kontrol yang stabil.
Penting
Modul penerima RTK GNSS bukan hanya "modul GNSS yang lebih akurat." Mereka adalah platform perangkat keras yang pada dasarnya berbeda yang dibangun di sekitar arsitektur pemrosesan sinyal yang berbeda. Keputusan untuk menggunakannya harus didasarkan pada apakah akurasi setingkat sentimeter, pemrosesan multi-frekuensi, atau dukungan koreksi RTK sangat penting bagi fungsi inti produk.
Kapan Anda Membutuhkan Solusi RTK Receiver Lengkap?
Ada tingkat ketiga dalam hierarki perangkat keras penentuan posisi GNSS selain modul tertanam:Solusi RTK Receiver lengkap. Ini adalah perangkat yang sepenuhnya terintegrasi dan siap untuk enclosure yang mengemas mesin RTK, RF multi-band, modem data koreksi, dan antarmuka eksternal ke dalam satu unit. Ia berada di puncak piramida integrasi:
Modul GNSS → Modul Penerima GNSS RTK → Solusi Penerima RTK Lengkap
Solusi penerima lengkap adalah pilihan tepat untuk aplikasi yang membutuhkan kinerja maksimal dan upaya rekayasa untuk mengintegrasikan serta mengesahkan solusi tingkat modul tidak masuk akal secara ekonomi. Mereka sangat cocok untuk:
- Navigasi UAV dan drone otonom— di mana arah antena ganda, anti-gangguan, dan anti-spoofing wajib dilakukan untuk operasi aman di luar garis pandang visual.
- Robotika dan kendaraan darat otonom— di mana data posisi dan sikap latensi ultra-rendah langsung masuk ke algoritma kontrol real-time.
- Sistem survei profesional— di mana penerima adalah instrumen pengukuran utama dan harus memenuhi standar akurasi tingkat survei sejak awal.
- Prototipe cepat dan produksi volume rendah— di mana biaya NRE untuk integrasi tingkat modul melebihi premi per unit dari penerima lengkap.
Contoh: Penerima RTK Profesional JUMPSTAR X43H-AH
X43H-AH menggambarkan apa yang ditawarkan solusi penerima RTK yang lengkap. Dilengkapi dengan 789 saluran perangkat keras untuk semua konstelasi, pemrosesan sinyal multi-frekuensi (L1/L2/L5), kemampuan heading antena ganda, dan akurasi horizontal RTK sebesar 0,6 cm + 0,5 ppm. Dirancang untuk sistem otonom, perangkat ini menggabungkan perlindungan anti-gangguan dan anti-spoofing bersama dengan output posisi latensi ultra-rendah hingga 20 Hz.
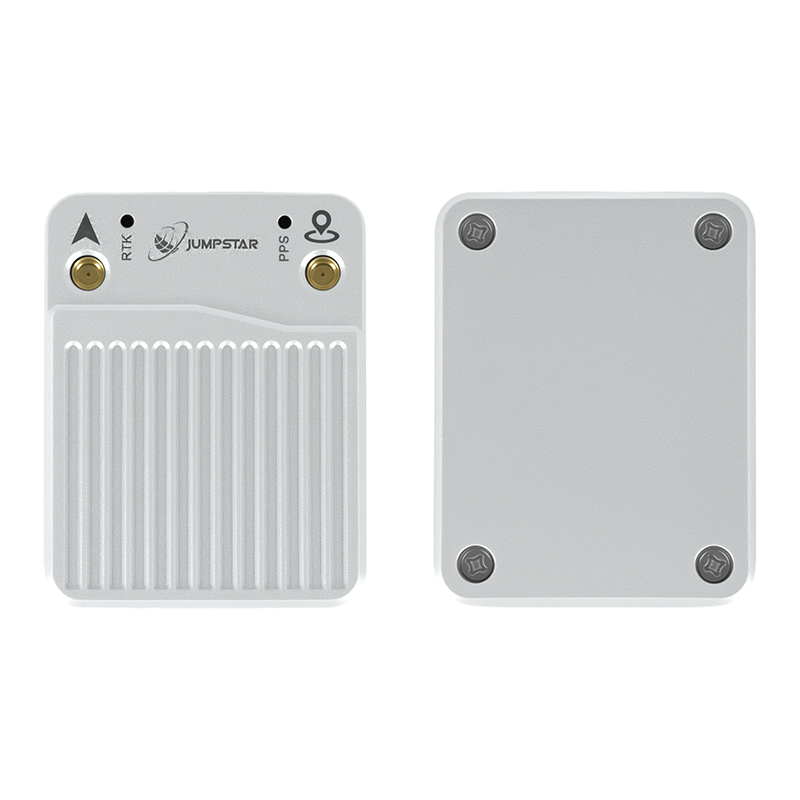
Solusi Penerima RTK Profesional X43H-AH
Sistem penentuan posisi RTK lengkap dengan 789 saluran perangkat keras, dukungan multi-frekuensi L1/L2/L5, heading antena ganda, akurasi RTK 0,6 cm + 0,5 ppm, perlindungan anti-gangguan dan anti-spoofing, serta output latensi ultra-rendah. Dibangun untuk navigasi UAV, robotika, dan integrasi sistem otonom.
Lihat Detail Produk →Keputusan antara mengintegrasikan modul atau menerapkan receiver lengkap bergantung pada pertukaran antara investasi teknik dan biaya satuan. Integrasi modul membutuhkan upaya desain awal yang lebih besar tetapi menghasilkan biaya BOM per unit yang lebih rendah pada volume. Solusi penerima lengkap mengurangi waktu ke pasar dan menghilangkan risiko integrasi, dengan biaya perangkat keras per unit yang lebih tinggi. Bagi banyak pengembang sistem otonom, waktu pengembangan yang dipersingkat dan kinerja solusi lengkap yang tervalidasi menjadikannya jalur yang diutamakan.
Cara Memilih Solusi GNSS yang Tepat
Memilih perangkat keras penentuan posisi GNSS yang tepat untuk produk Anda membutuhkan penanganan empat poin keputusan utama. Menjawab setiap masalah dengan jujur berdasarkan kebutuhan produk Anda akan mengarahkan Anda ke tingkat solusi yang tepat.
1. Tentukan Persyaratan Akurasi Anda
Ini adalah filter yang paling penting. Jika produk Anda dapat berfungsi dengan akurasi 2–3 meter, modul GNSS standar hampir pasti pilihan yang tepat — modul ini akan lebih kecil, lebih murah, dan lebih mudah diintegrasikan. Jika Anda membutuhkan akurasi sub-meter untuk navigasi tingkat jalur atau panduan presisi, Anda setidaknya membutuhkan penerima yang mendukung DGNSS atau SBAS. Jika Anda membutuhkan akurasi setingkat sentimeter untuk survei, kontrol mesin, atau operasi otonom, RTK tidak dapat ditawar.
- Posisi standar (2–3 m)→ Modul GNSS
- Penempatan sub-meter→ Modul Penerima GNSS dengan SBAS/DGNSS
- Posisi RTK setingkat sentimeter→ Modul Penerima RTK GNSS atau Penerima RTK Lengkap
2. Pertimbangkan Persyaratan Integrasi
Berapa banyak sumber daya desain dan pengembangan yang tersedia untuk integrasi GNSS? Pendekatan tingkat modul membutuhkan desain perangkat keras, pengembangan firmware, dan validasi. Solusi penerima lengkap mengurangi integrasi ke pemasangan mekanis, kabel daya, dan konfigurasi antarmuka data. Bersikaplah realistis tentang kapasitas dan keahlian tim Anda.
3. Mengevaluasi Lingkungan Aplikasi
Lingkungan operasi memengaruhi sensitivitas yang dibutuhkan dan kebutuhan dukungan multi-frekuensi. Aplikasi yang beroperasi di bawah langit terbuka dengan visibilitas satelit yang baik dapat mencapai target akurasi dengan perangkat keras yang lebih sederhana. Aplikasi di lingkungan perkotaan, di bawah kanopi pohon, atau dekat permukaan reflektif membutuhkan sensitivitas yang lebih baik, koreksi ionosfer multi-frekuensi, dan mungkin fitur anti-gangguan.
- Langit terbuka, diam atau dinamika rendah→ modul GNSS standar mungkin sudah cukup.
- Ngarai perkotaan, hambatan sebagian→ modul penerima multi-konstelasi dan sensitivitas lebih tinggi direkomendasikan.
- Lingkungan industri dengan gangguan tinggi→ penerima RTK dengan perlindungan anti-gangguan dan anti-spoofing.
4. Pertimbangkan Sumber Daya Pengembangan dan Jadwal
Mengintegrasikan modul GNSS biasanya membutuhkan 2–4 minggu upaya rekayasa untuk tim embedded yang kompeten, ditambah penyetelan dan validasi antena. Modul penerima RTK GNSS menambahkan manajemen data koreksi, implementasi klien NTRIP, dan validasi kinerja RTK — perkirakan 6–12 minggu untuk desain siap produksi. Solusi RTK receiver lengkap dapat diintegrasikan dalam hitungan hari, menjadikannya jalur tercepat ke pasar.
Solusi Posisi GNSS JUMPSTAR
JUMPSTAR menyediakan perangkat keras penentuan posisi GNSS di ketiga tingkat piramida integrasi, memungkinkan pelanggan OEM memilih tingkat solusi yang sesuai dengan kebutuhan aplikasi dan sumber daya pengembangan mereka:
- Modul GNSS Tertanam— komponen penentuan posisi yang kompak dan hemat daya untuk integrasi OEM langsung. Cocok untuk perangkat IoT, drone konsumen, pelacak aset, dan aplikasi apa pun yang mengutamakan akurasi standar dan dampak BOM minimal.
- Modul Penerima RTK GNSS— modul penentuan posisi multi-frekuensi setinggi sentimeter dengan dukungan koreksi RTK, operasi dual-mode base/rover, dan output 25 Hz. Dibangun untuk peralatan survei, pertanian presisi, navigasi UAV, dan sistem otonom.
- Solusi Penerima RTK Profesional— sistem penentuan posisi lengkap siap penutup dengan 789 saluran, heading antena ganda, perlindungan anti-gangguan dan anti-spoofing, serta output latensi ultra-rendah. Ideal untuk UAV otonom, robotika, dan aplikasi survei profesional.
Kunci untuk memilih solusi yang tepat adalah memahami di mana aplikasi Anda berada dalam spektrum akurasi vs-integrasi.Jelajahi seluruh rangkaian produkatauhubungi tim teknik JUMPSTARuntuk membahas kebutuhan spesifik Anda.
Pertanyaan yang Sering Diajukan
Apa perbedaan antara modul GNSS dan modul penerima GNSS?
Modul GNSS adalah komponen posisi tertanam dasar yang menyediakan penentuan posisi otonom dengan akurasi 2–3 meter menggunakan penerimaan pita tunggal (L1). Modul penerima GNSS, khususnya modul penerima RTK GNSS, menambahkan dukungan multi-frekuensi, pelacakan fase pembawa, pemrosesan koreksi RTCM, dan operasi dual-mode basis/rover, memungkinkan akurasi posisi setingkat sentimeter. Modul penerima memiliki kemampuan pemrosesan sinyal yang jauh lebih besar dan membutuhkan data koreksi eksternal untuk operasi RTK.
Apakah modul penerima RTK GNSS lebih akurat daripada modul GNSS standar?
Ya, sekitar dua orde besaran. Modul GNSS standar biasanya mencapai akurasi otonom 2–3 meter. Modul penerima RTK GNSS mencapai 1 cm + 1 ppm dalam kondisi tetap RTK. Peningkatan akurasi ini berasal dari pelacakan fase pembawa dual-frekuensi dan pemrosesan koreksi diferensial waktu nyata — kemampuan yang tidak dimiliki modul GNSS standar.
Apakah modul GNSS membutuhkan prosesor eksternal?
Ya. Modul GNSS mengeluarkan data posisi (biasanya dalam format NMEA) melalui antarmuka serial, tetapi memerlukan mikrokontroler host untuk memproses data, mengelola konfigurasi modul, dan mengintegrasikan informasi posisi ke dalam aplikasi. MCU host menangani manajemen daya, protokol komunikasi, dan pemrosesan spesifik aplikasi apa pun.
Solusi GNSS mana yang lebih baik untuk aplikasi UAV?
Itu tergantung pada profil misi UAV. Drone konsumen dan hobi yang menjalankan fungsi dasar Return-to-Home dapat menggunakan modul GNSS standar. UAV profesional yang melakukan survei presisi, inspeksi otonom, atau penyemprotan pertanian memerlukan modul penerima RTK GNSS untuk akurasi setingkat sentimeter. UAV otonom yang beroperasi di luar garis pandang visual mungkin memerlukan solusi penerima RTK lengkap dengan arah antena ganda dan perlindungan anti-gangguan untuk navigasi yang kritis keselamatan.
Kapan saya harus memilih posisi RTK dibandingkan GNSS standar?
Pilih RTK ketika fungsi inti aplikasi Anda bergantung pada akurasi posisi yang lebih baik dari 1 meter. Ini termasuk survei dan pemetaan, pertanian presisi (auto-steer dan kontrol penampang), panduan mesin konstruksi, navigasi kendaraan otonom, dan aplikasi apa pun di mana kesalahan posisi bahkan beberapa puluh sentimeter dapat mengorbankan kinerja atau keselamatan produk.
Apakah modul penerima GNSS dapat diintegrasikan ke dalam produk OEM?
Tentu saja. Modul penerima RTK GNSS dirancang khusus untuk integrasi OEM. Biasanya disediakan sebagai produk tingkat papan yang dapat dipasang di dalam enclosure sistem host, terhubung ke MCU host melalui antarmuka serial standar. Pertimbangan desain tambahan utama dibandingkan modul dasar adalah tautan komunikasi data koreksi serta peningkatan kebutuhan daya dan area PCB.
Apa perbedaan antara modul GNSS dan papan OEM?
Istilah-istilah ini kadang-kadang digunakan secara bergantian, tetapi modul GNSS umumnya merupakan komponen embedded yang lebih kecil dan berbiaya lebih rendah dengan kemampuan penentuan posisi dasar dan antarmuka eksternal yang minimal. Papan OEM adalah penerima RTK yang lebih besar dan lebih mumpuni, dengan I/O yang lebih kaya, tingkat pembaruan lebih tinggi, dan firmware kelas survei. Papan OEM lebih mendekati solusi penerima lengkap daripada modul GNSS dasar, dan biasanya membutuhkan pemrosesan sisi host yang lebih sedikit dibandingkan integrasi tingkat modul.
Apakah saya perlu stasiun basis agar RTK bisa berfungsi?
Ya, penentuan posisi RTK membutuhkan sumber data koreksi. Ini bisa berupa stasiun dasar fisik yang Anda atur di lokasi yang diketahui, layanan RTK jaringan (NTRIP) yang diakses melalui internet, atau jaringan CORS (Stasiun Referensi Beroperasi Terus-menerus) lokal. Data koreksi dikirimkan dalam format RTCM dan harus diteruskan ke modul penerima RTK GNSS melalui tautan komunikasi seperti seluler 4G, radio UHF, atau Wi-Fi.
Sumber Terkait:
•Produk GNSS JUMPSTAR— Jelajahi portofolio produk lengkap
•Hubungi JUMPSTAR— Diskusikan proyek Anda dengan insinyur aplikasi
•JS-WP10 Datasheet— Modul GNSS presisi standar
•JS-UK39-F Datasheet— Modul penerima RTK GNSS
•X43H-AH Datasheet— Solusi penerima RTK profesional
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


